
用户手册
> 硬件安装
底座连接#
底座面板接口如图所示:
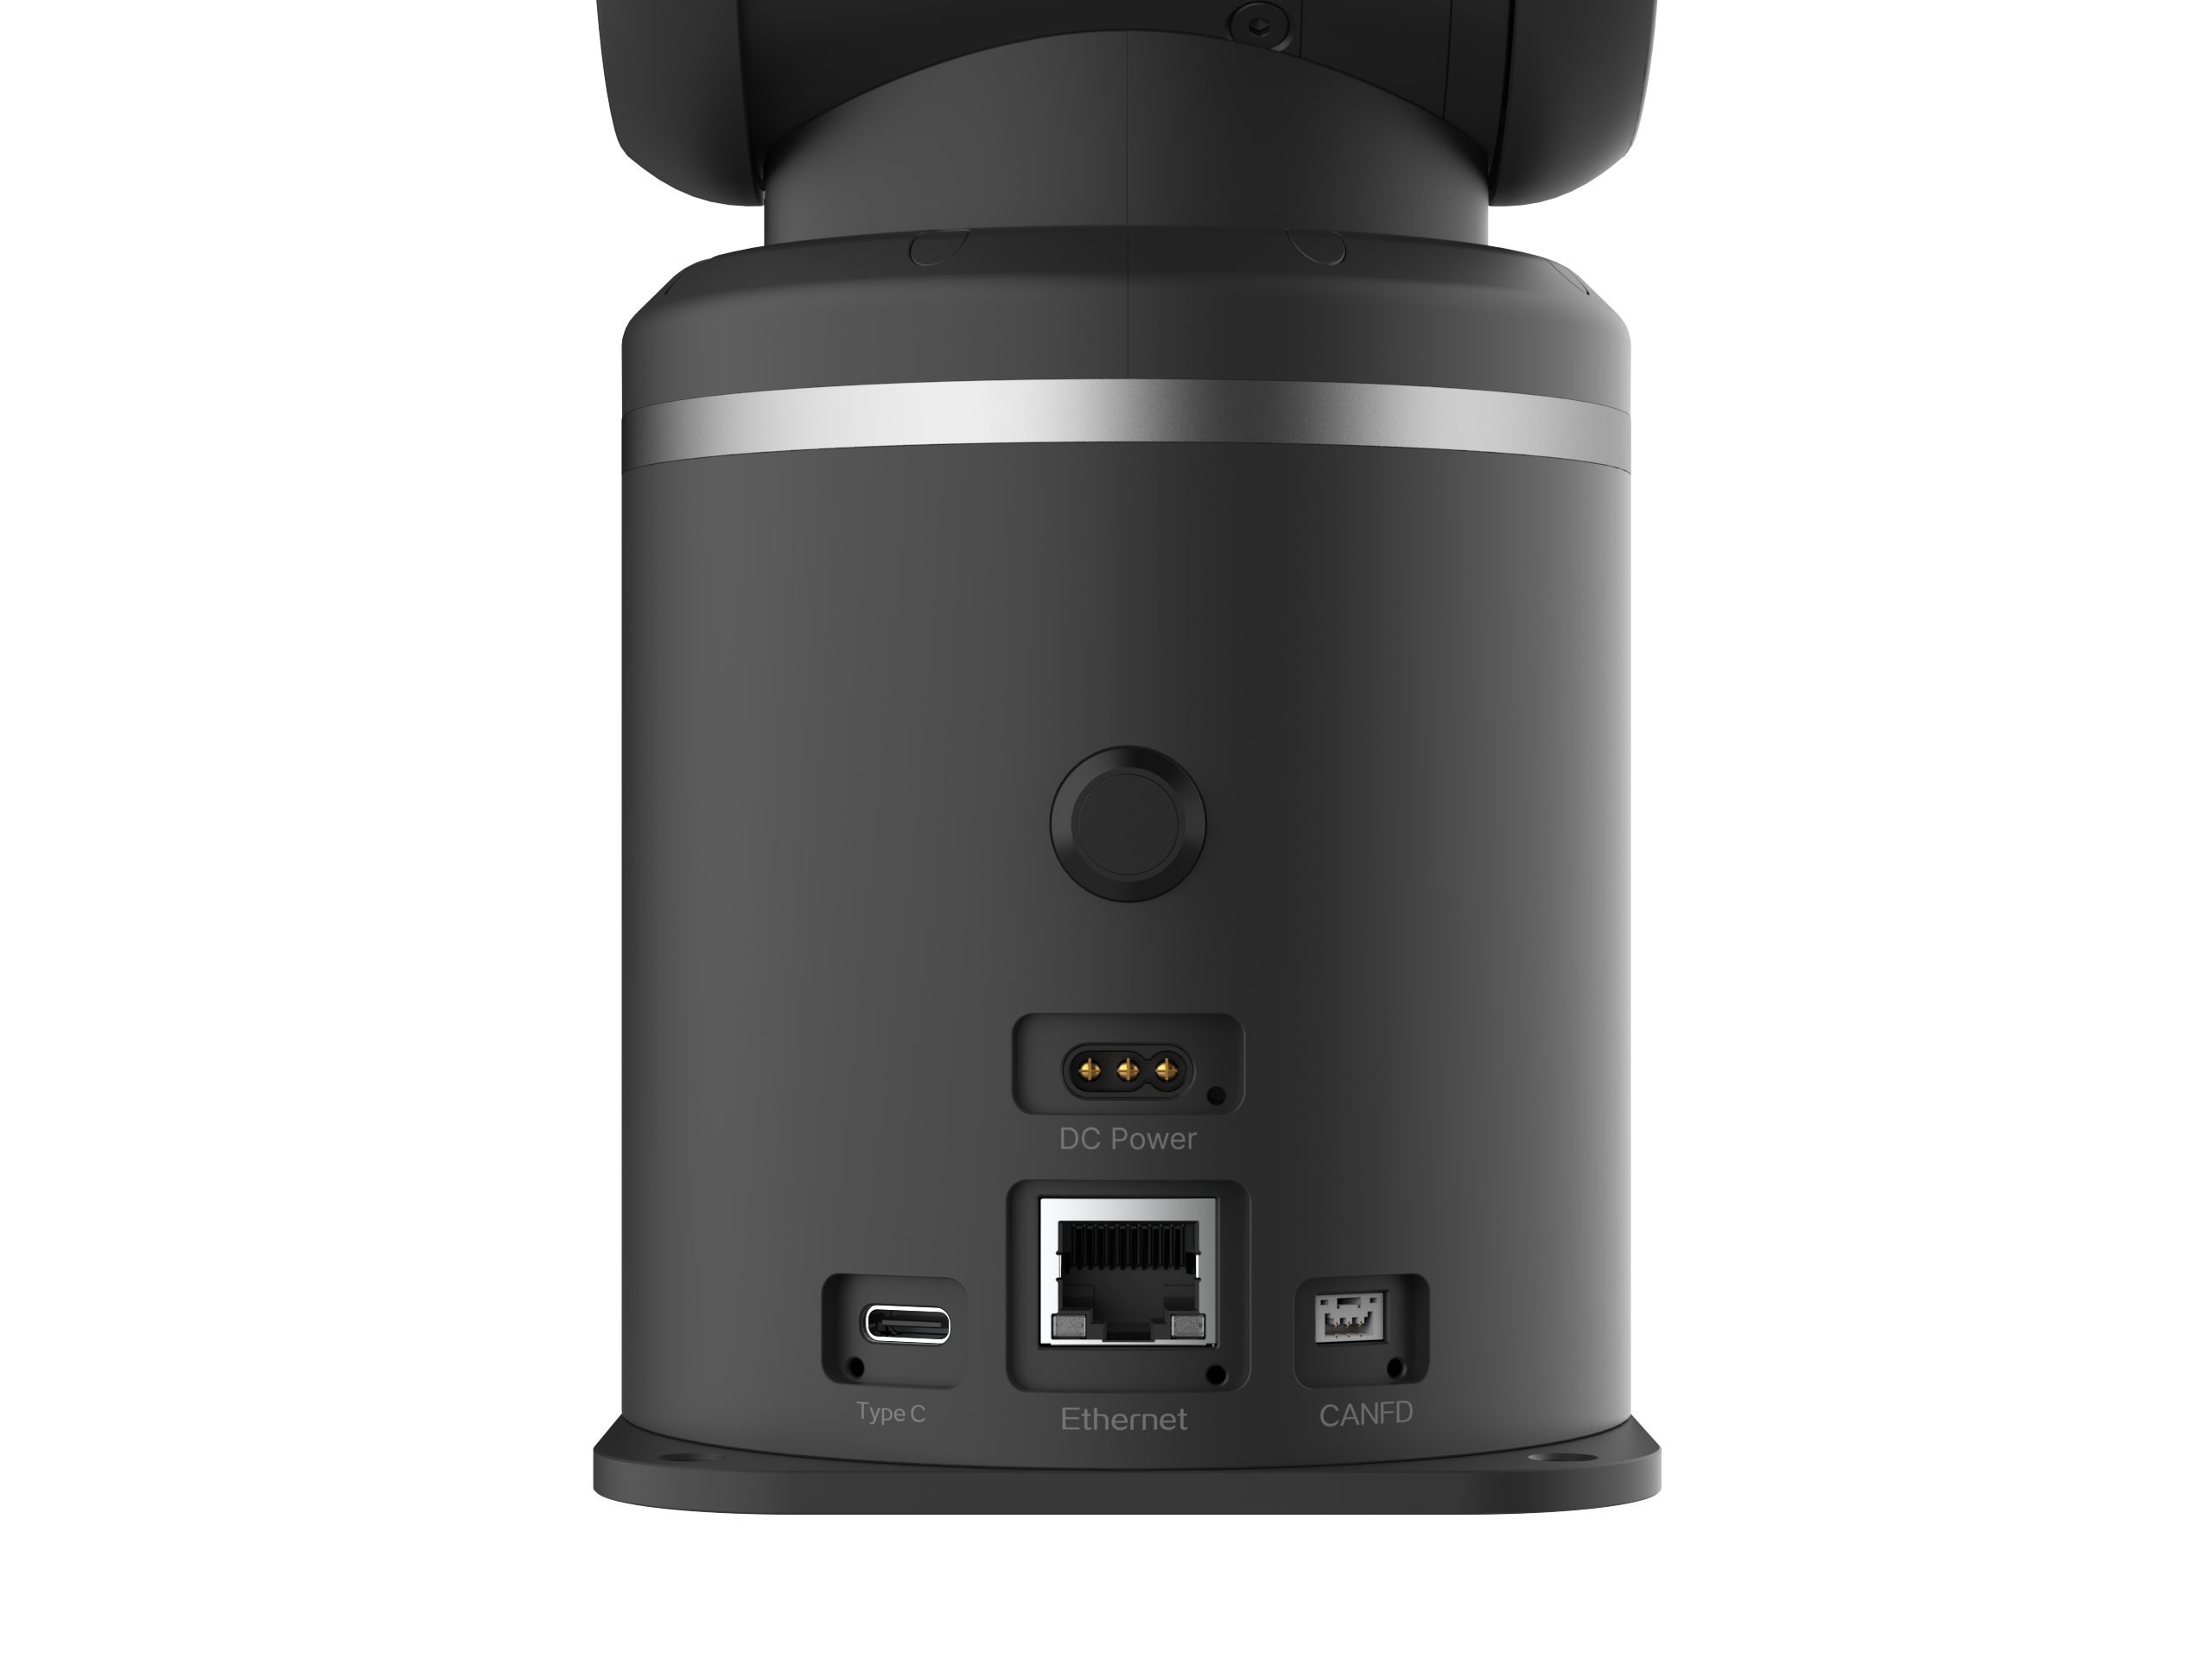
底座按钮:控制机械臂的上电状态,其上指示灯亮白光时为上电状态,灯灭为断电状态。
电源接口:用于连接机械臂的电源线,通过电源适配器输出的3芯MR30-M插头连接。
TYPE-C(相机接口):将末端相机信号传递至上位机,用于末端视觉传感器数据传输。
Ethernet(X5接口):用于实现与X5芯片的通讯对接,支持调用机械臂预设运动模式与对应API接口。
CANFD接口:供对控制性能有较高要求或需要自定义运动控制算法的客户使用。