
用户手册
> 快速点亮
运行示例#
运行前确认安全
键盘控制和回零例程会获取控制权并驱动机械臂。运行前请确认工具、负载和线缆安装正确,清空运动范围,并确保现场人员可立即操作实体急停。退出程序不能替代实体急停。
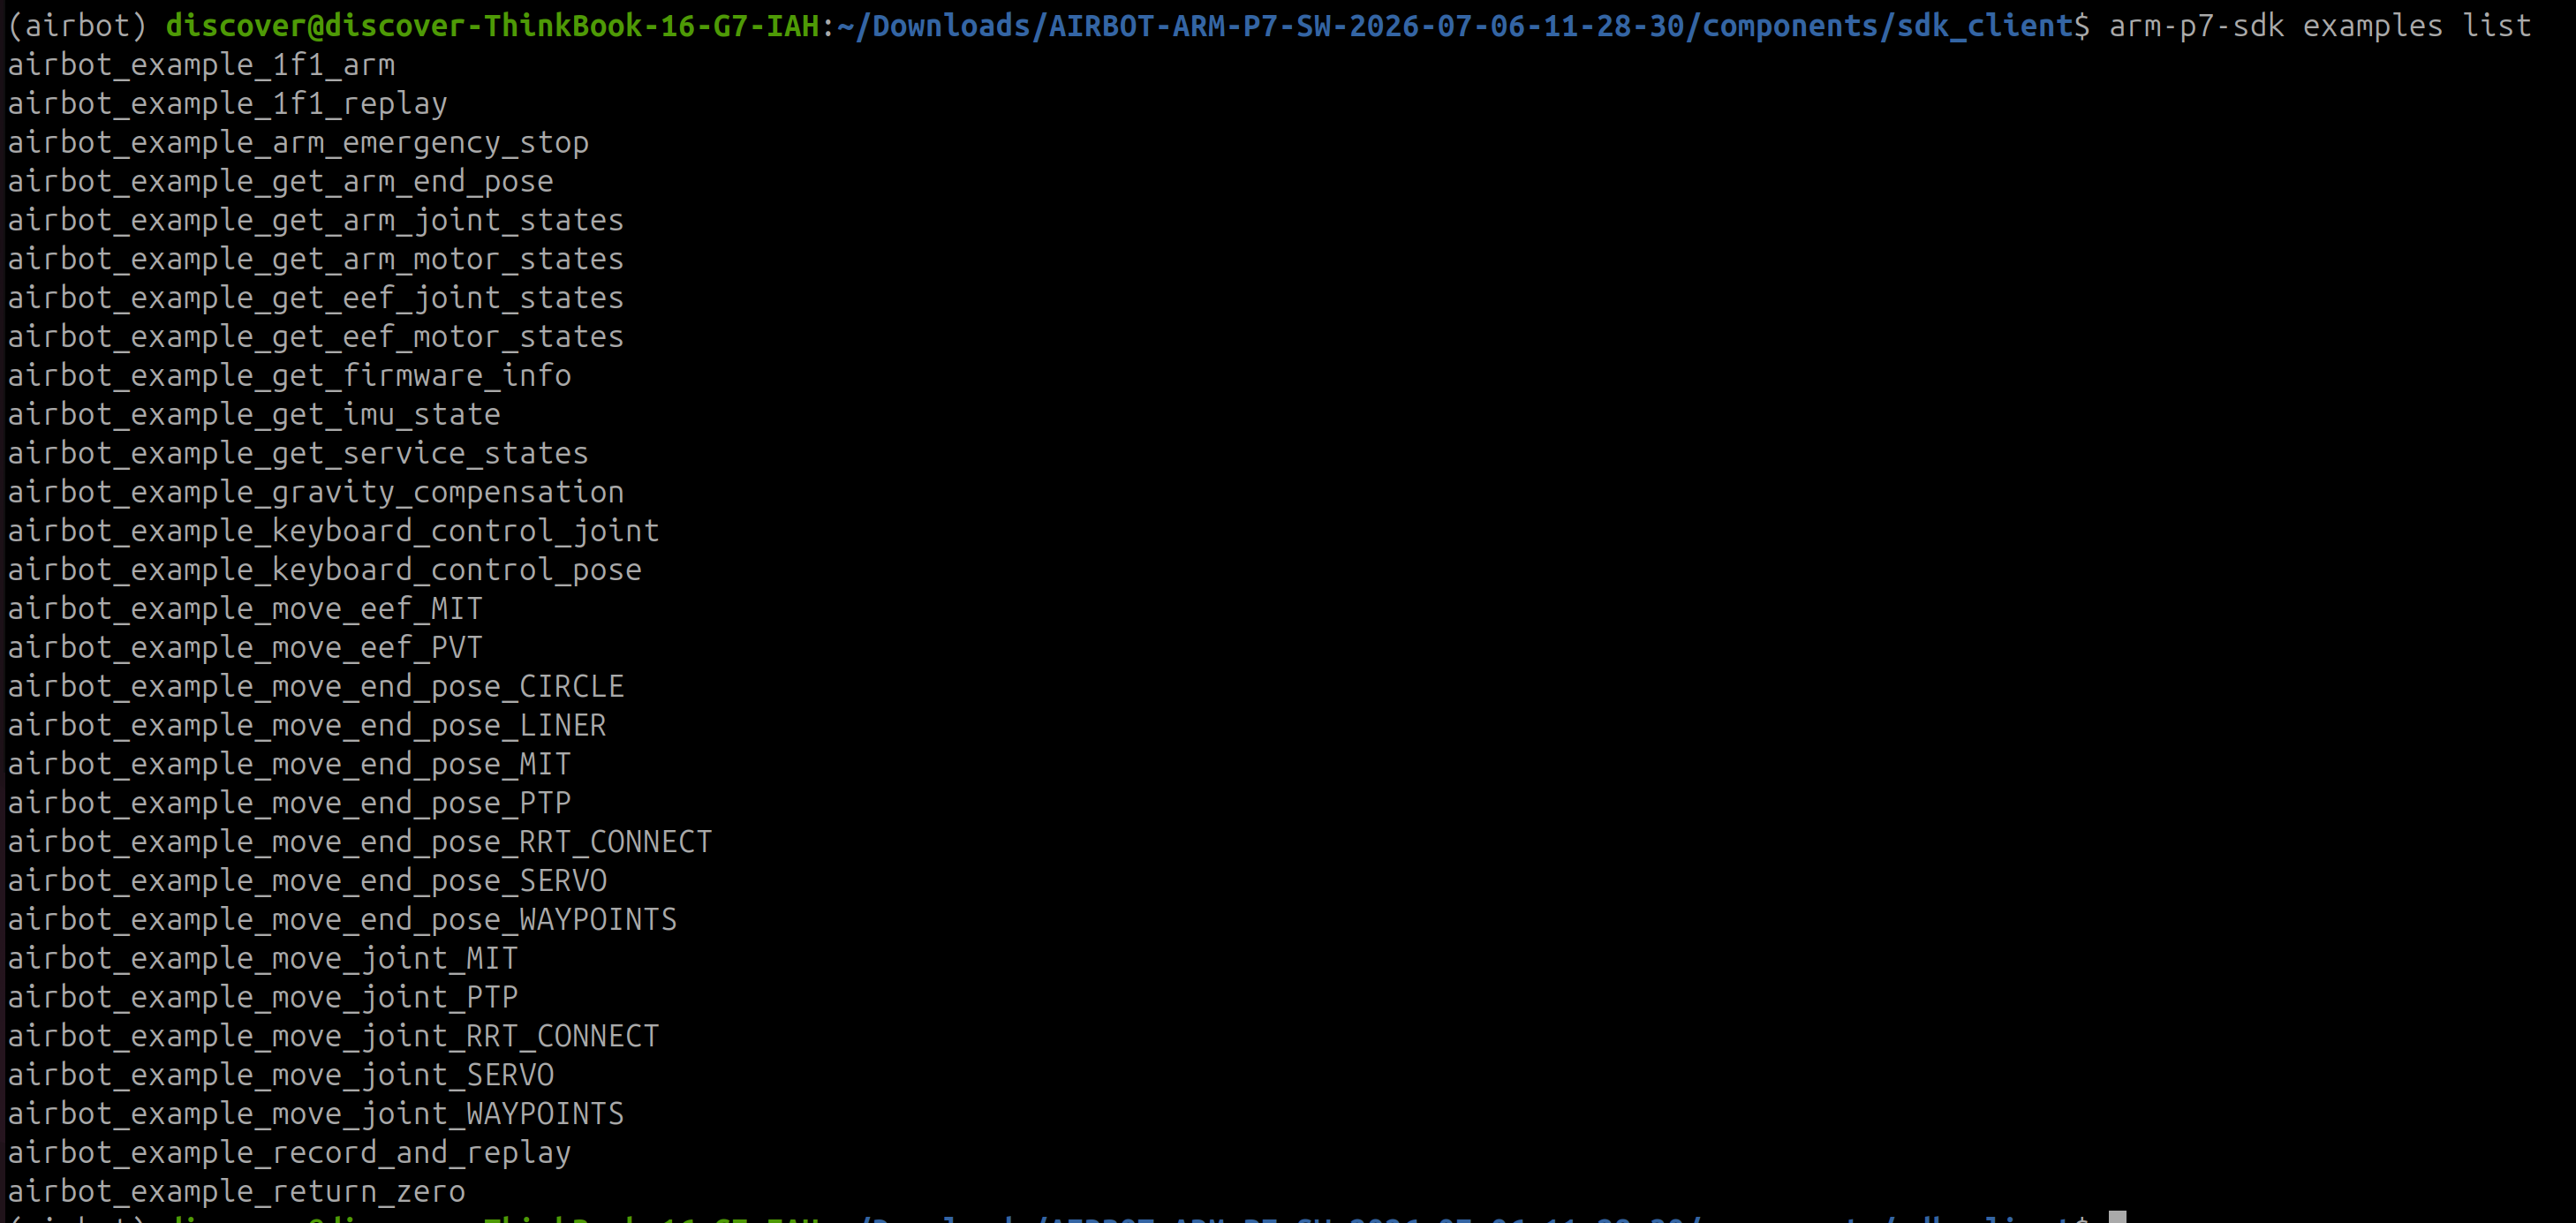
安装完成 SDK 的 wheel 包后,通过 Ethernet 接口将机械臂与电脑连接并上电。在终端输入以下命令,查询当前安装包提供的 examples 例程:
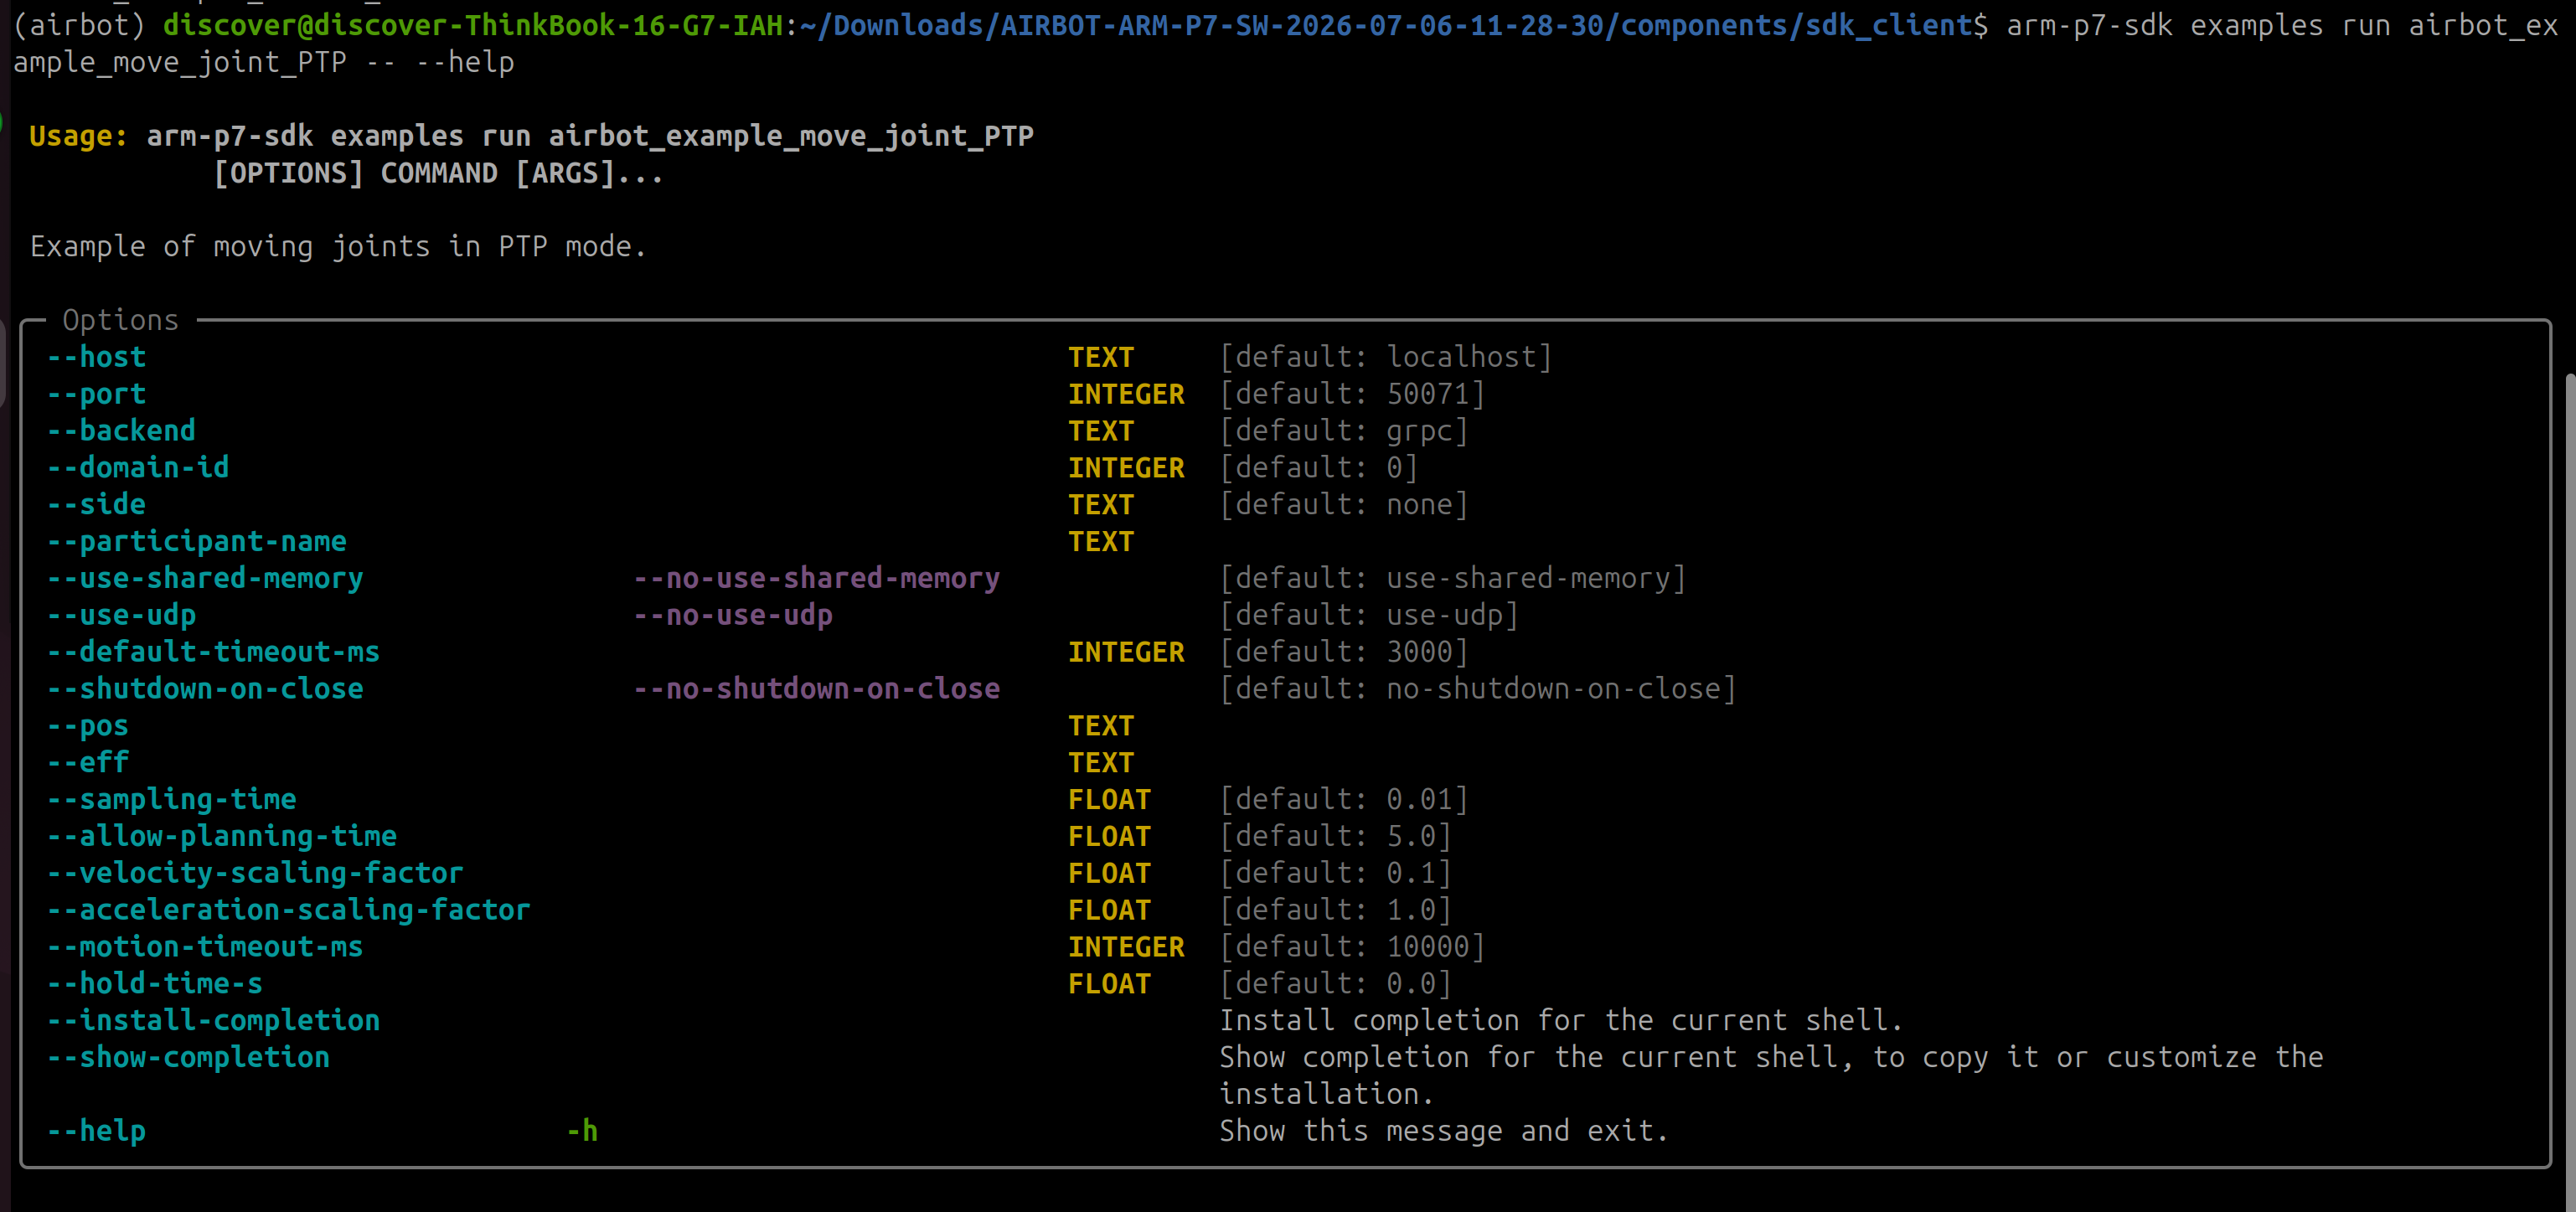
查询到例程名称后,将 --help 放在分隔符 -- 后,即可查看指定例程的参数列表及说明。例如:
运行前确认控制服务已就绪
执行运动例程前,请确认机械臂内部服务程序已完成启动,末端指示灯呈黄色常亮,控制服务处于 IDLE 状态。若末端指示灯仍为黄色闪烁,表示服务正在启动,请等待启动完成后再运行例程。上电与连接步骤请参见点亮机械臂。
确认例程名称和参数后,即可按照下面的统一格式运行键盘控制等示例:
将 <例程名称> 替换为列表中的名称;例程参数放在 -- 后。以下是键盘控制例程的运行命令(将 <机械臂IP> 替换为实际地址):
arm-p7-sdk examples run airbot_example_keyboard_control_joint -- \
  --host <机械臂IP> --port 50071

arm-p7-sdk examples run airbot_example_keyboard_control_pose -- \
  --host <机械臂IP> --port 50071
键盘控制例程参数:
| 参数 | 含义 |
|---|---|
--host |
机械臂控制服务地址;默认 localhost |
--port |
gRPC 控制服务端口;默认 50071 |
--backend |
通信后端:grpc 或 dds;默认 grpc |
--domain-id |
DDS Domain ID;默认 0 |
--side |
DDS 侧别:none、left 或 right;默认 none |
--participant-name |
DDS participant 名称;默认空字符串 |
--use-shared-memory / --no-use-shared-memory |
是否启用 DDS 共享内存传输;默认启用 |
--use-udp / --no-use-udp |
是否启用 DDS UDP 传输;默认启用 |
--default-timeout-ms |
默认通信超时,单位 ms;默认 3000 |
--shutdown-on-close / --no-shutdown-on-close |
关闭客户端时是否请求关闭控制服务;默认不关闭 |
--eff |
7 个机械臂关节 effort 值,以逗号分隔;必须正好 7 个值,默认每轴 8.0 |
--eef-eff |
末端执行器 effort;关节例程默认 4.0,位姿例程默认 6.0 |
--motion-timeout-ms |
运动命令超时,单位 ms;默认 10000 |
--position |
位姿例程读取不到反馈时的回退位置 (x,y,z),单位 m;默认 (0.3,0,0.3) |
--orientation |
位姿例程读取不到反馈时的回退四元数 (qx,qy,qz,qw);默认 (0,0,0,1) |
--eef-pos |
位姿例程的回退末端位置,单位 mm;默认 70.0 |
常用键位:
| 例程 | 按键 | 操作 |
|---|---|---|
| 关节控制 | 1 / 2、3 / 4、5 / 6、7 / 8、9 / 0、q / w、a / s |
分别增大 / 减小 J1 至 J7 目标角 |
| 关节控制 | e / r |
末端位置增加 / 减少 10 mm |
| 关节控制 | z / x |
减小 / 增大关节步长;初始 0.05 rad,范围 0~0.1 rad |
| 关节控制 | h |
将关节和末端目标重置为初始值(七轴全零) |
| 位姿控制 | w / s、a / d、r / f |
沿 X、Y、Z 正向 / 反向移动 |
| 位姿控制 | u / j、i / k、o / l |
Roll、Pitch、Yaw 正向 / 反向旋转 |
| 位姿控制 | e / c |
末端位置增加 / 减少 |
| 位姿控制 | z / x、n / m |
减小 / 增大位置步长、旋转步长 |
| 位姿控制 | g |
用机械臂当前反馈同步目标位姿 |
| 两种例程 | ++ctrl+c++ | 退出例程 |
airbot_example_return_zero 会获取控制权并将机械臂回到零位。仅在确认零位、完整运动路径及现场安全条件后运行: