
用户手册
> 产品信息
硬件接口#
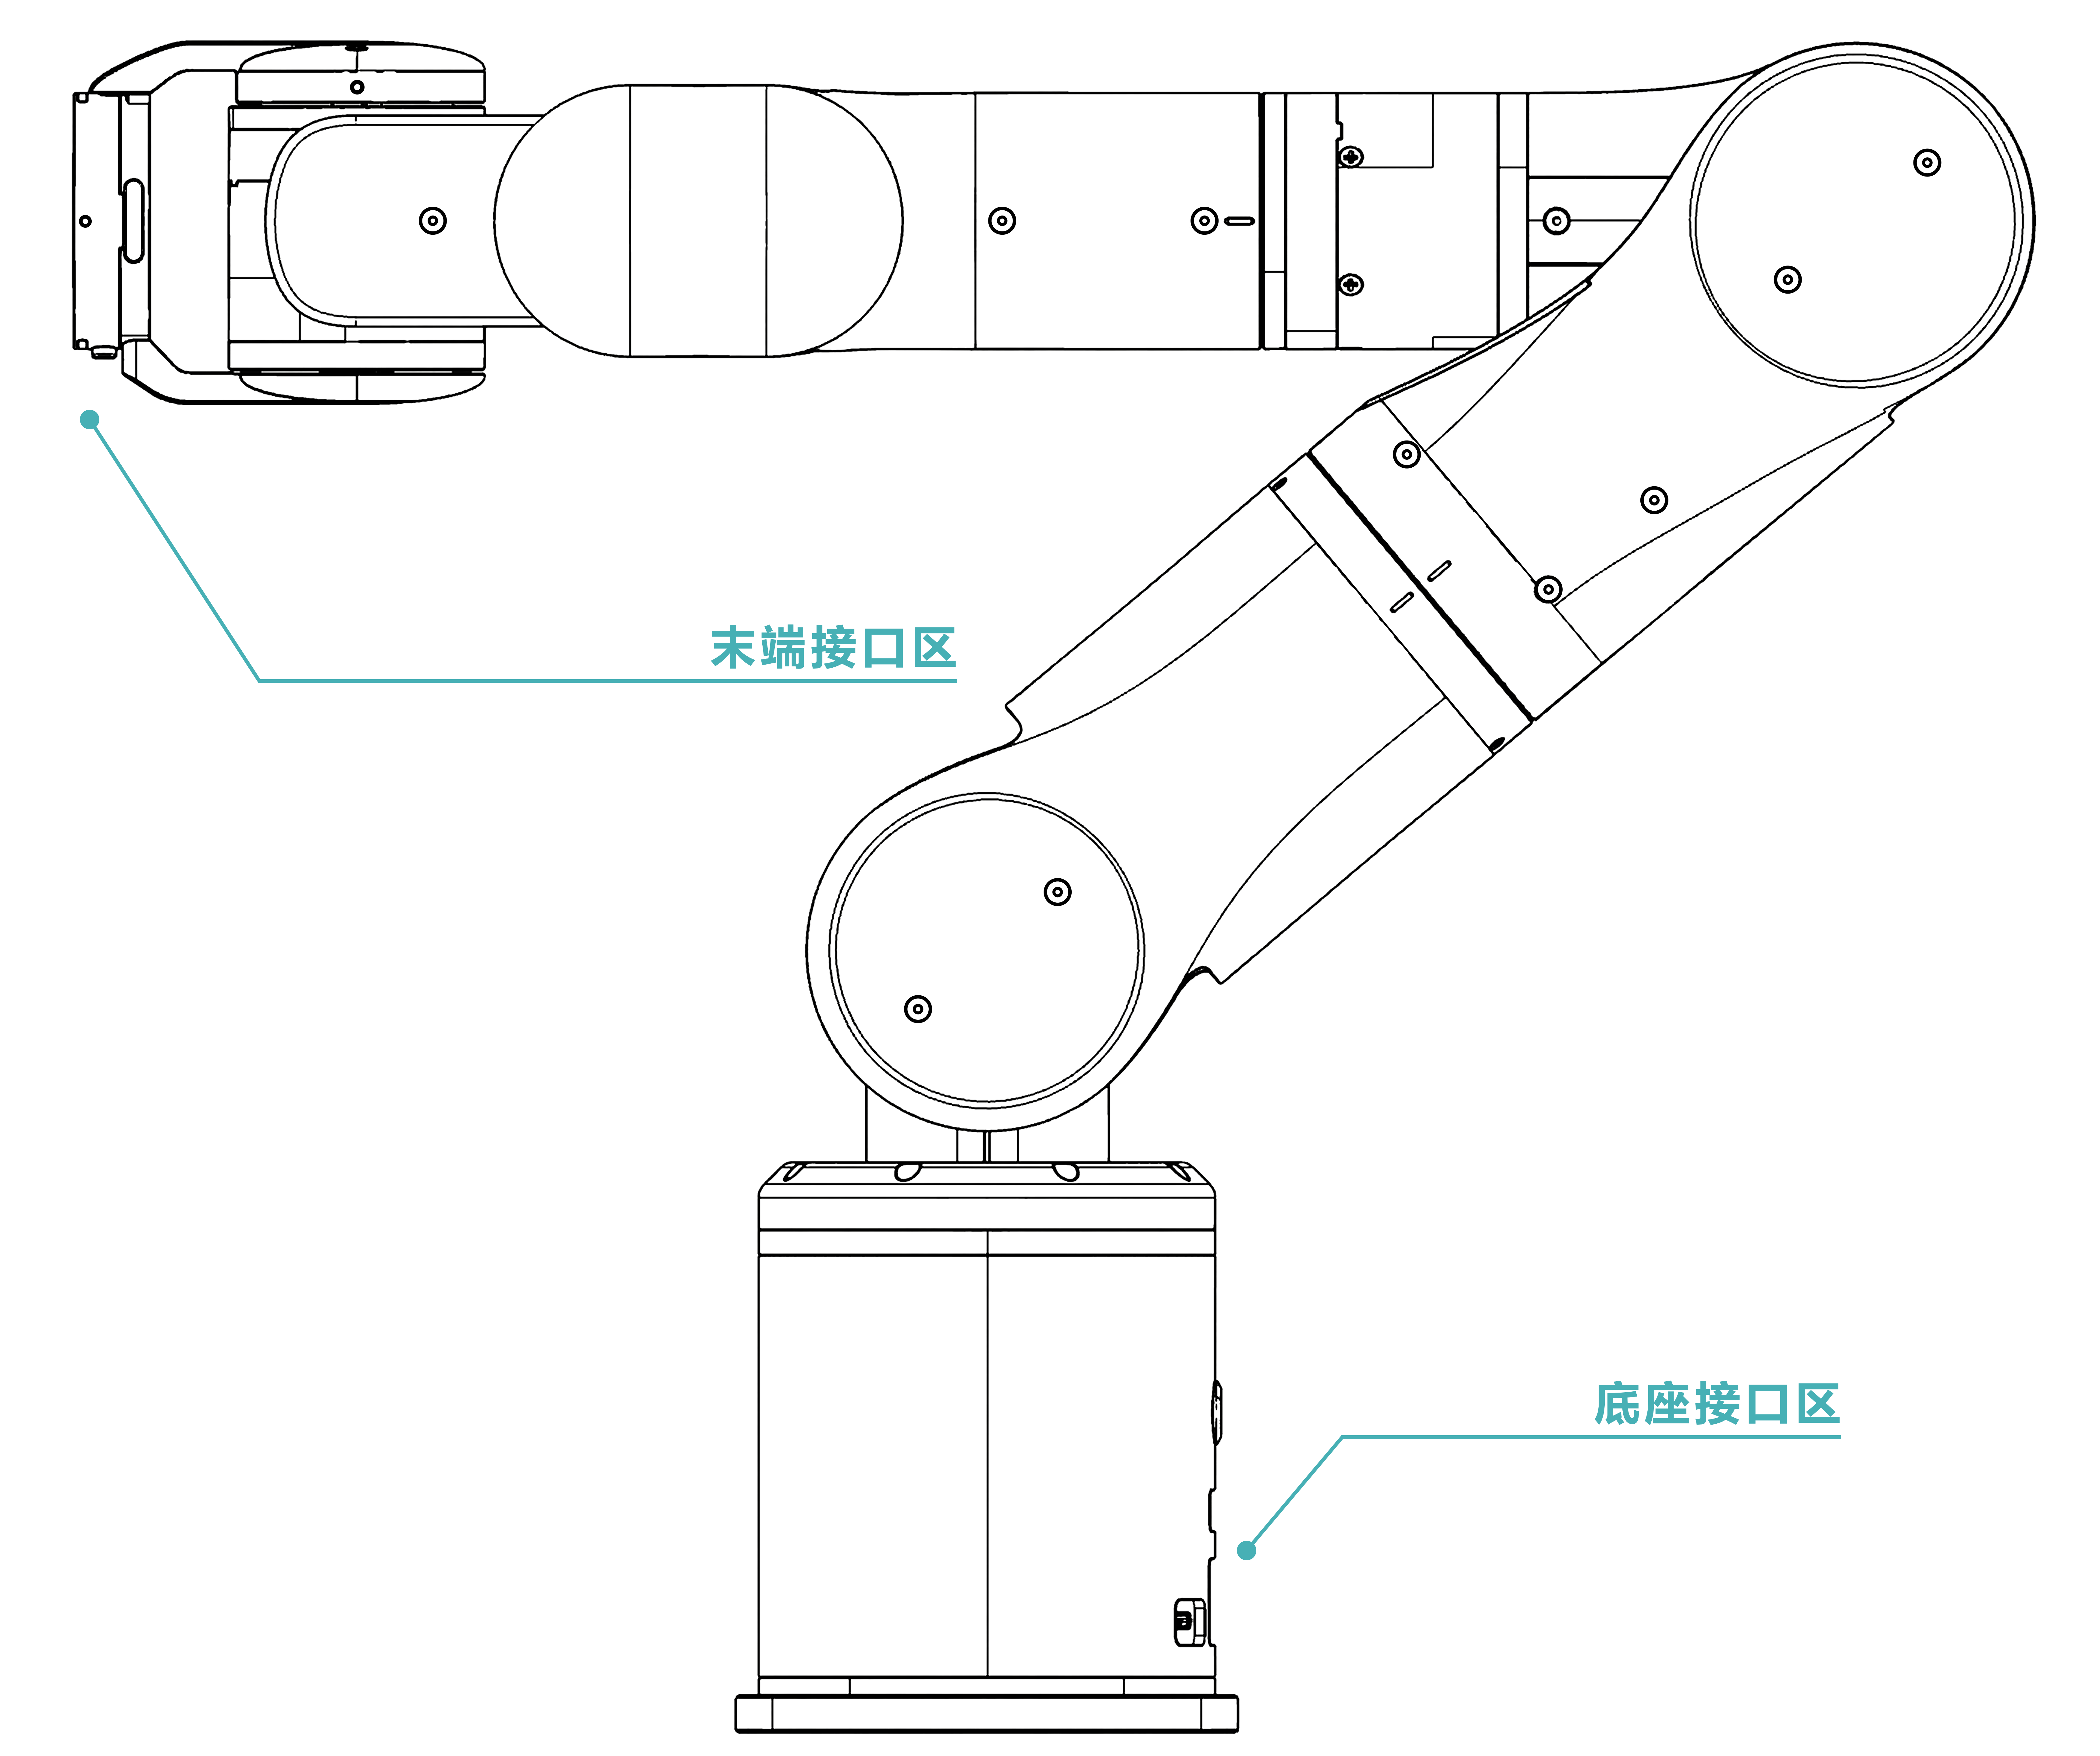
AIRBOT P7机身接口主要分布在机械臂的底座和末端。
底座接口#
底座接口均分布于底座面板。
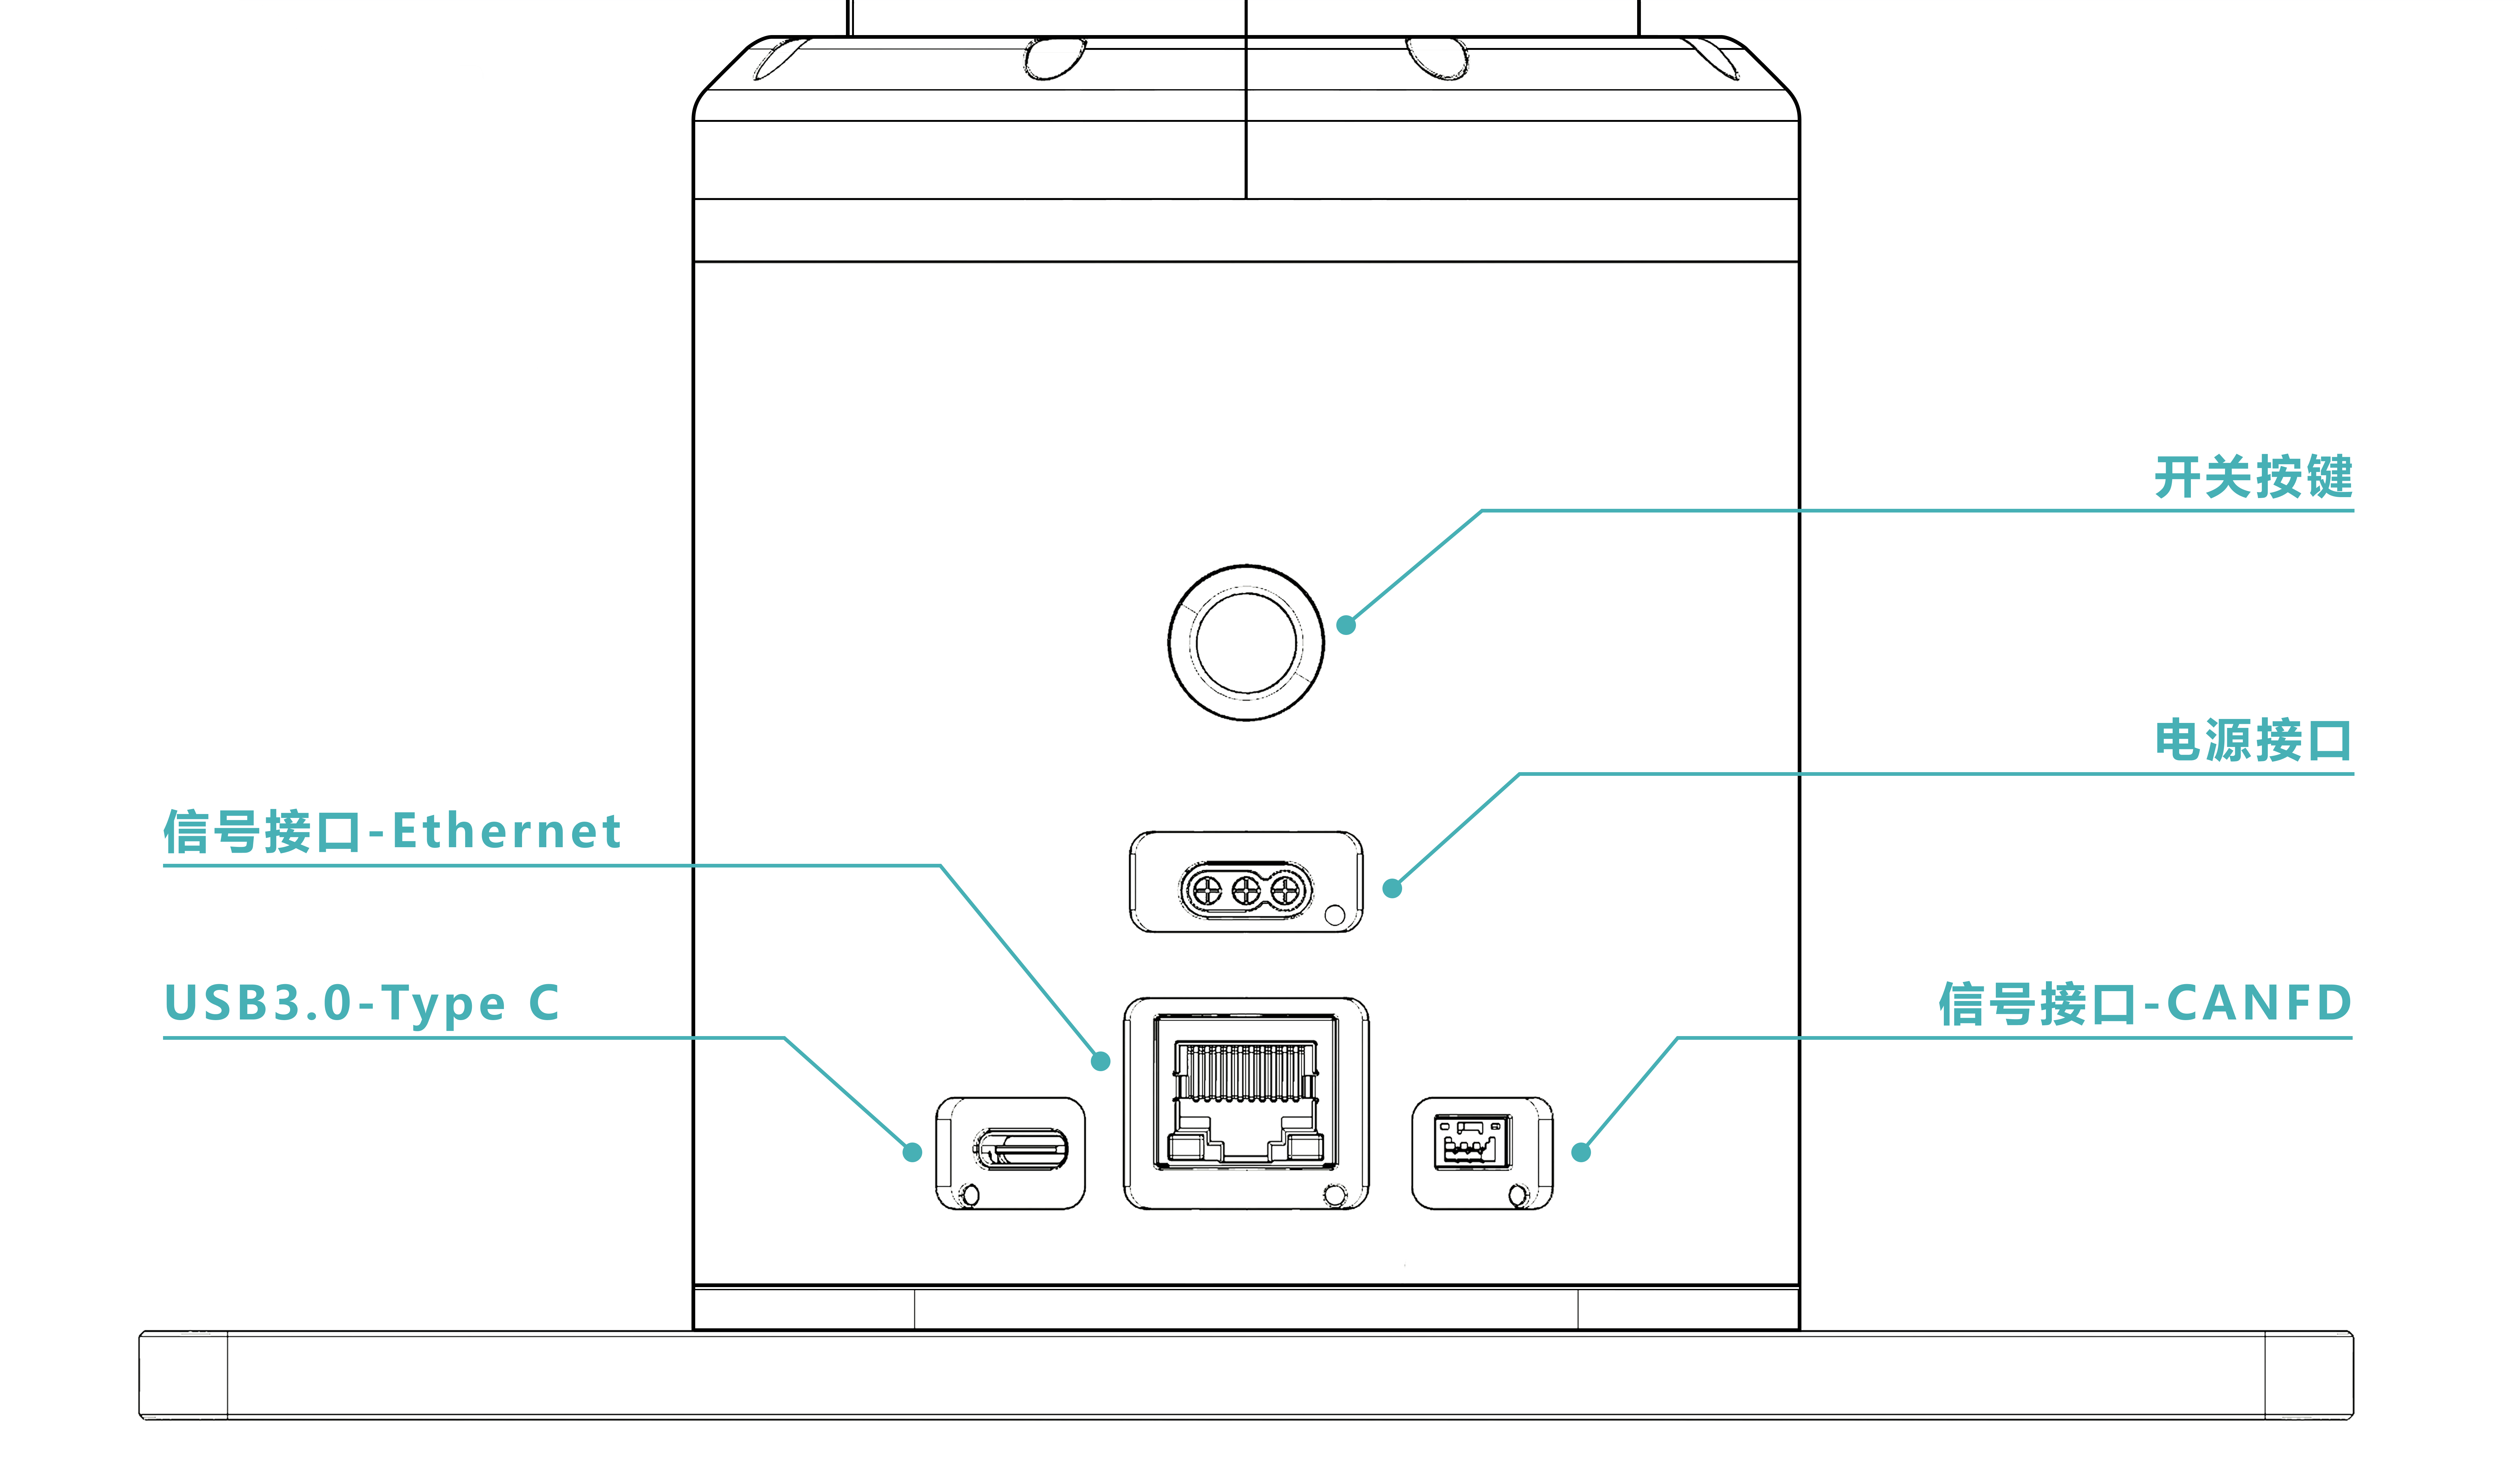
电源接口:用于连接机械臂的电源线,通过电源适配器输出的3芯MR30-M接口连接。
信号接口:
- USB 3.0 Type-C 接口:适用于采用 USB 3.0 接口的末端相机,将相机数据传输至上位机。
- Ethernet 接口:用于与 X5 芯片通信,支持调用机械臂预设运动模式与对应 API 接口。
- CANFD 接口:适用于对控制性能有较高要求或需要自定义运动控制算法的应用。
开关按键:用于控制机械臂开关机。
末端接口#
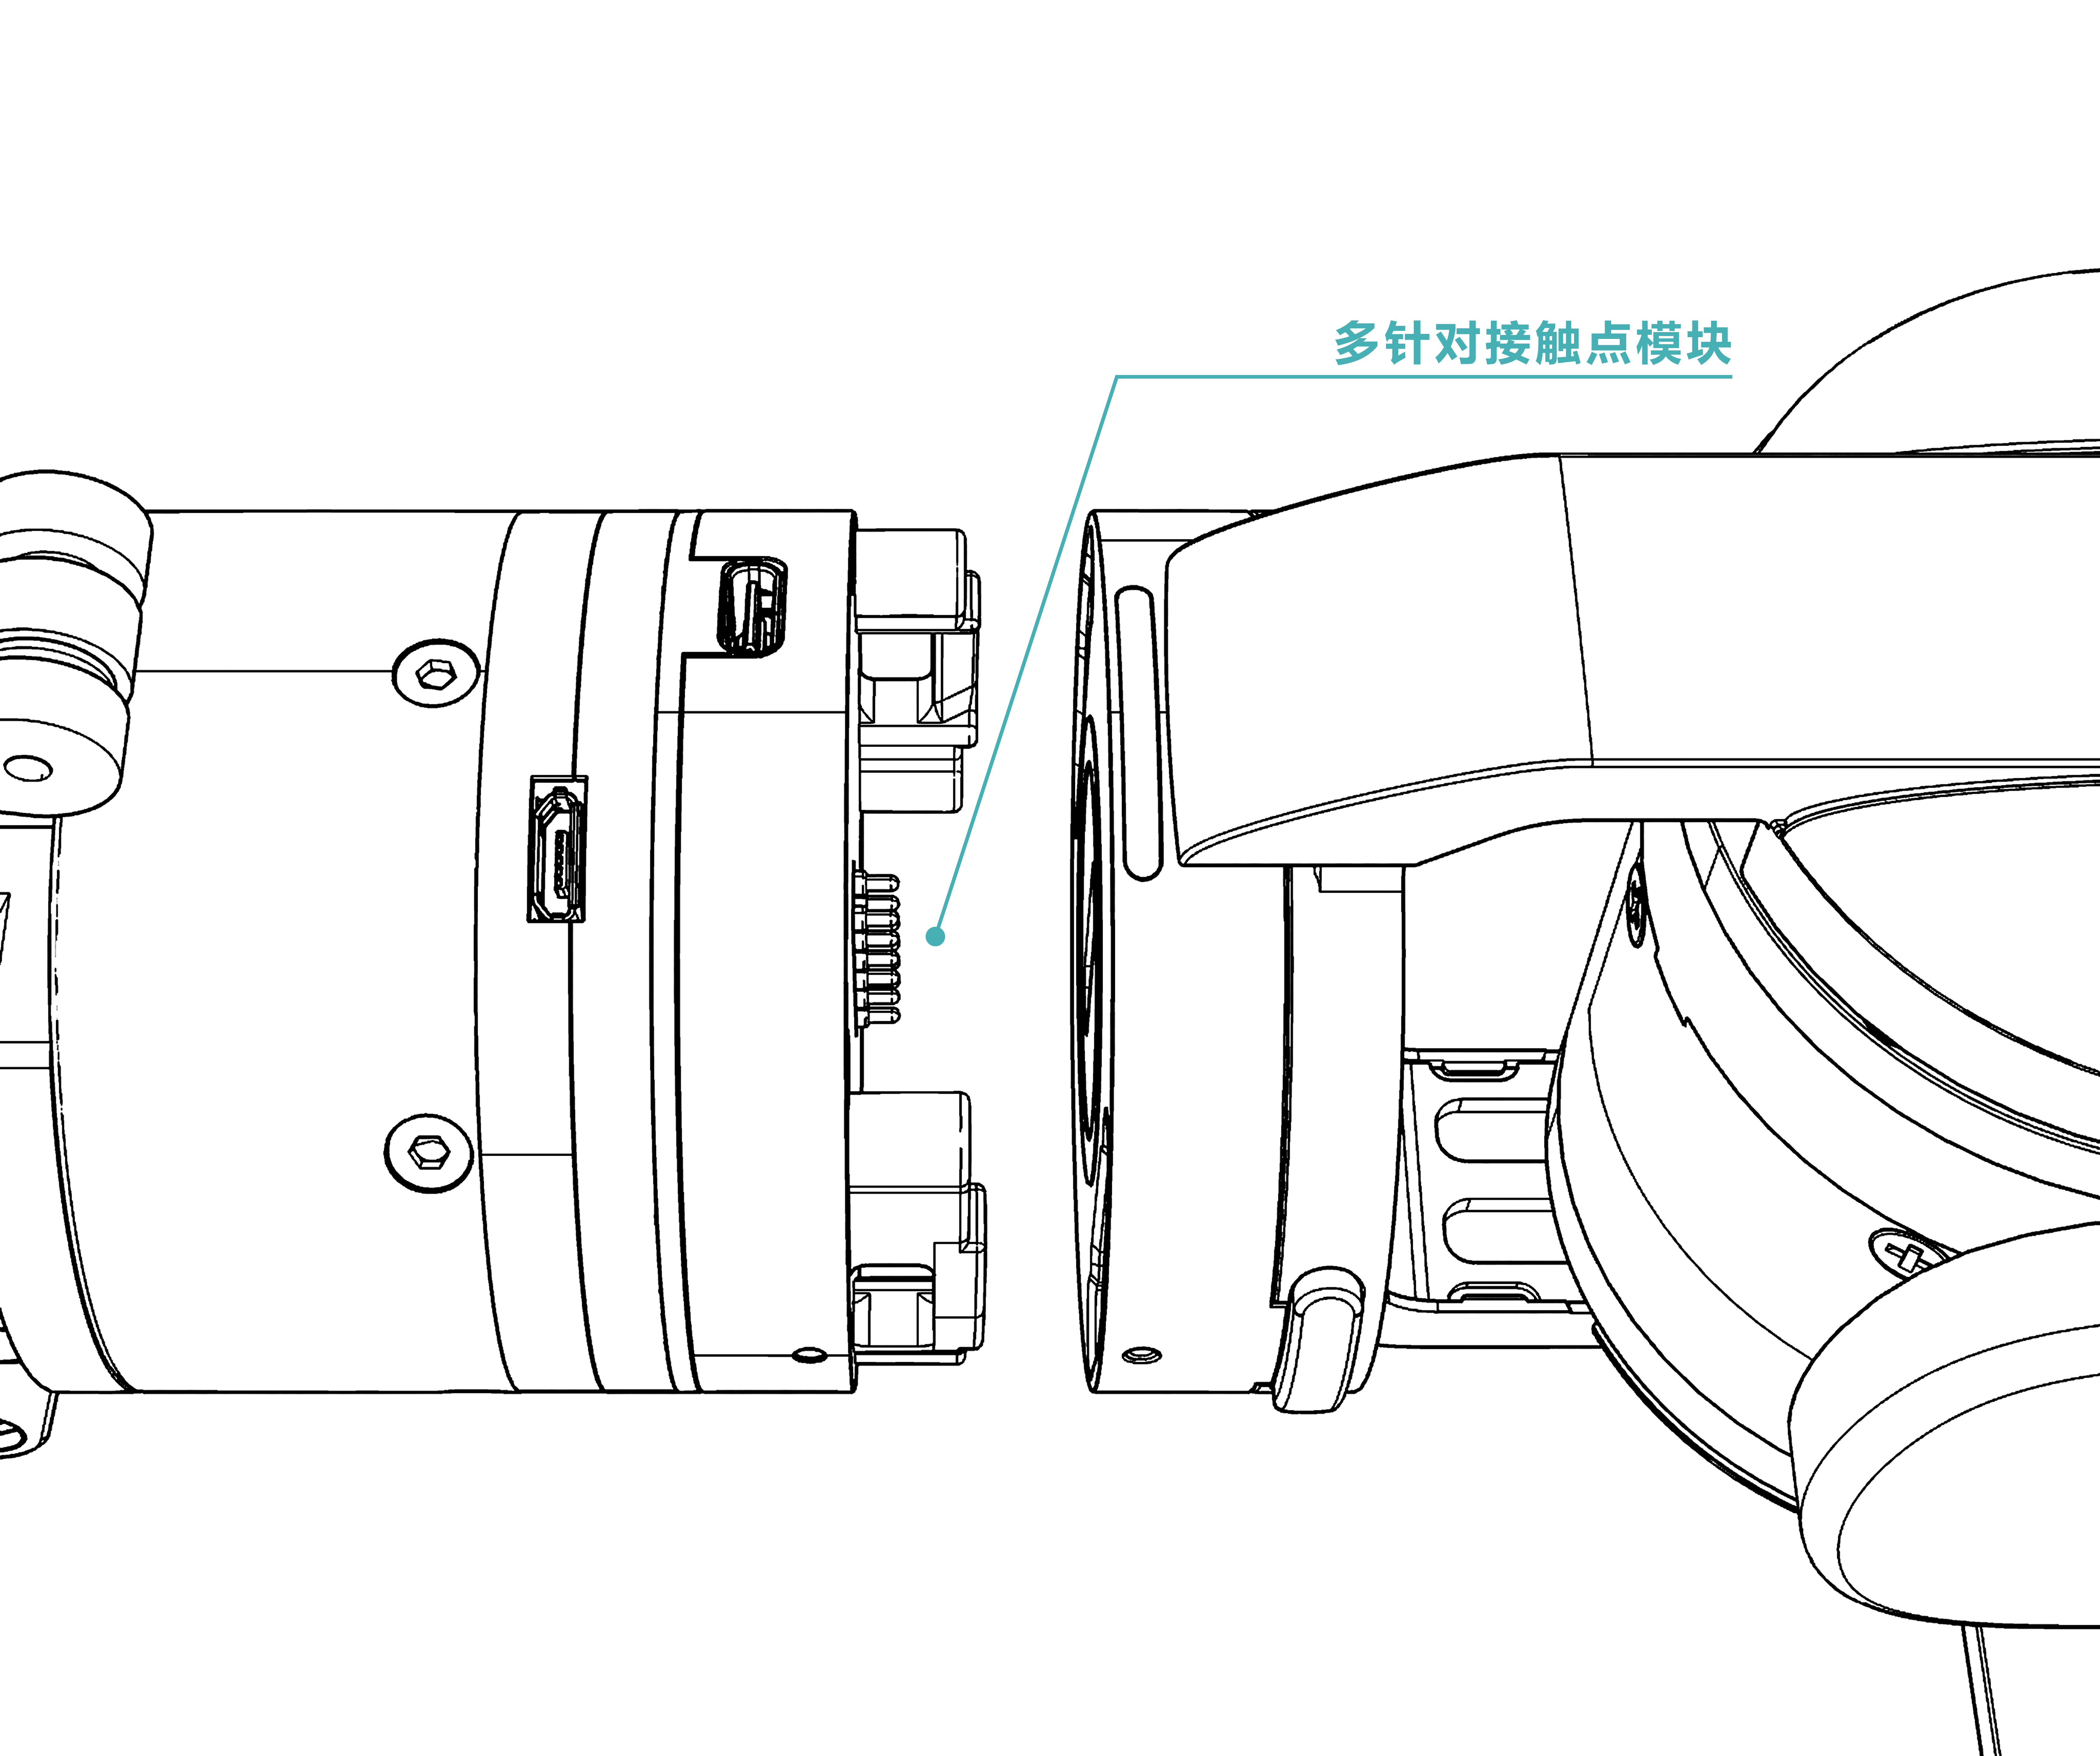
末端接口:通过多针对接触点模块连接机械臂末端设备信号,通过机械臂内走线传递至机械臂底座板,采用快拆结构,确保机械臂外观整洁、减小工作空间受到的外部走线的干扰。

末端按钮:用于机械臂模式切换。