跳转至
用户手册 > 产品信息

机械结构#

关节示意图#

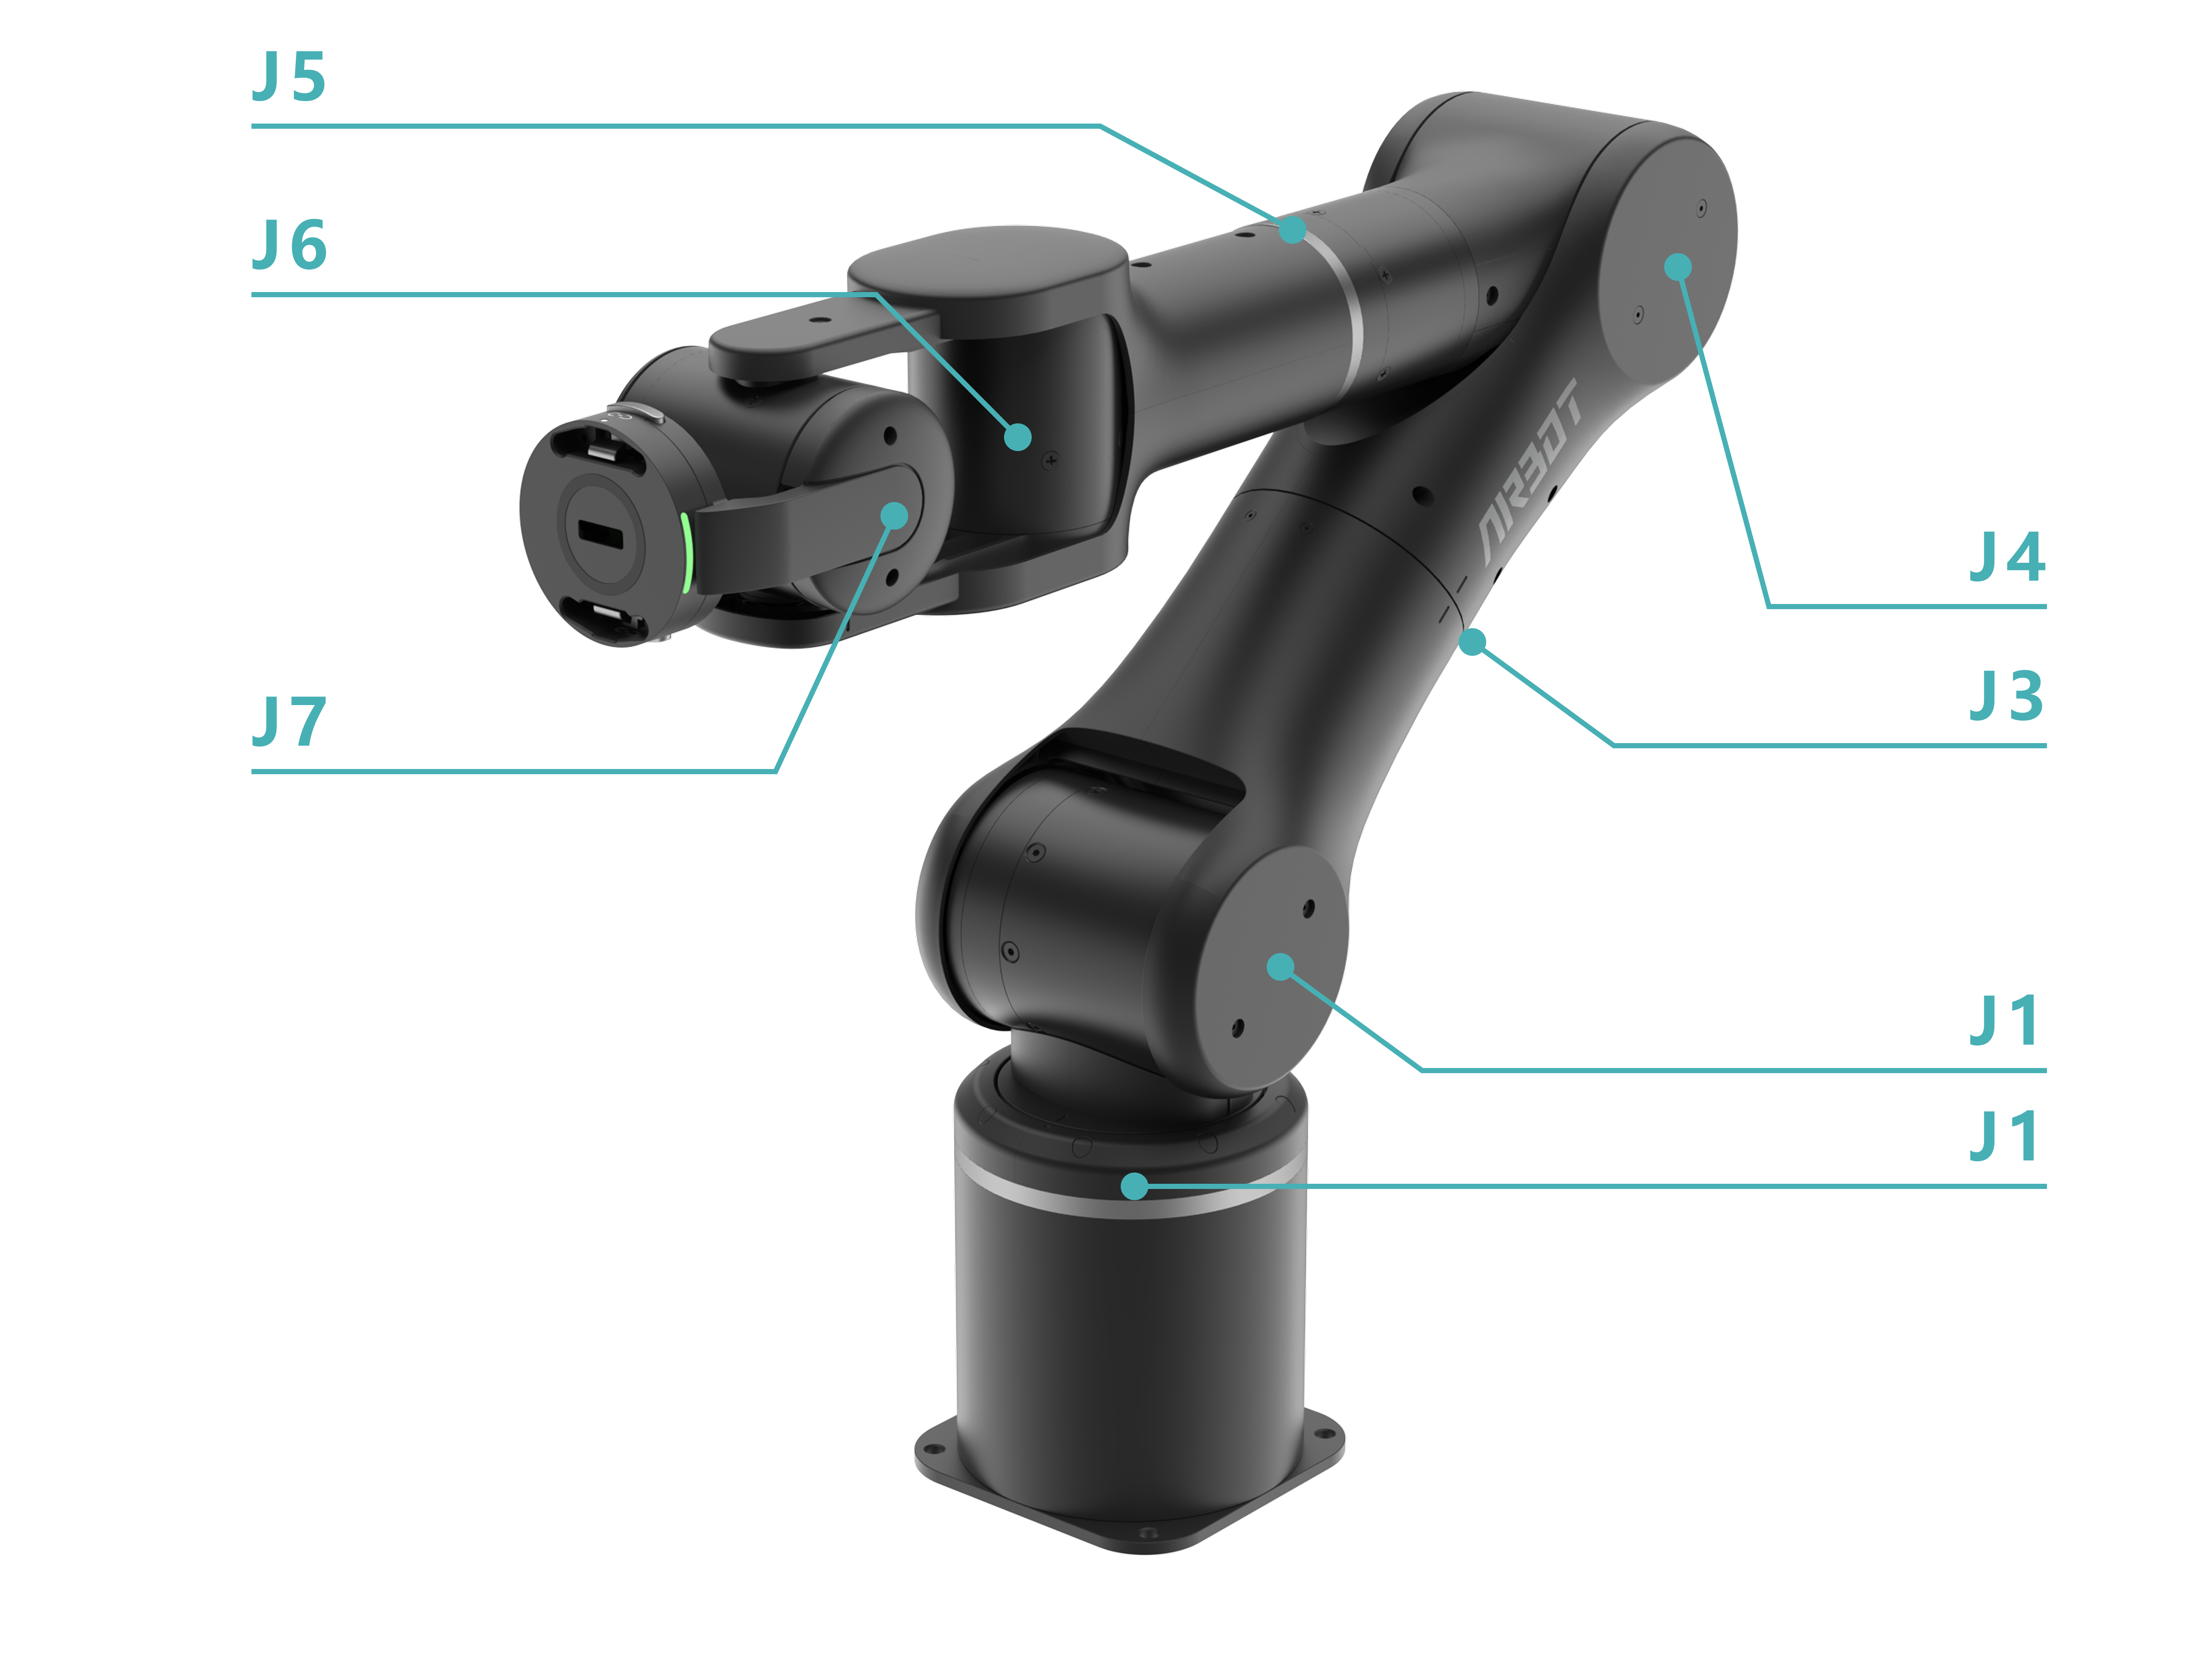
AIRBOT P7机械臂拥有7自由度,由J1-J7关节电机构成。

AIRBOT P7 关节示意图

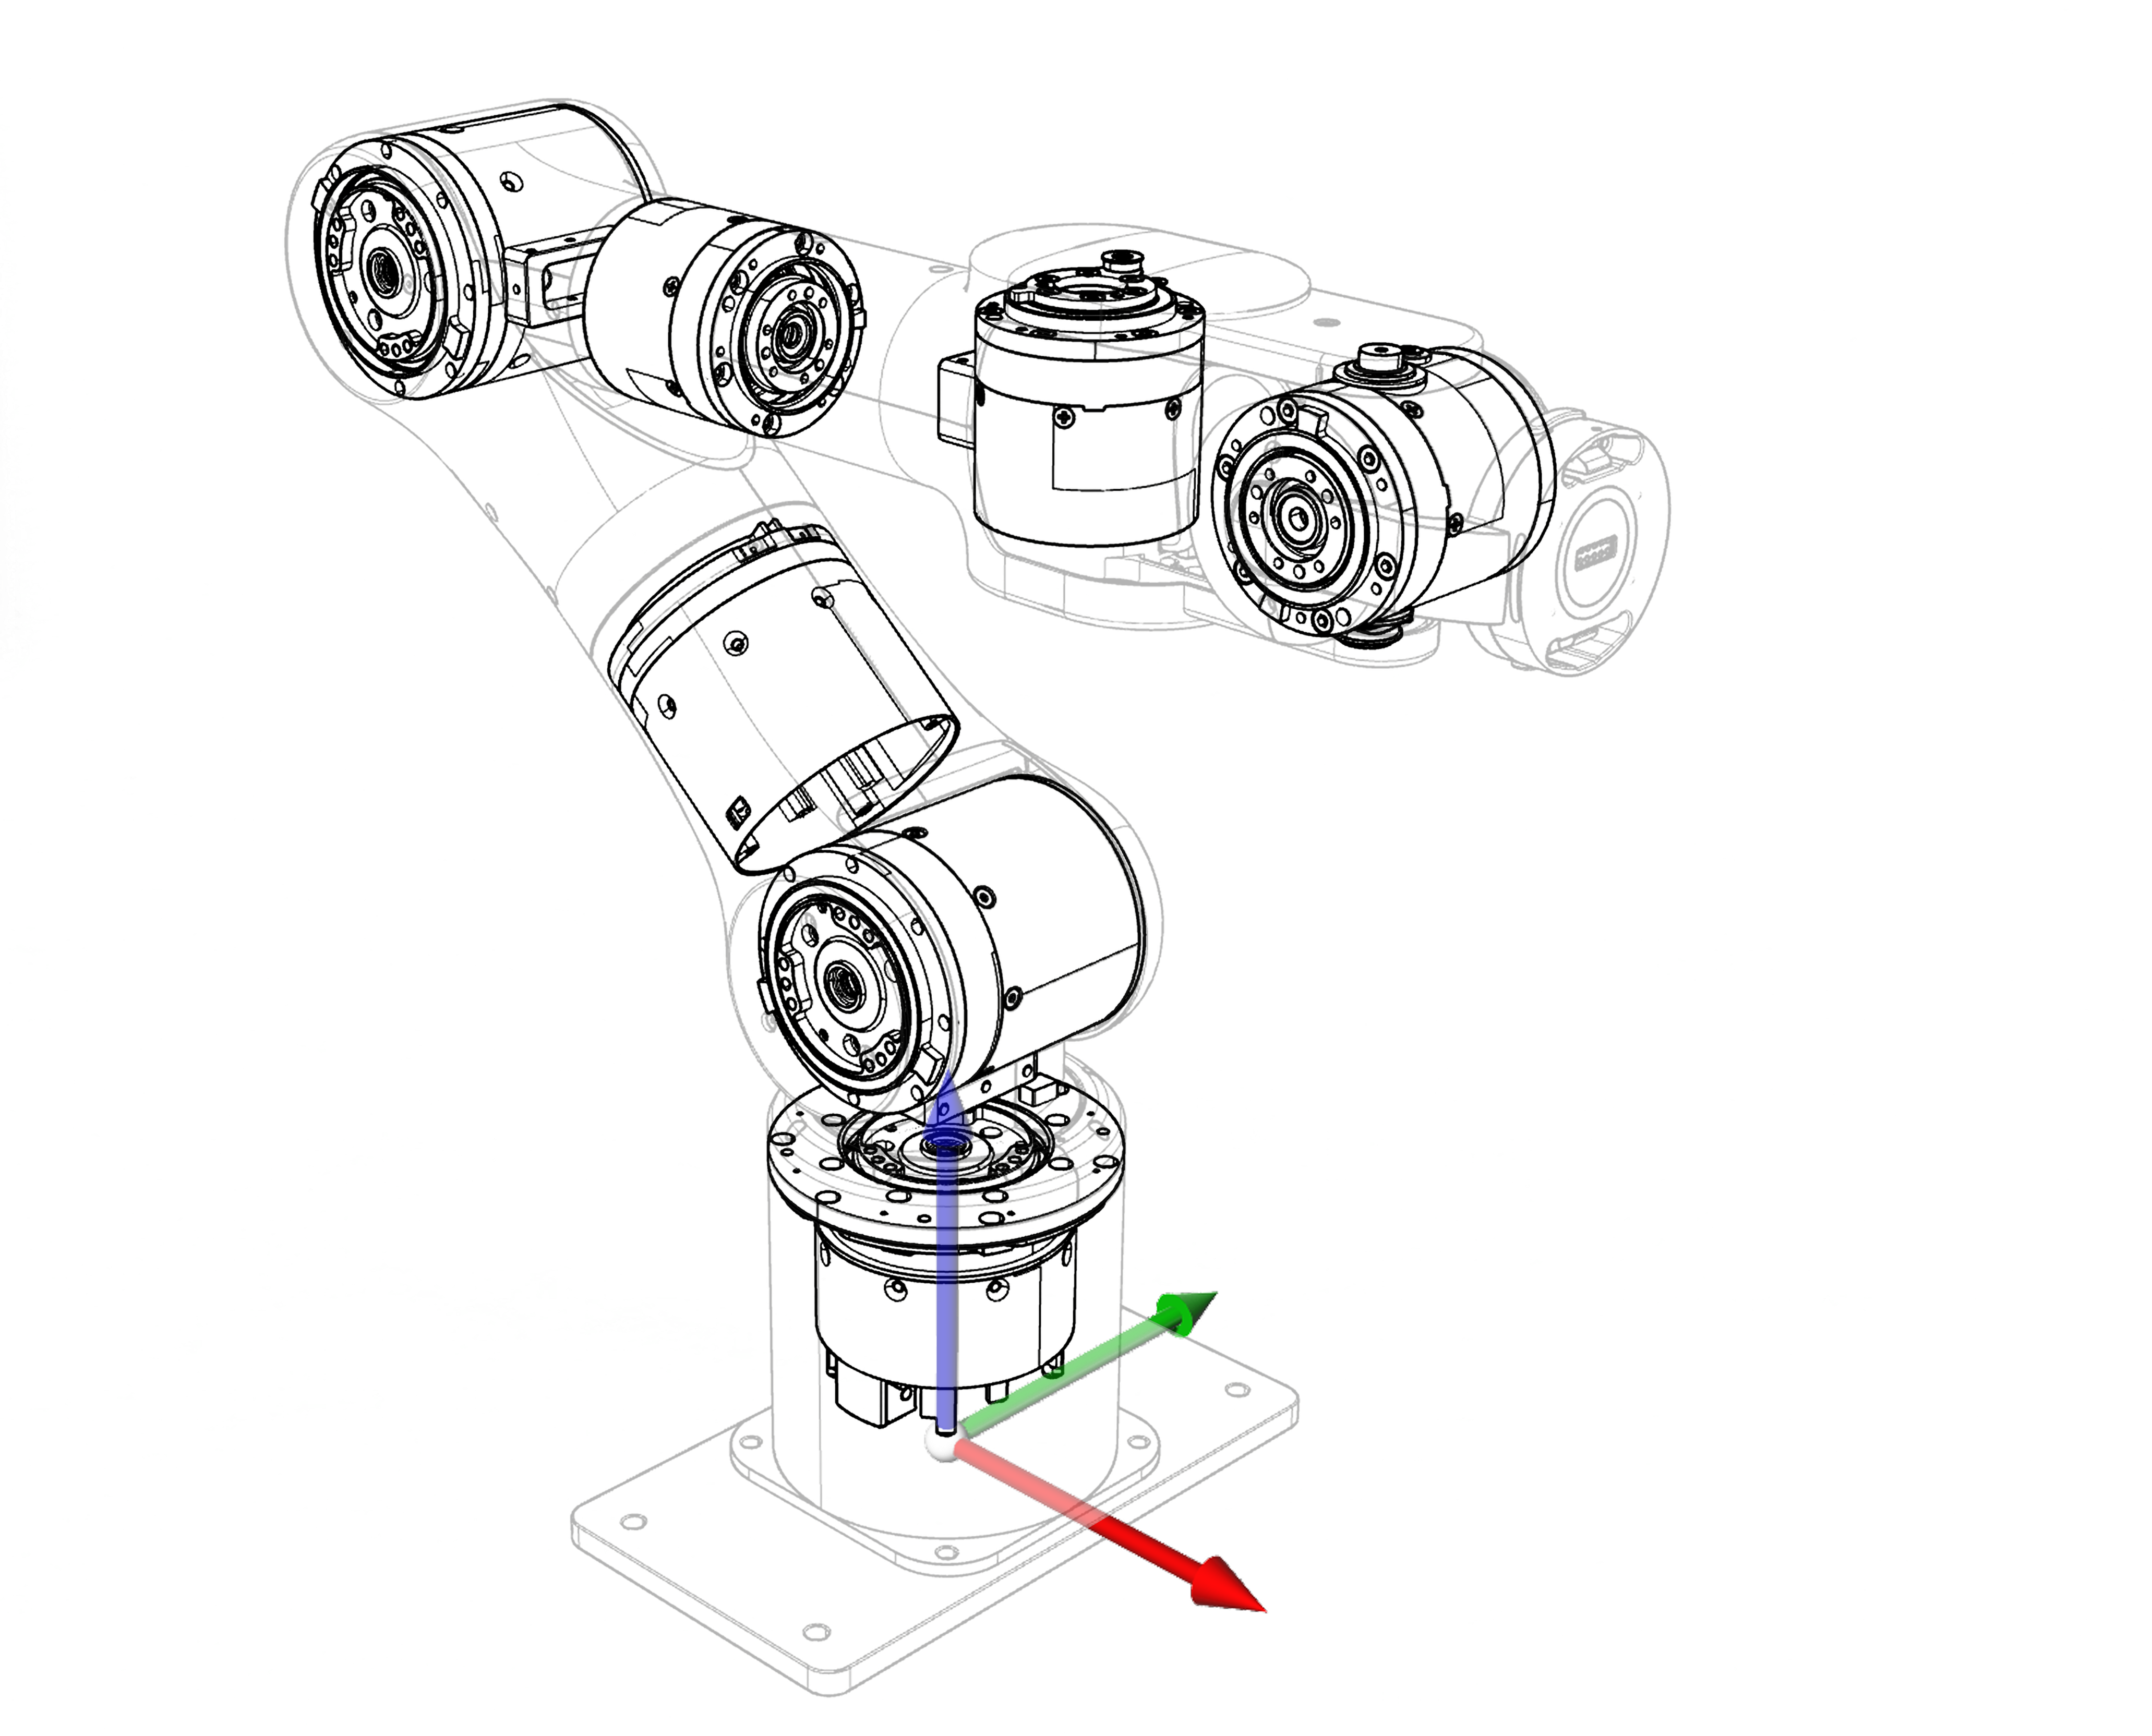
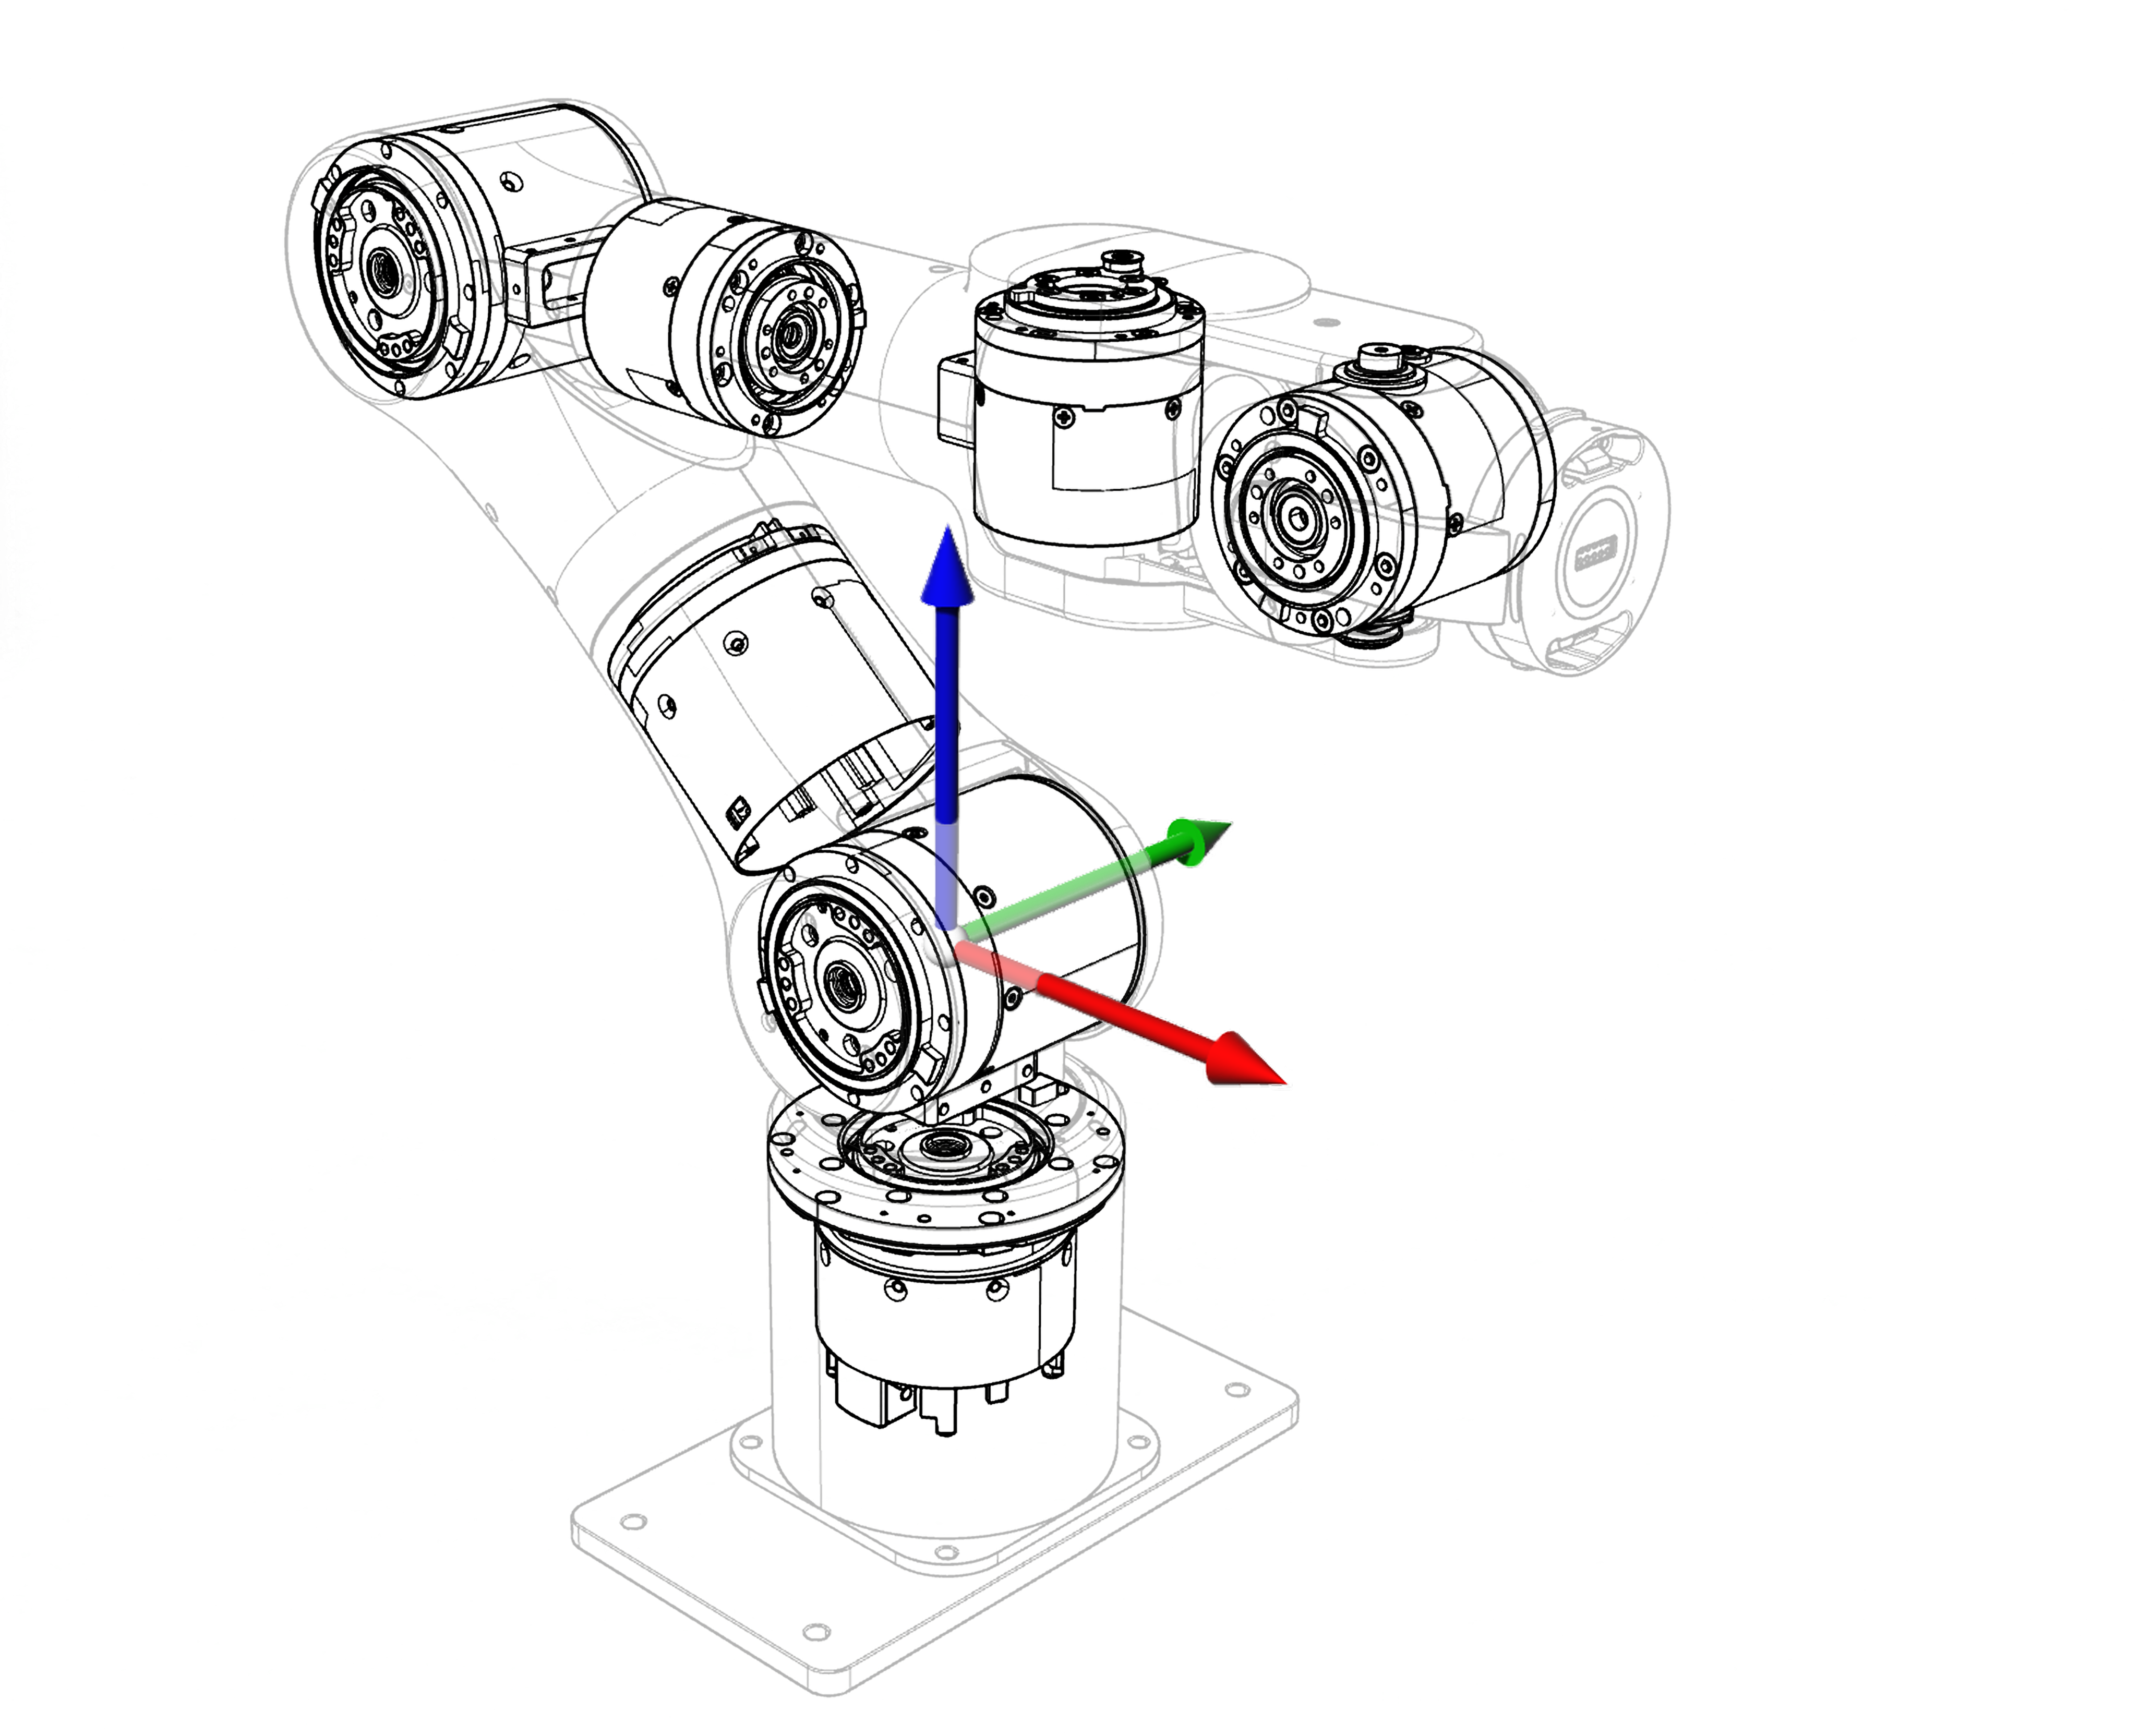
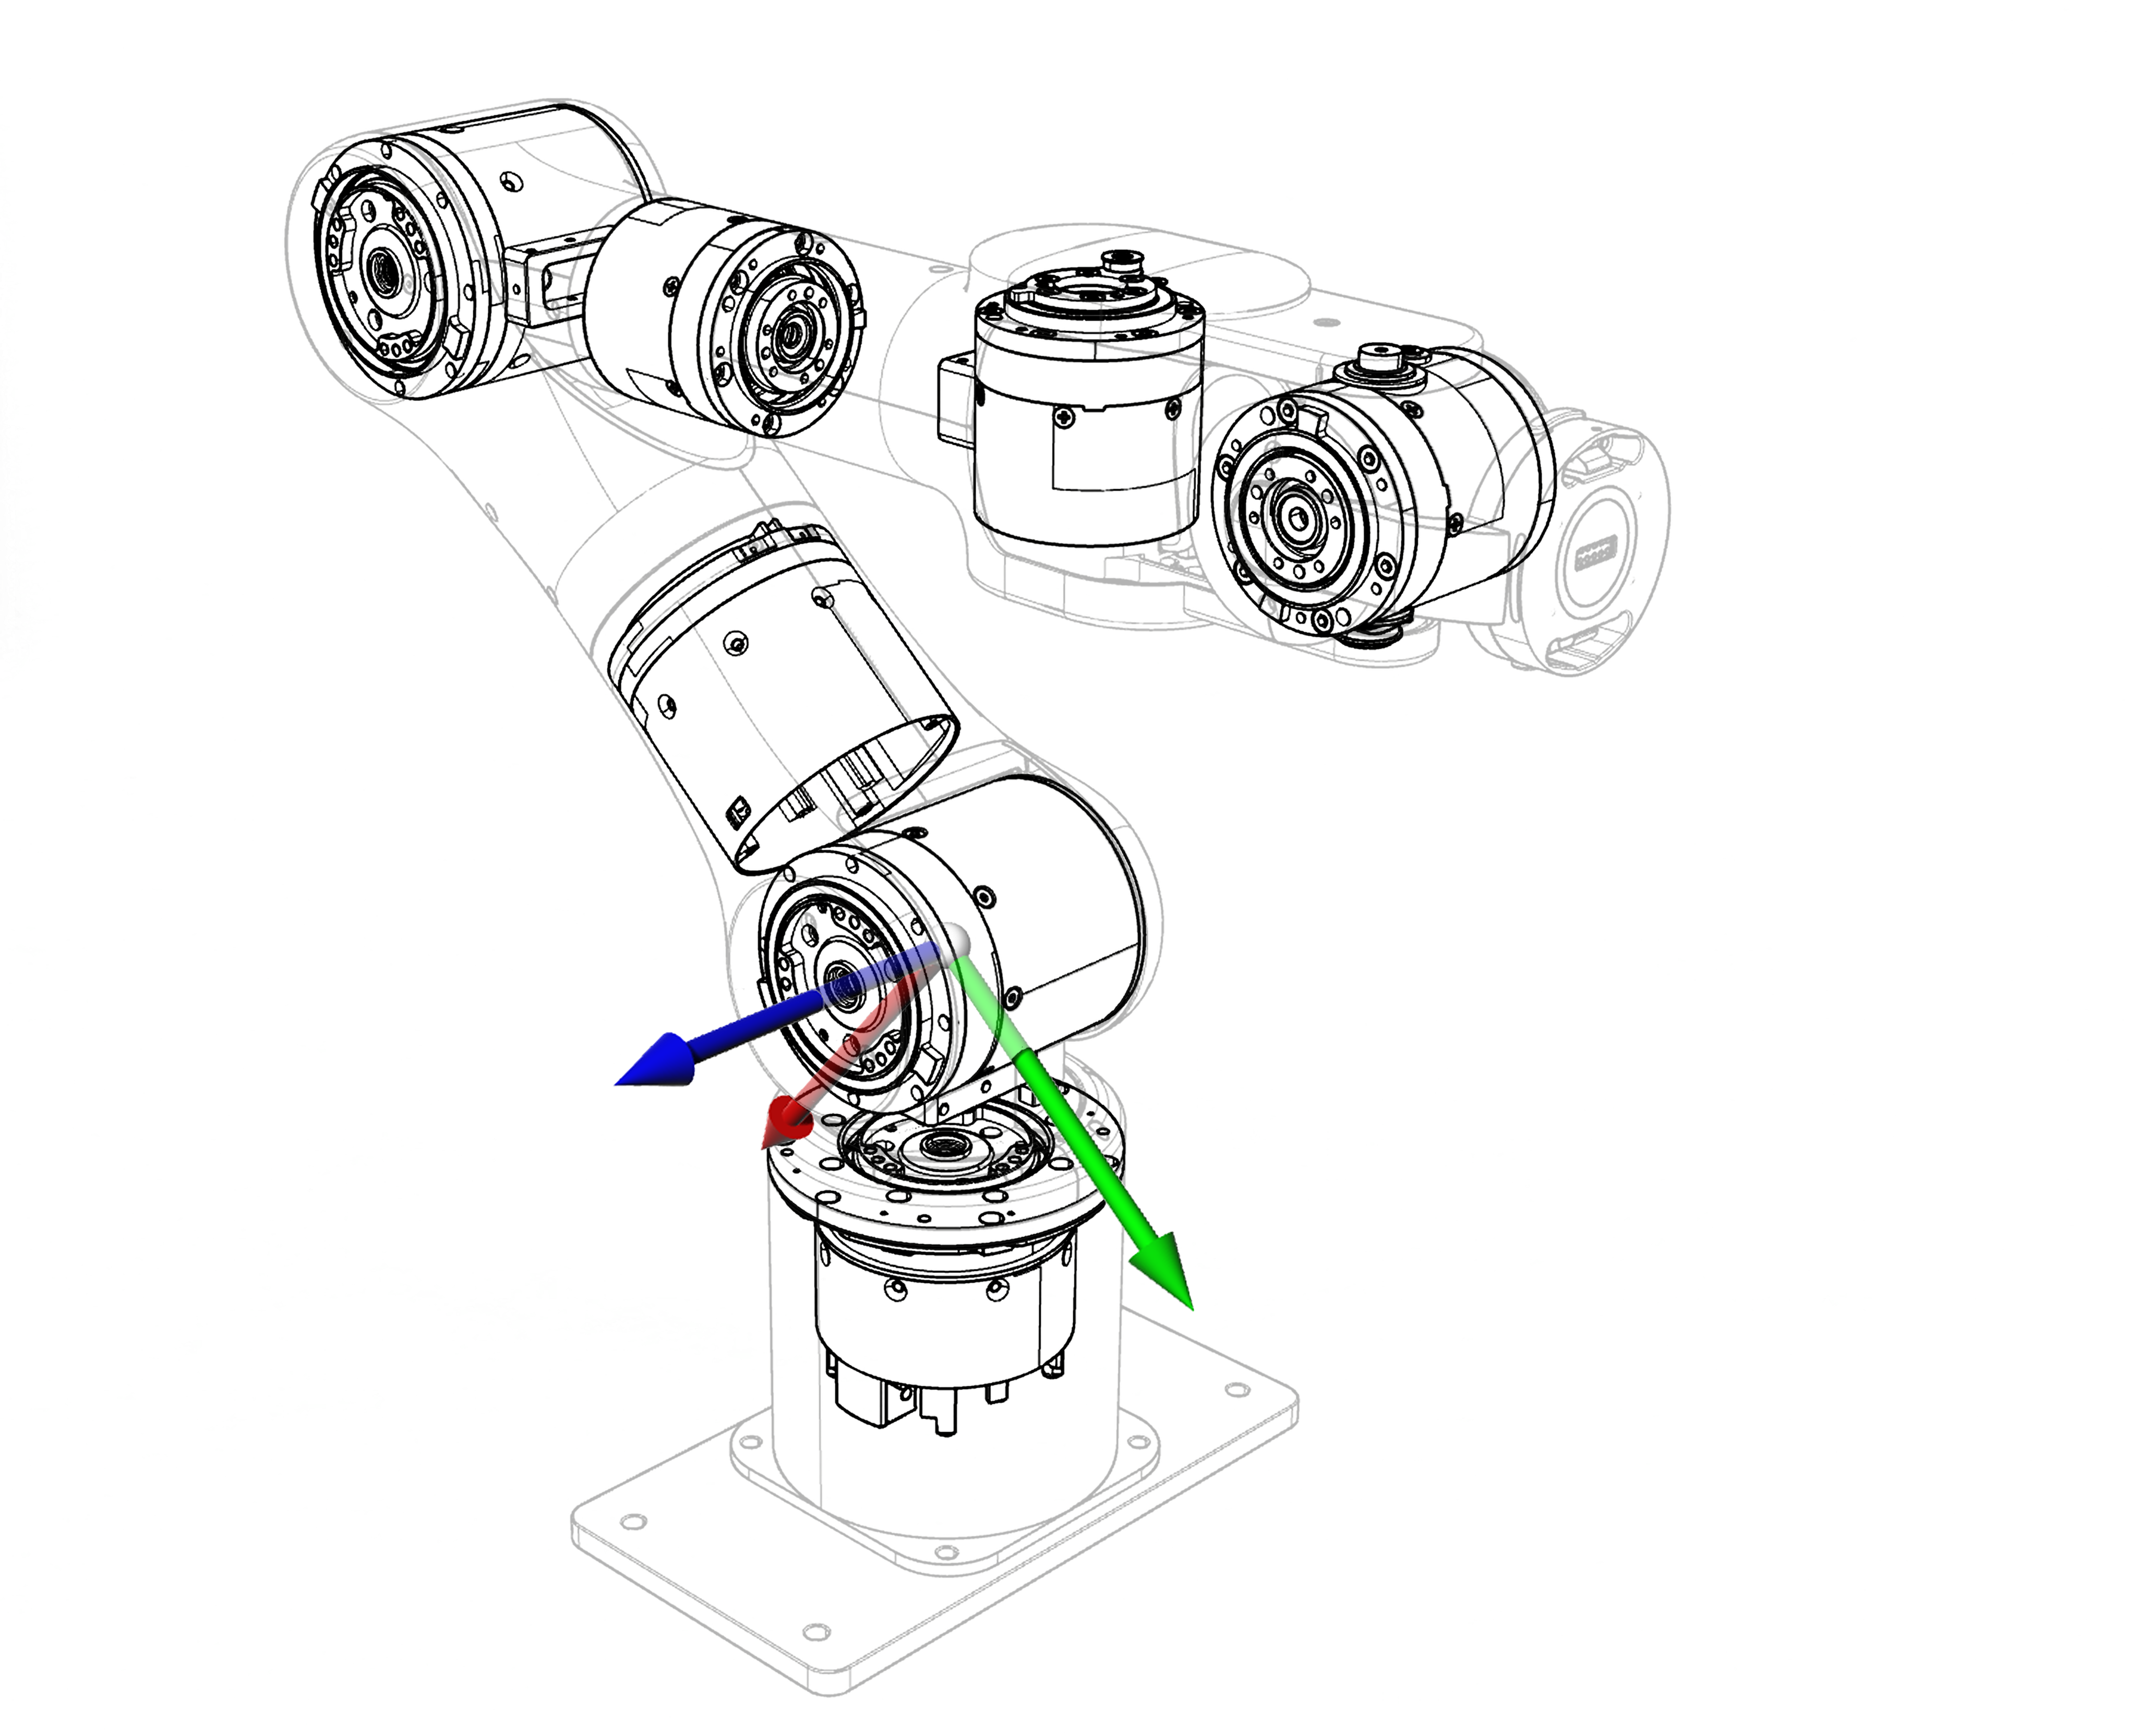
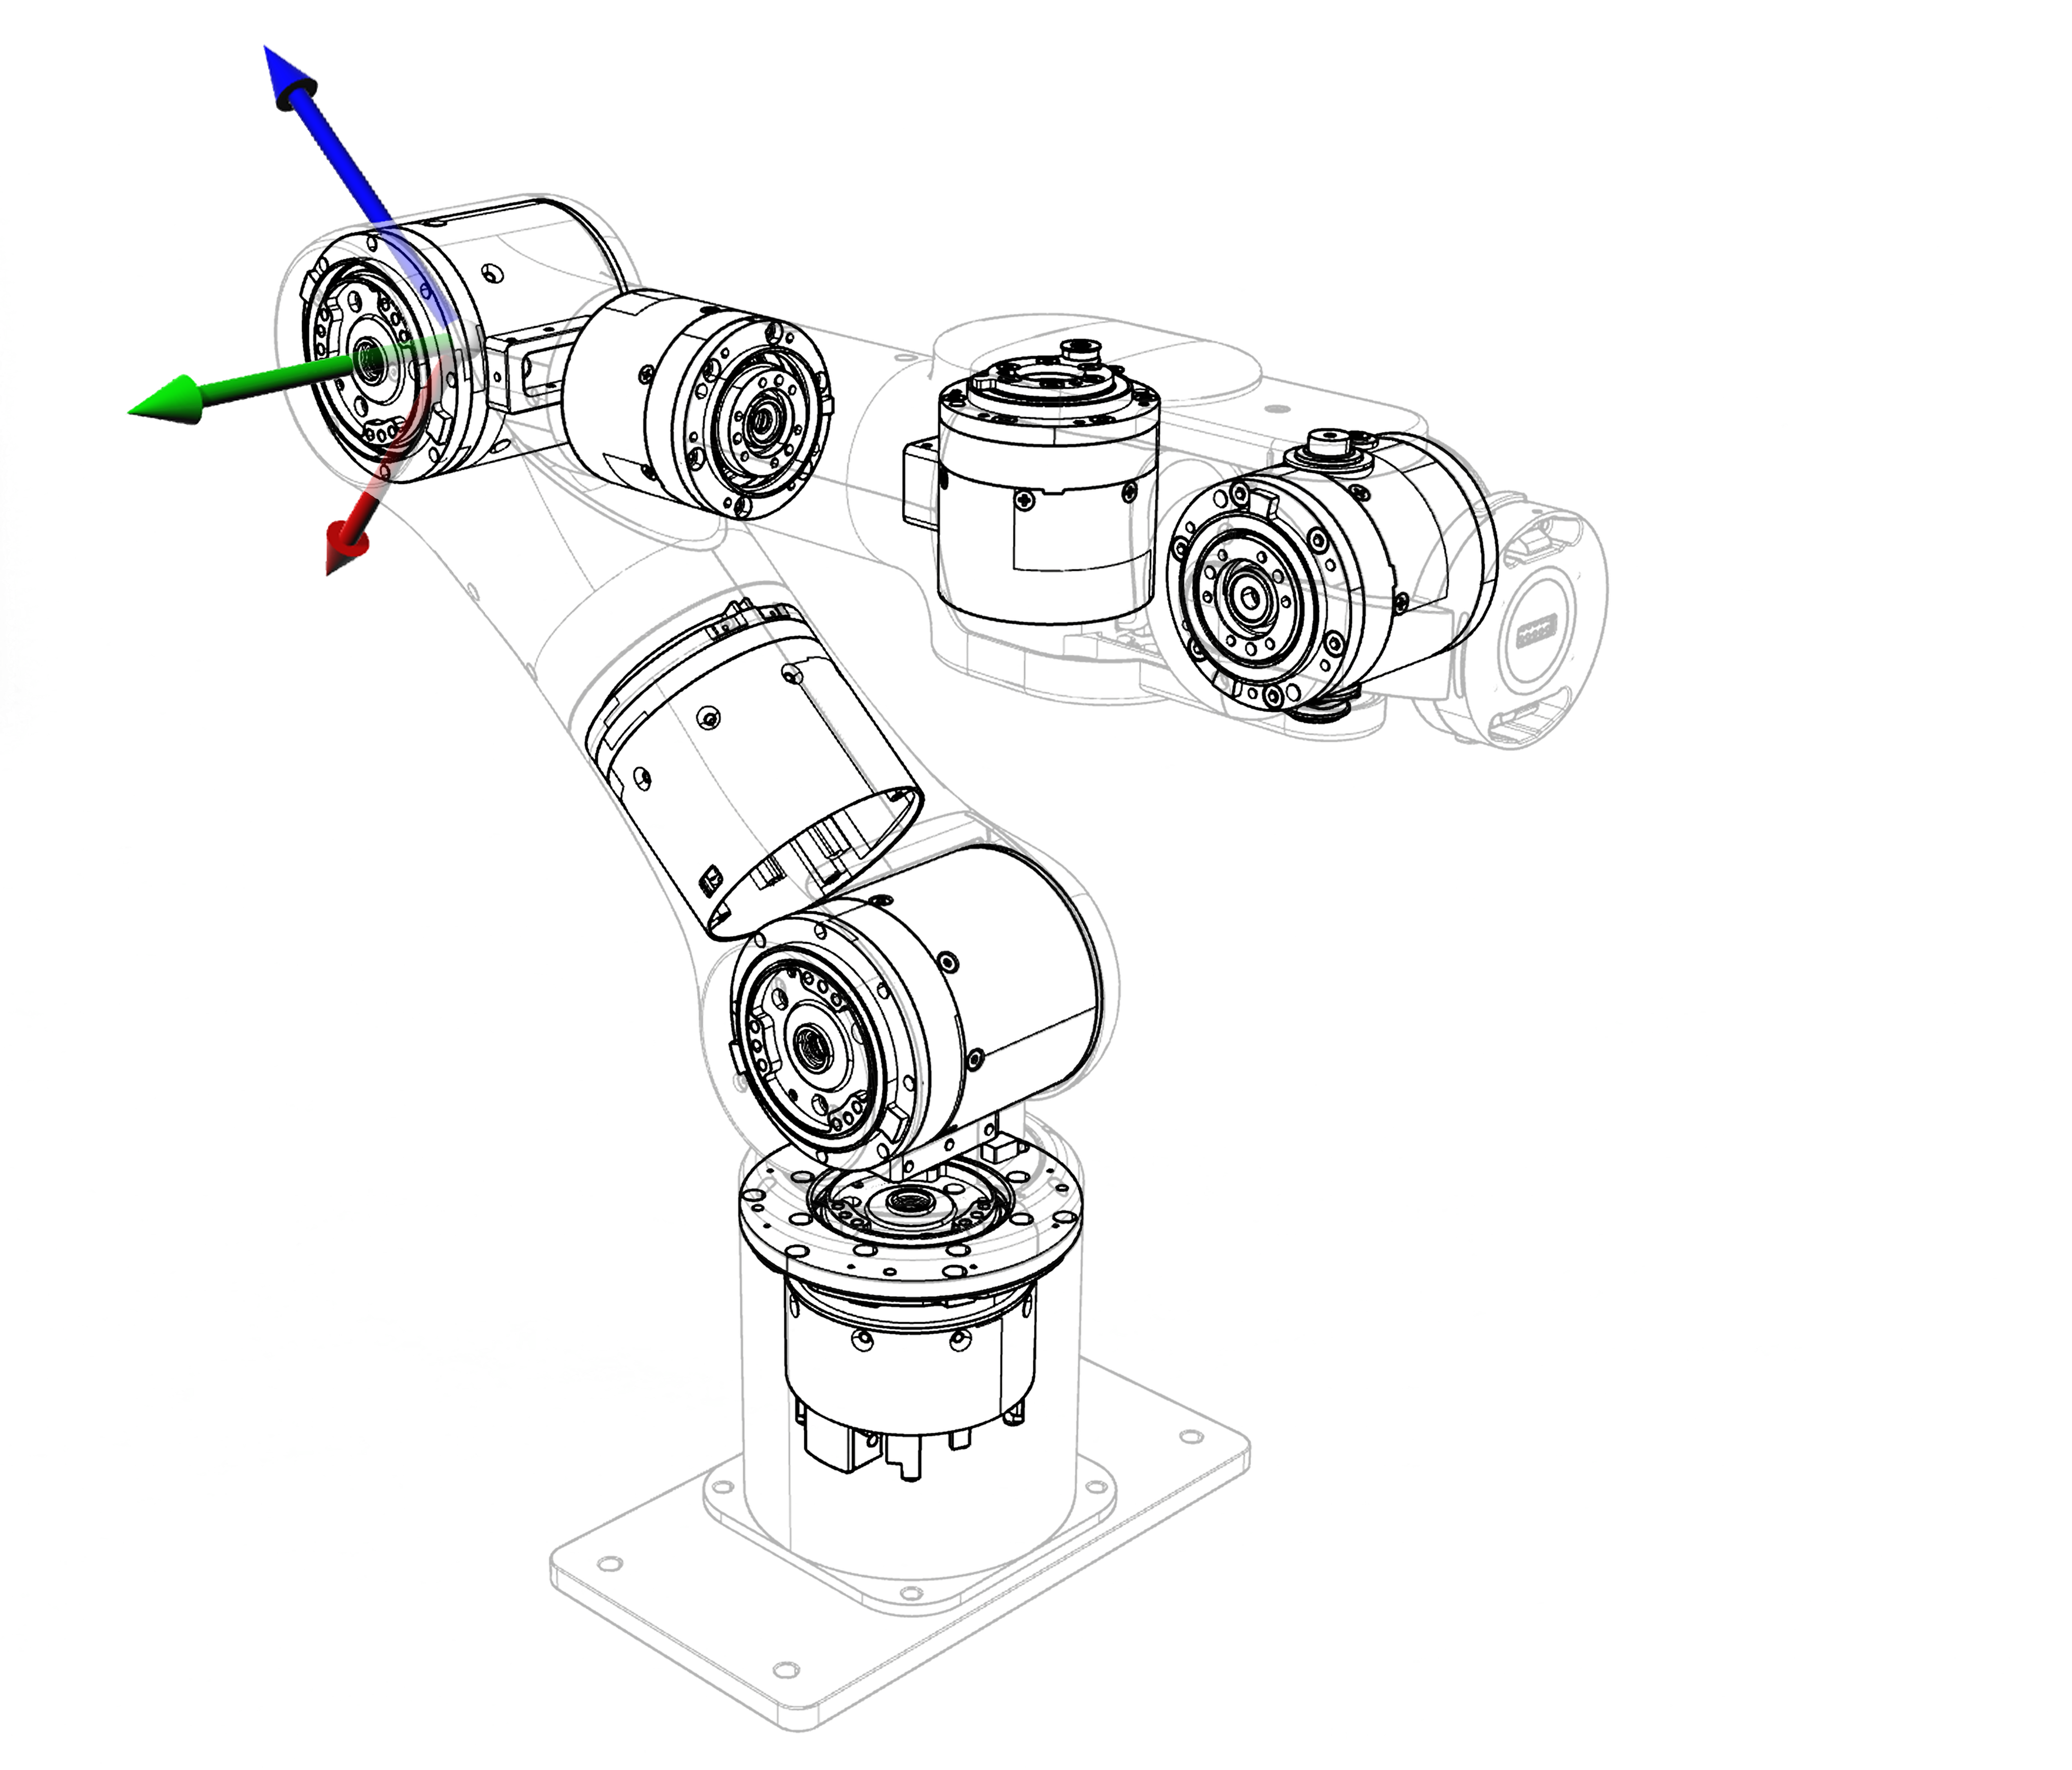
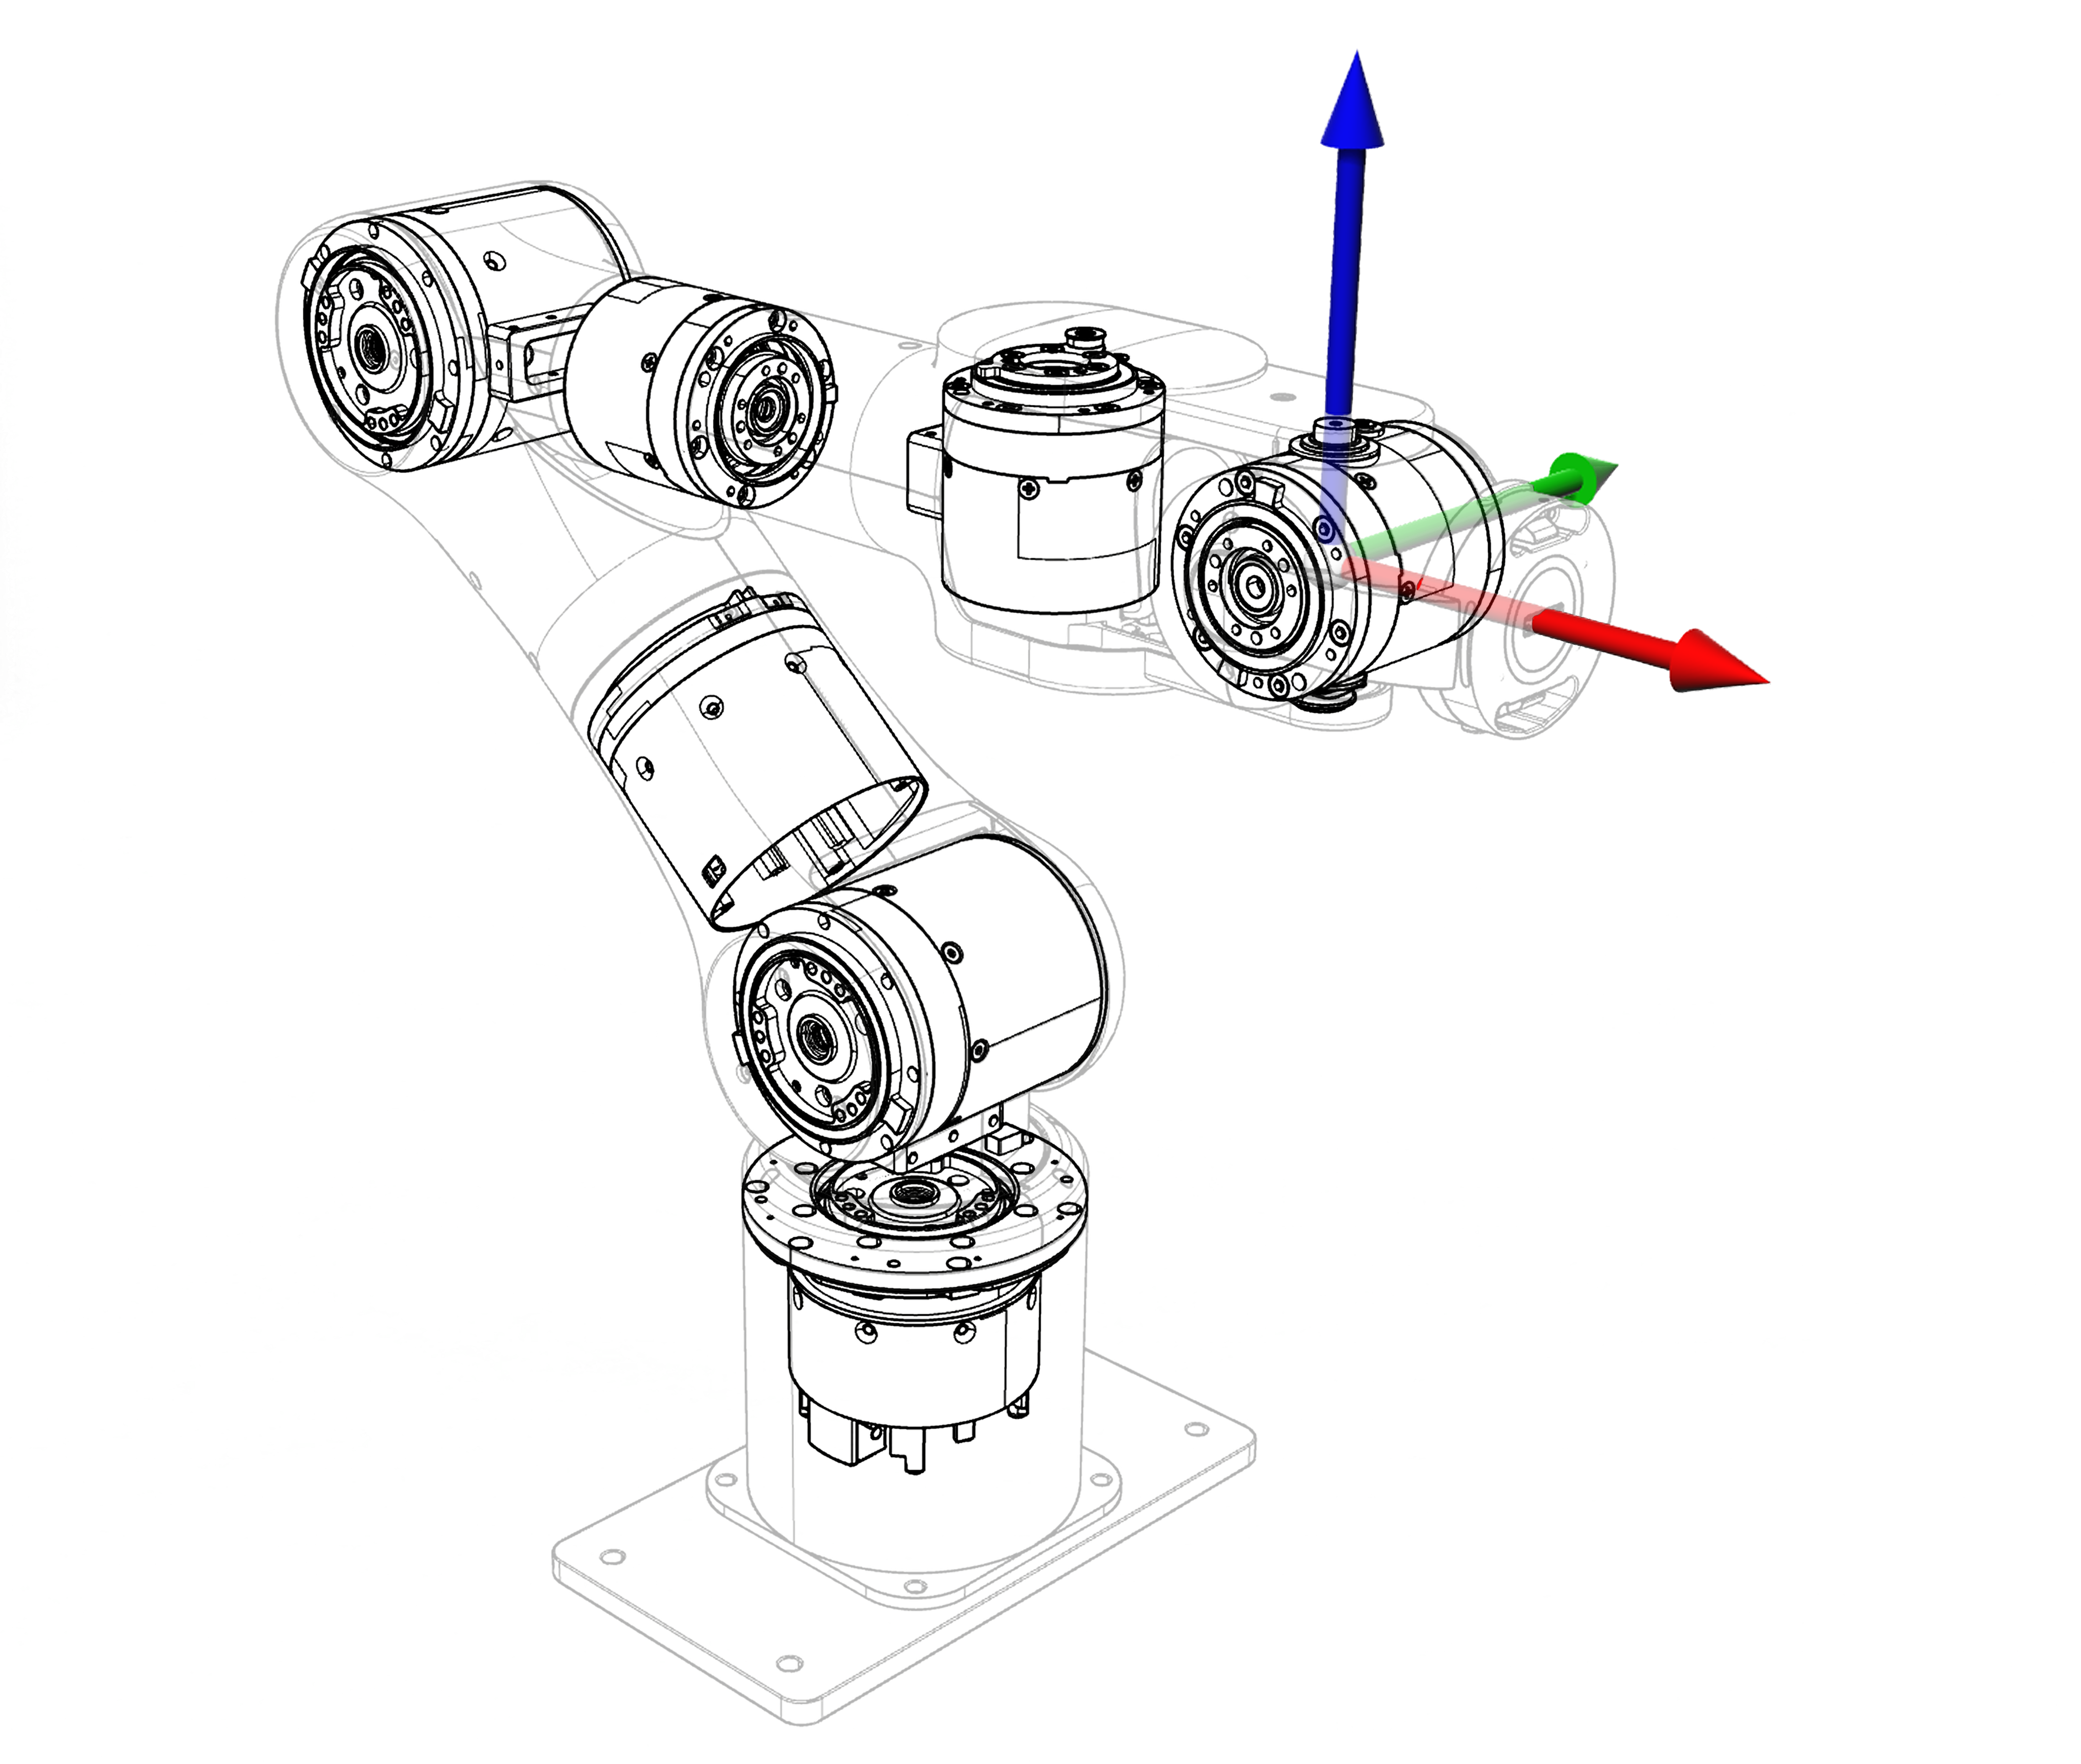
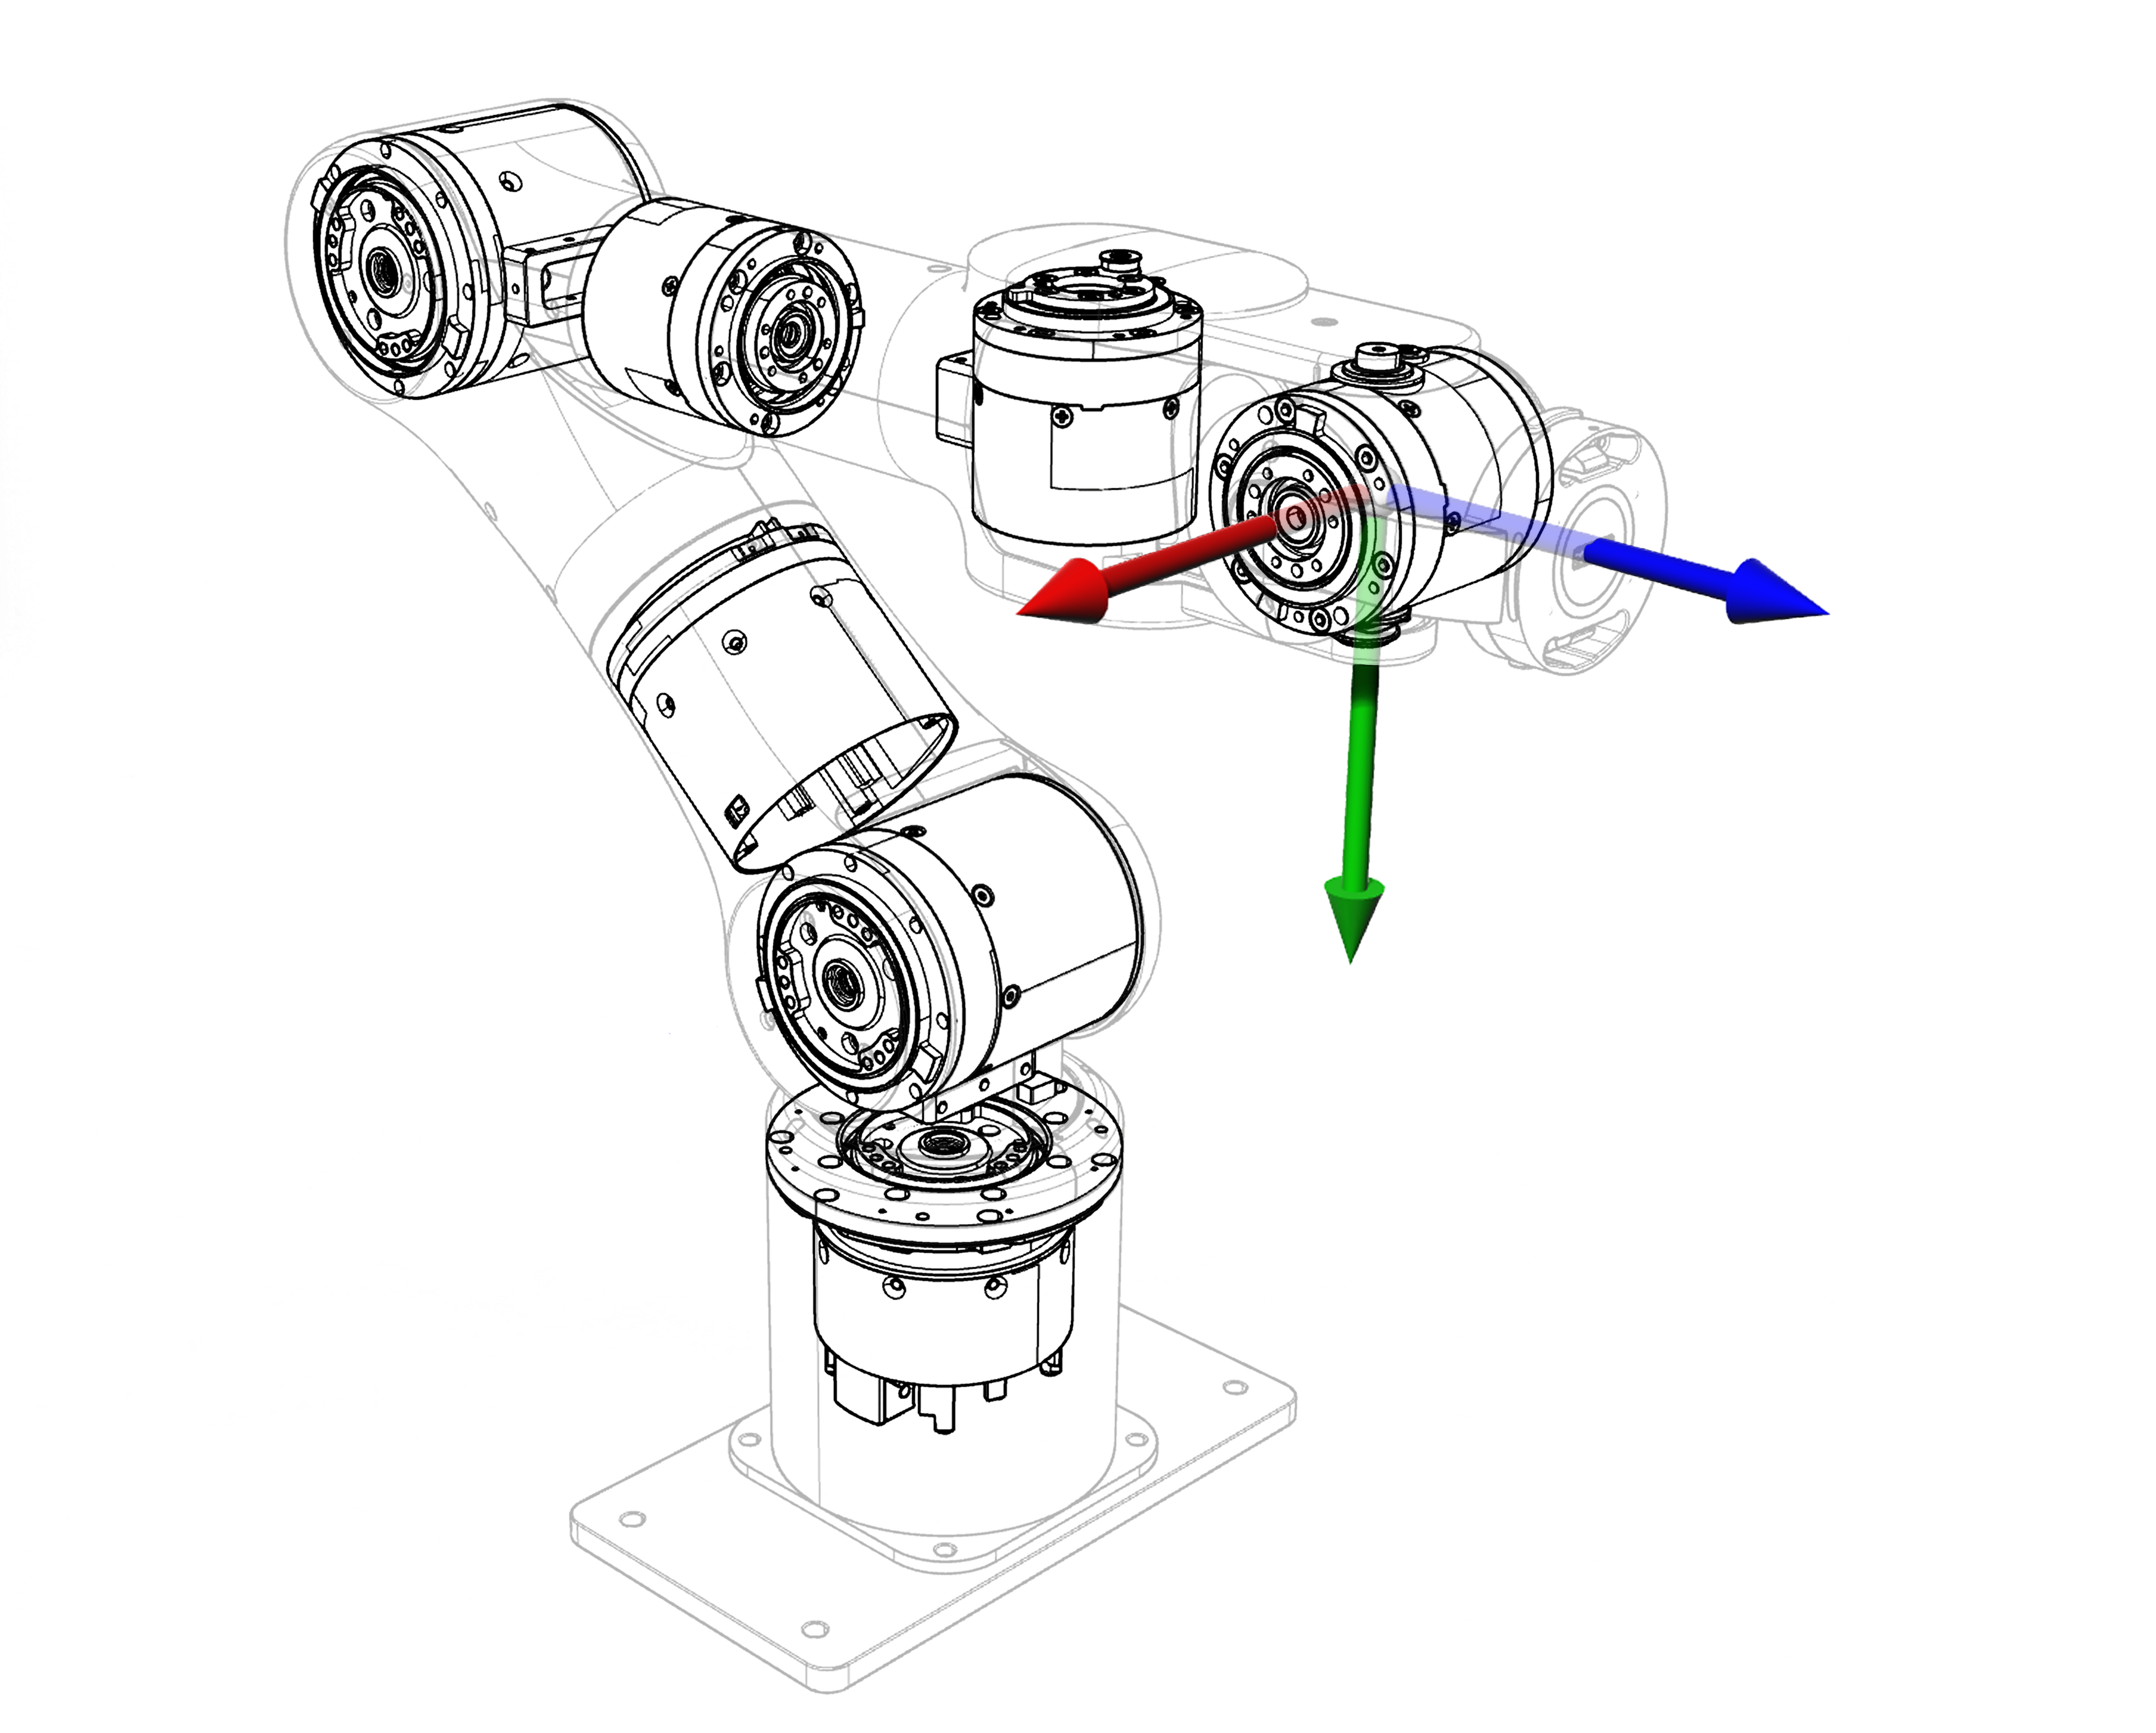
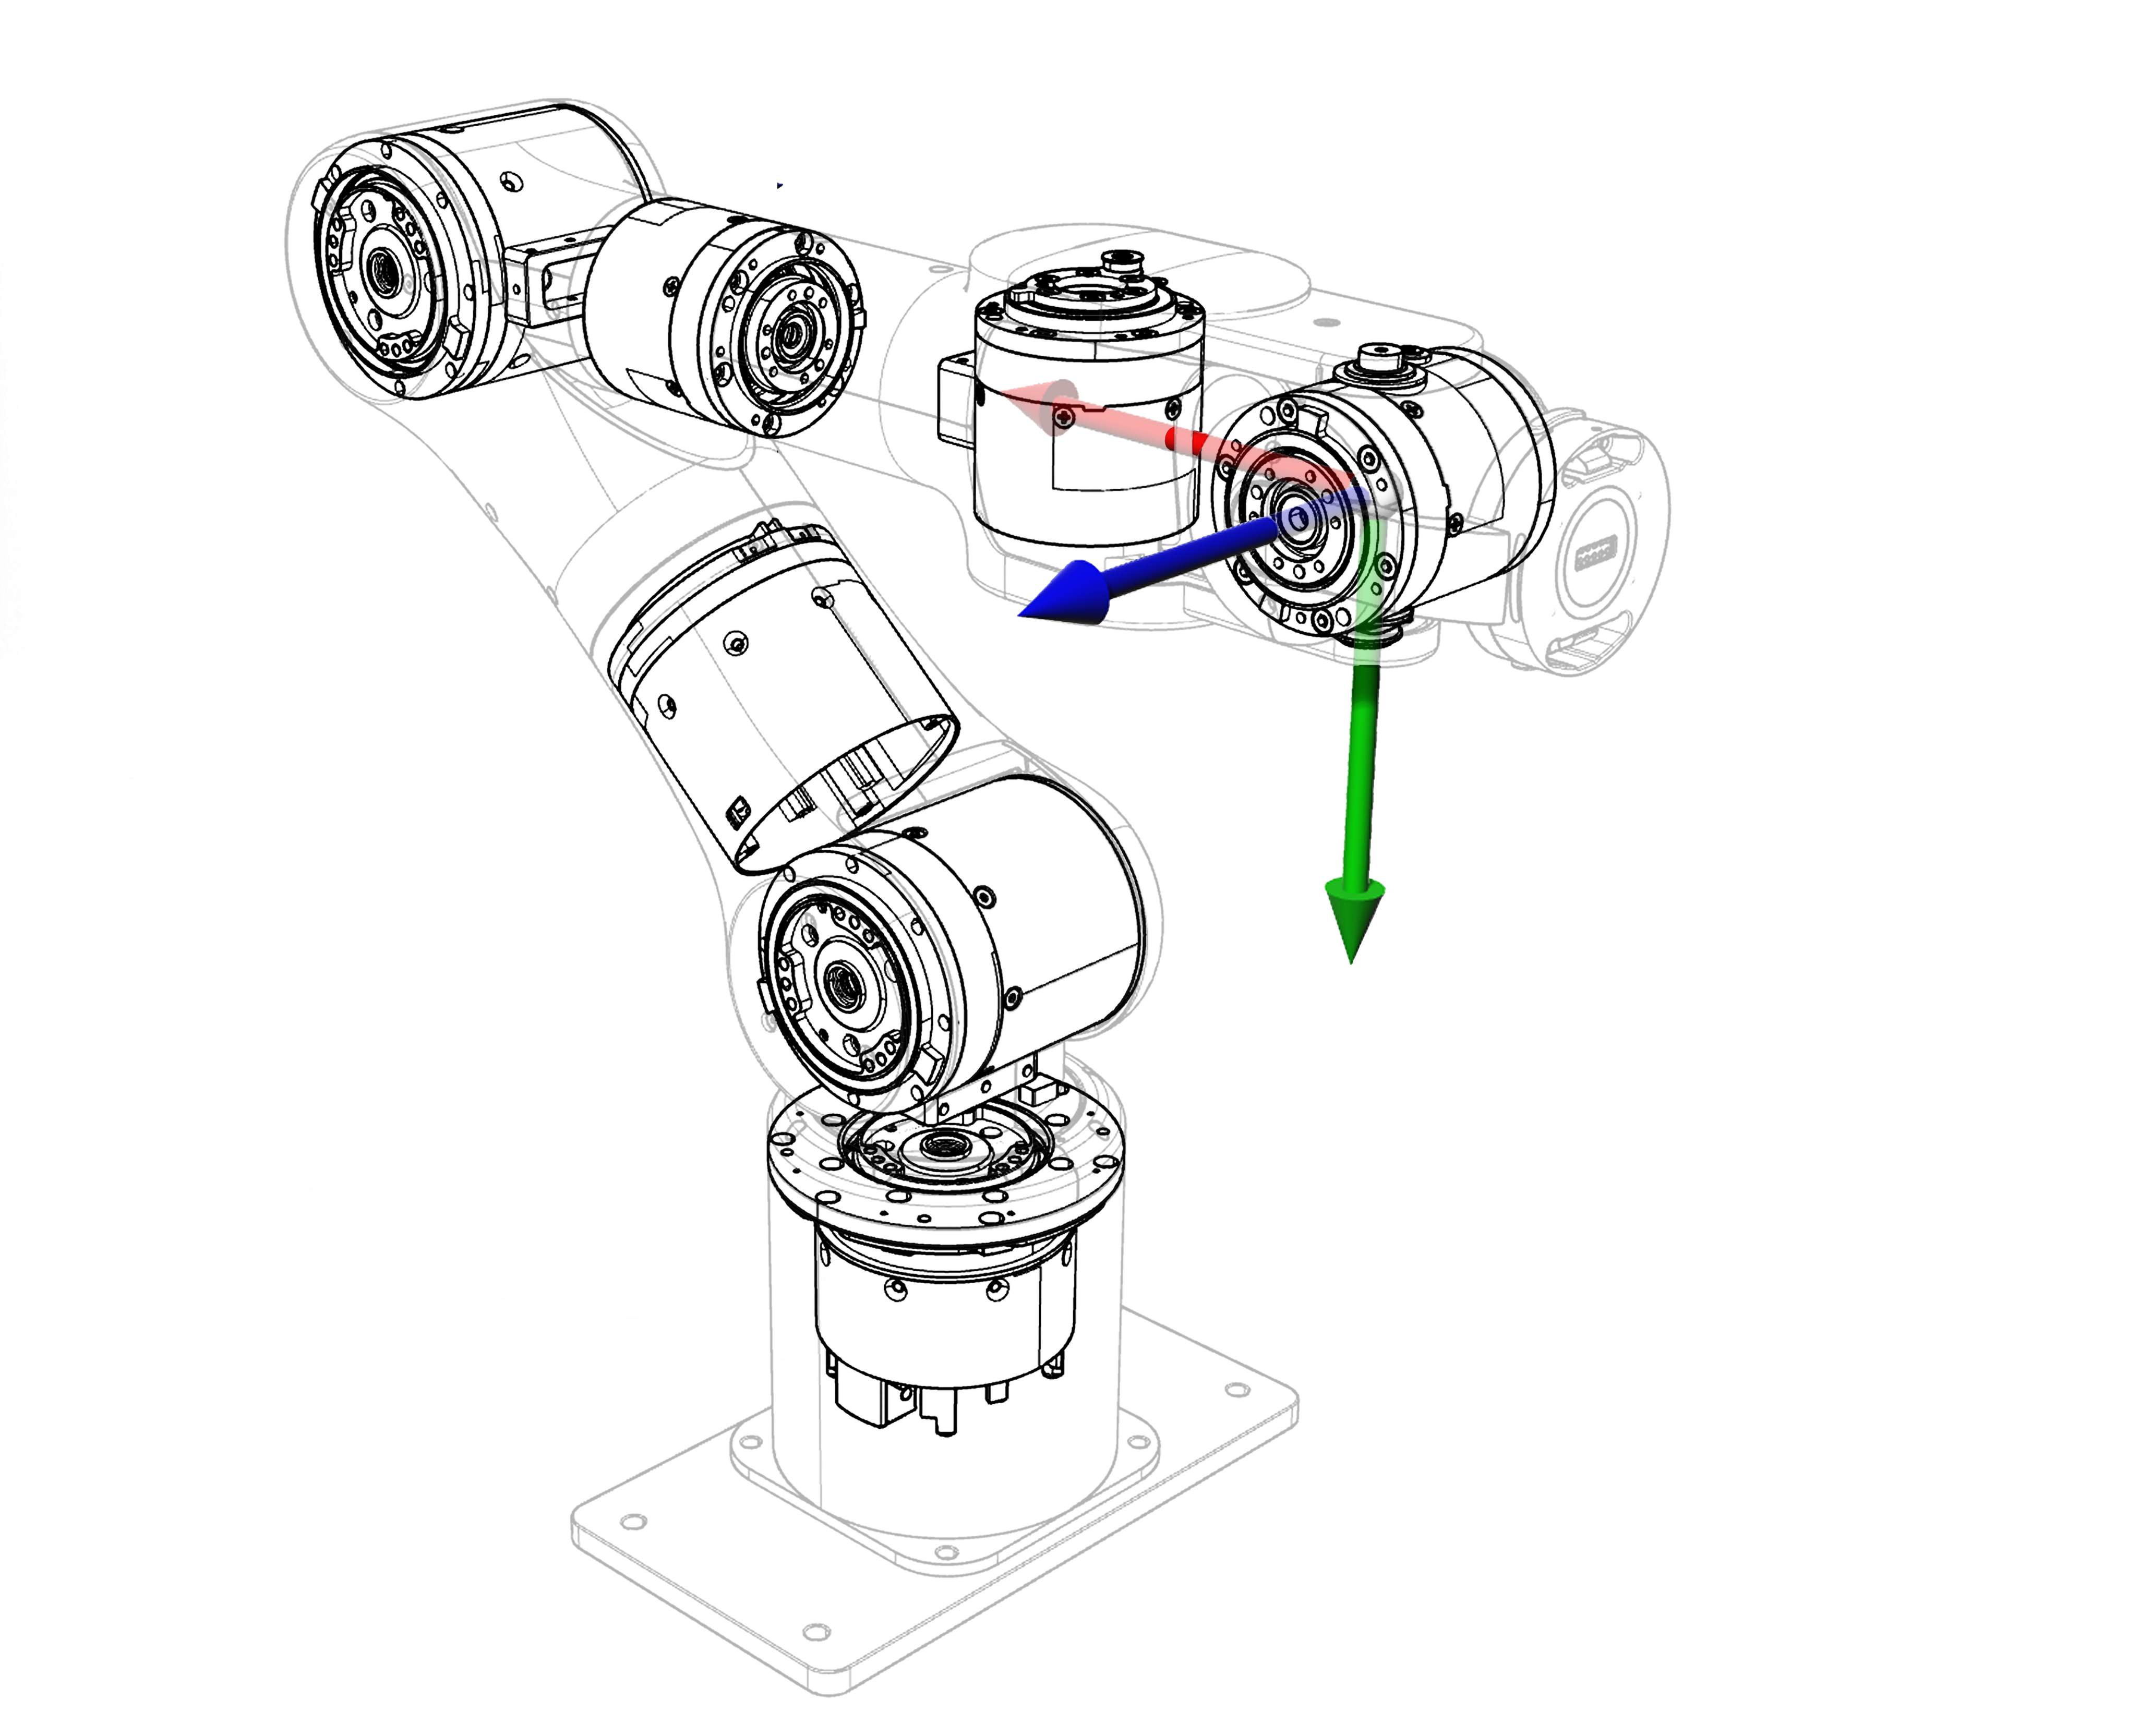
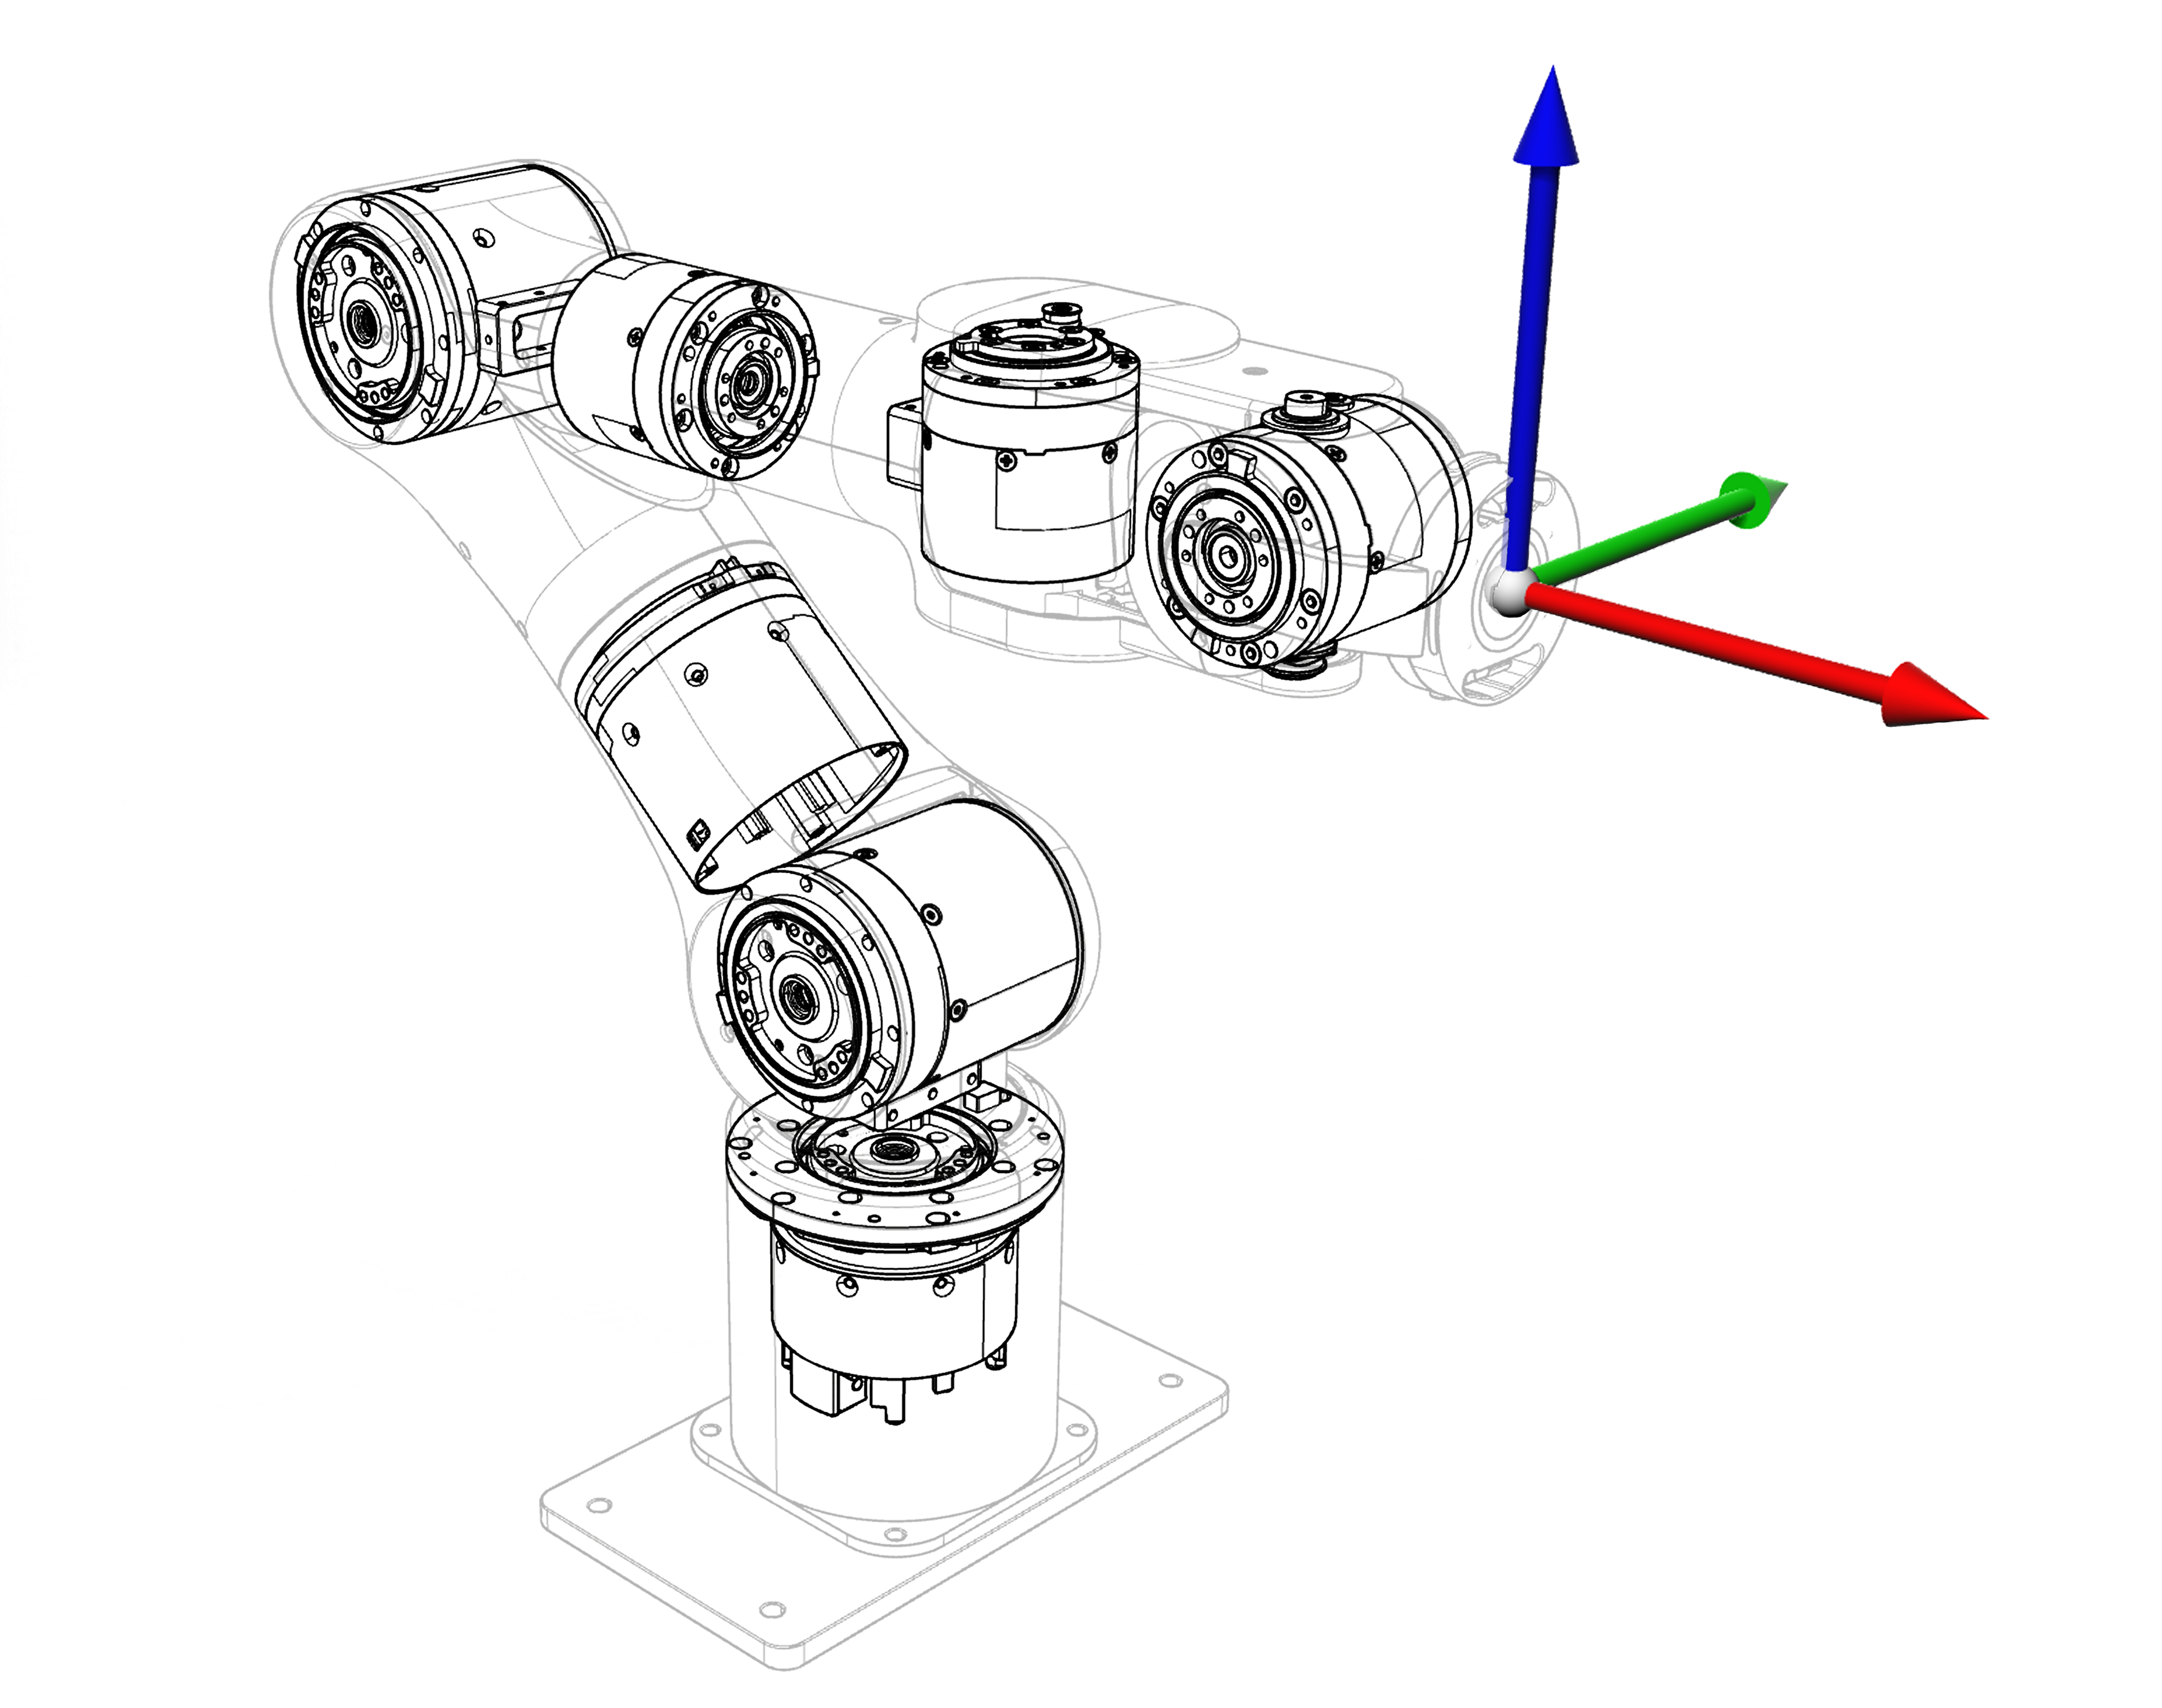
各关节坐标系定义基于右手系,参见下方图片,坐标系的XYZ轴的颜色设置为:X轴-红色,Y轴-绿色,Z轴-蓝色。颜色朝向表示该坐标轴的正方向。

AIRBOT P7 Base link 坐标系

AIRBOT P7 J1 坐标系

AIRBOT P7 J2 坐标系

AIRBOT P7 J3 坐标系

AIRBOT P7 J4 坐标系

AIRBOT P7 J5 坐标系

AIRBOT P7 J6 坐标系

AIRBOT P7 J7 坐标系

AIRBOT P7 Tool 坐标系

工作空间#

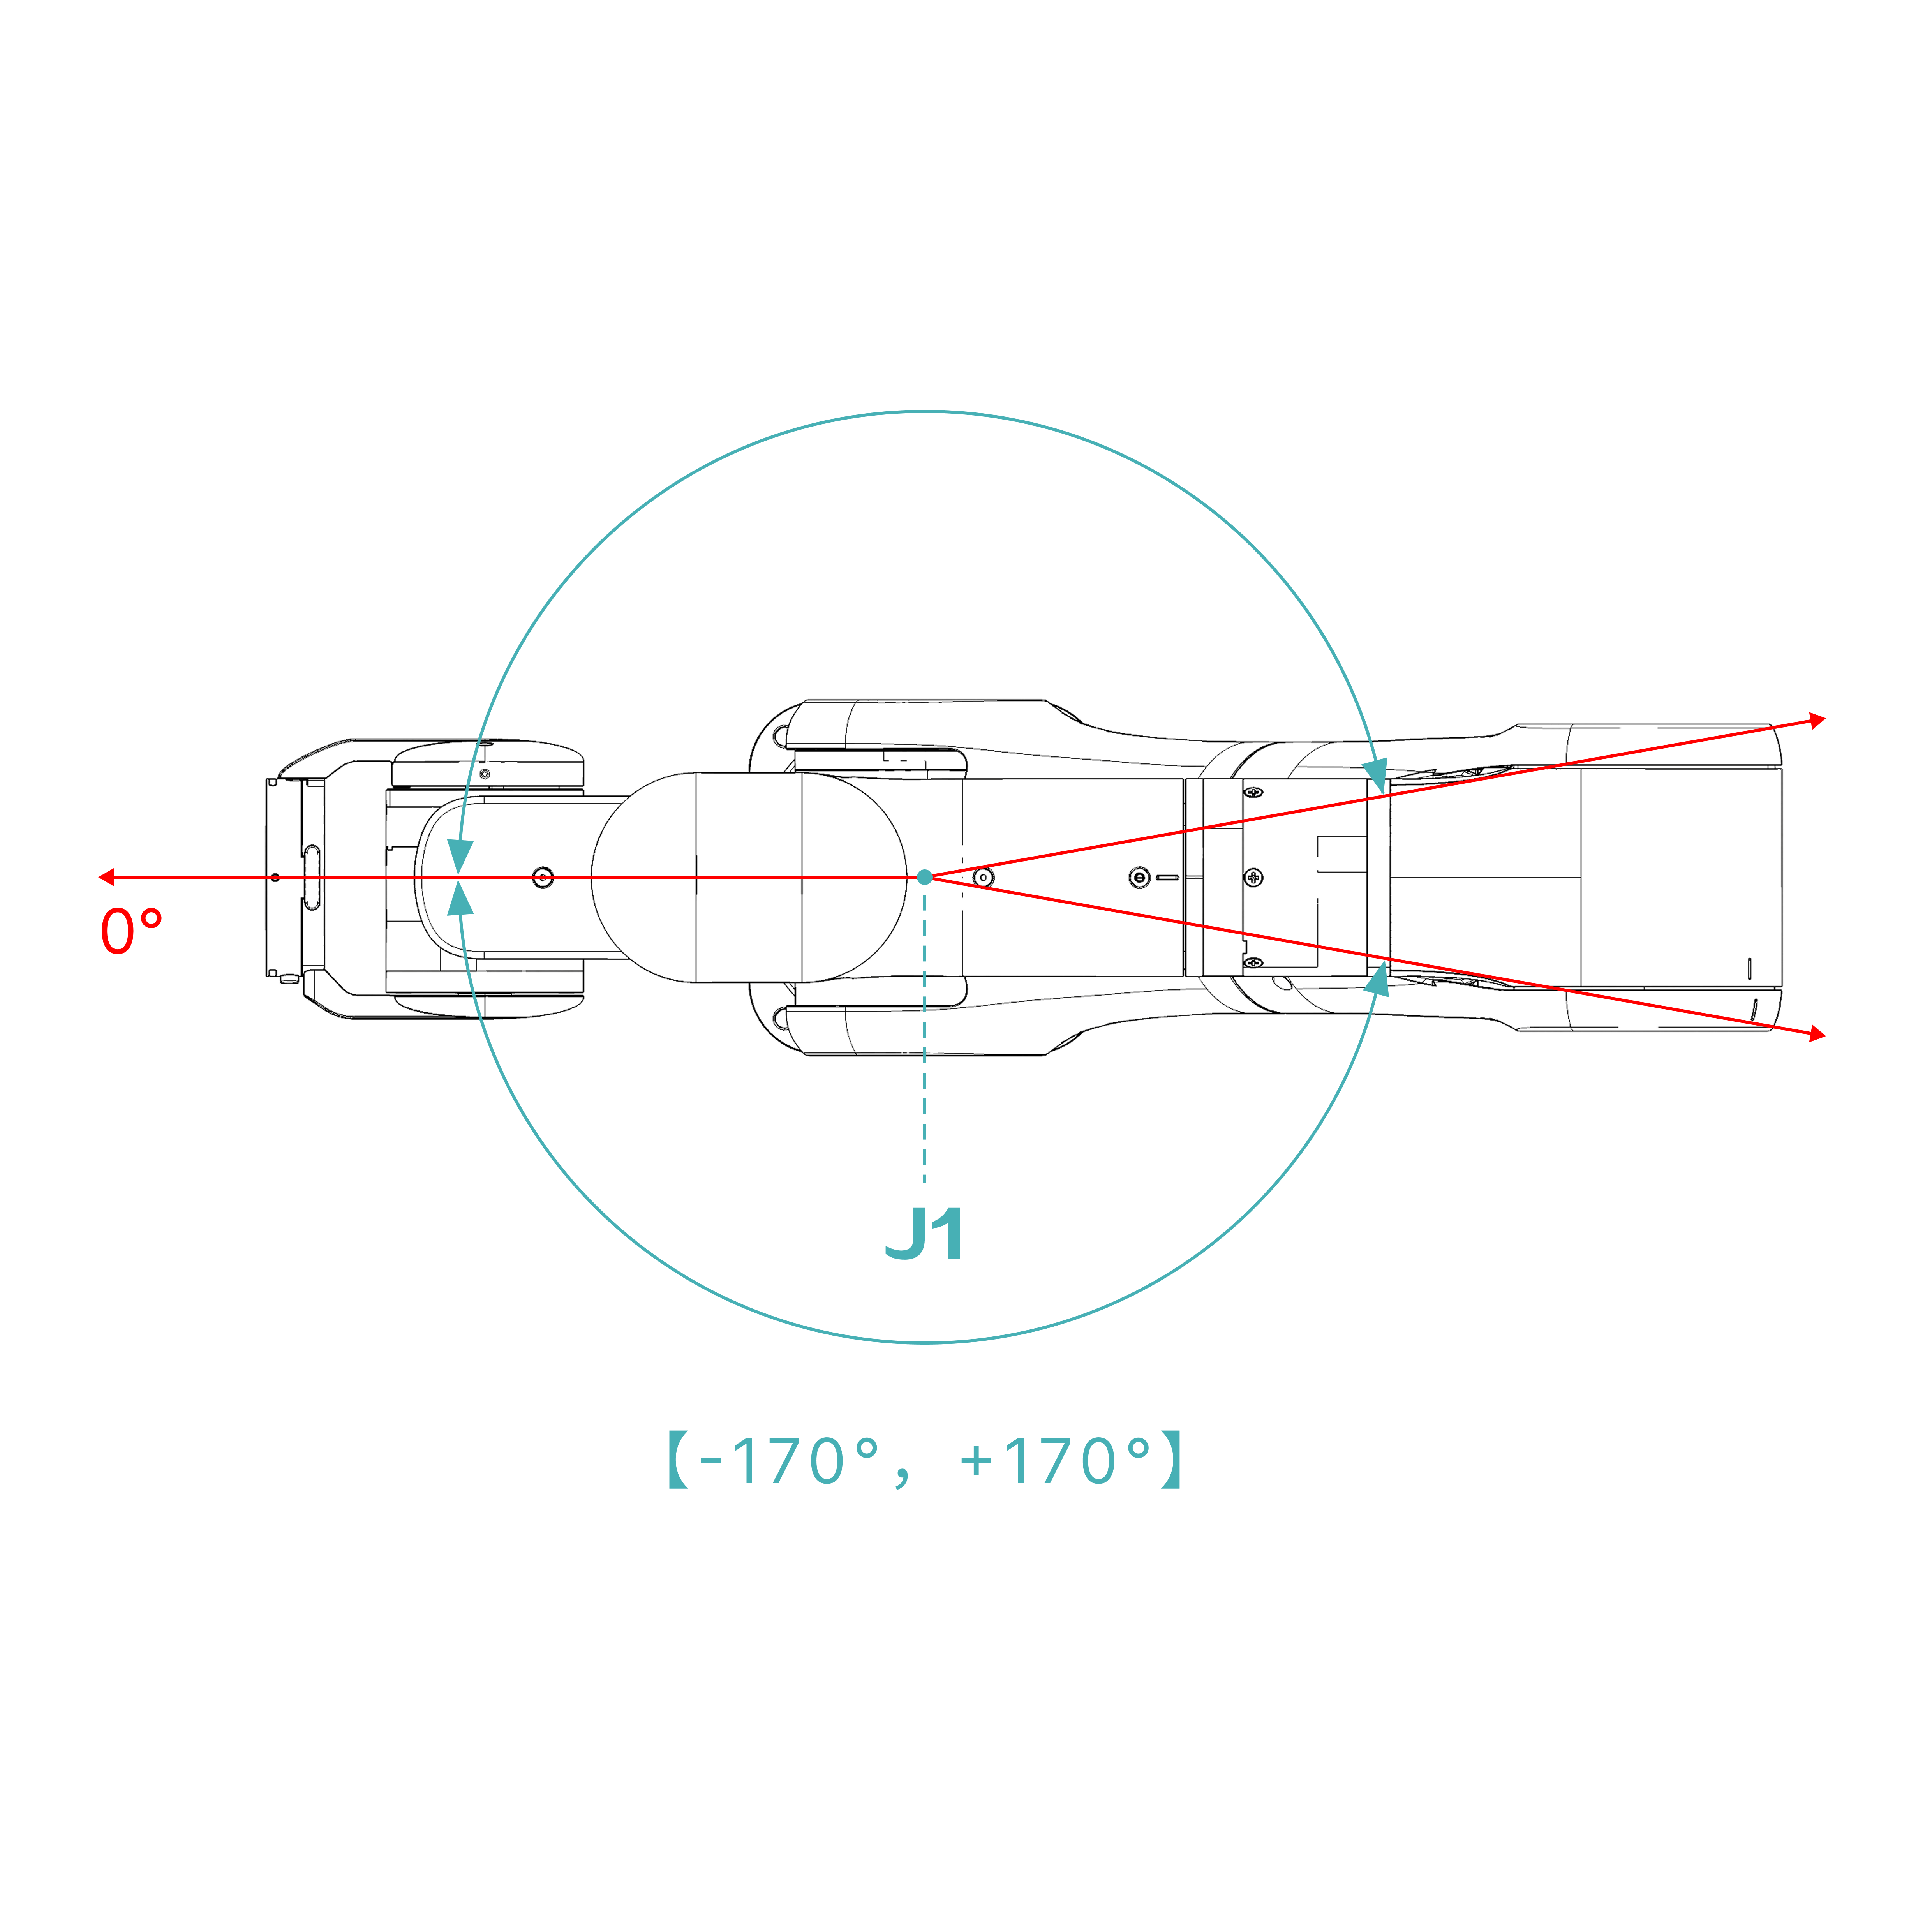
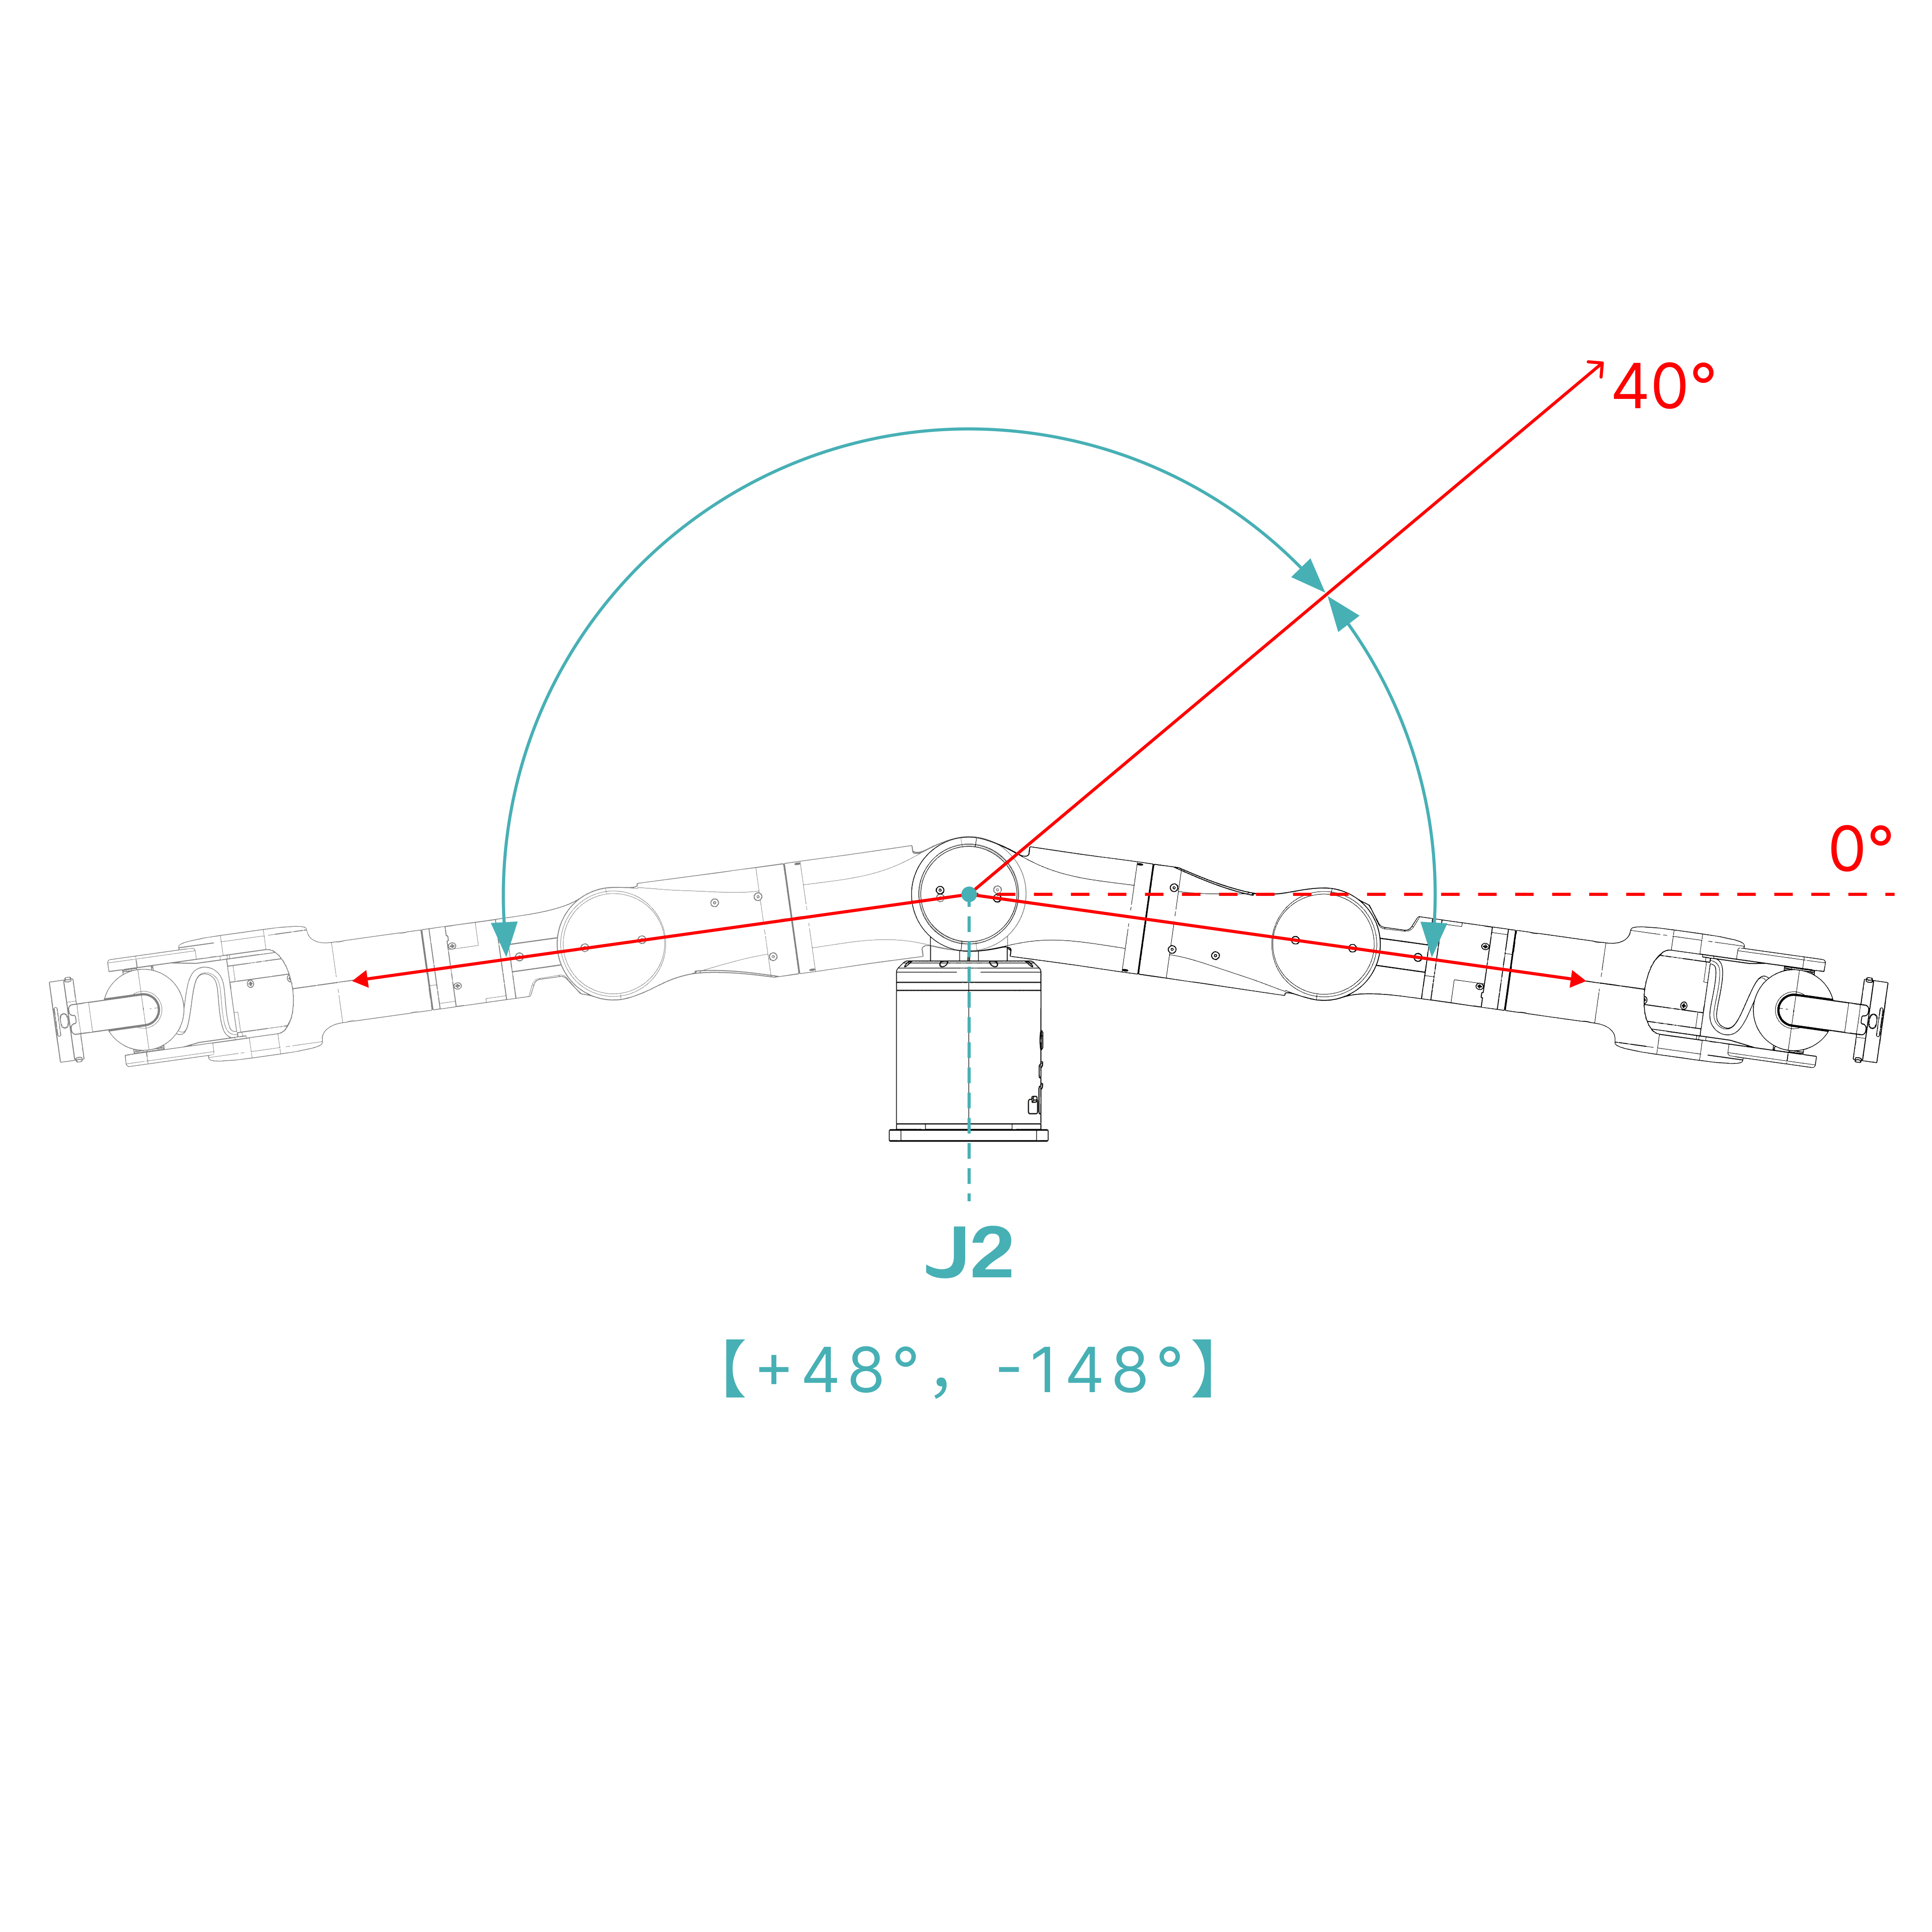
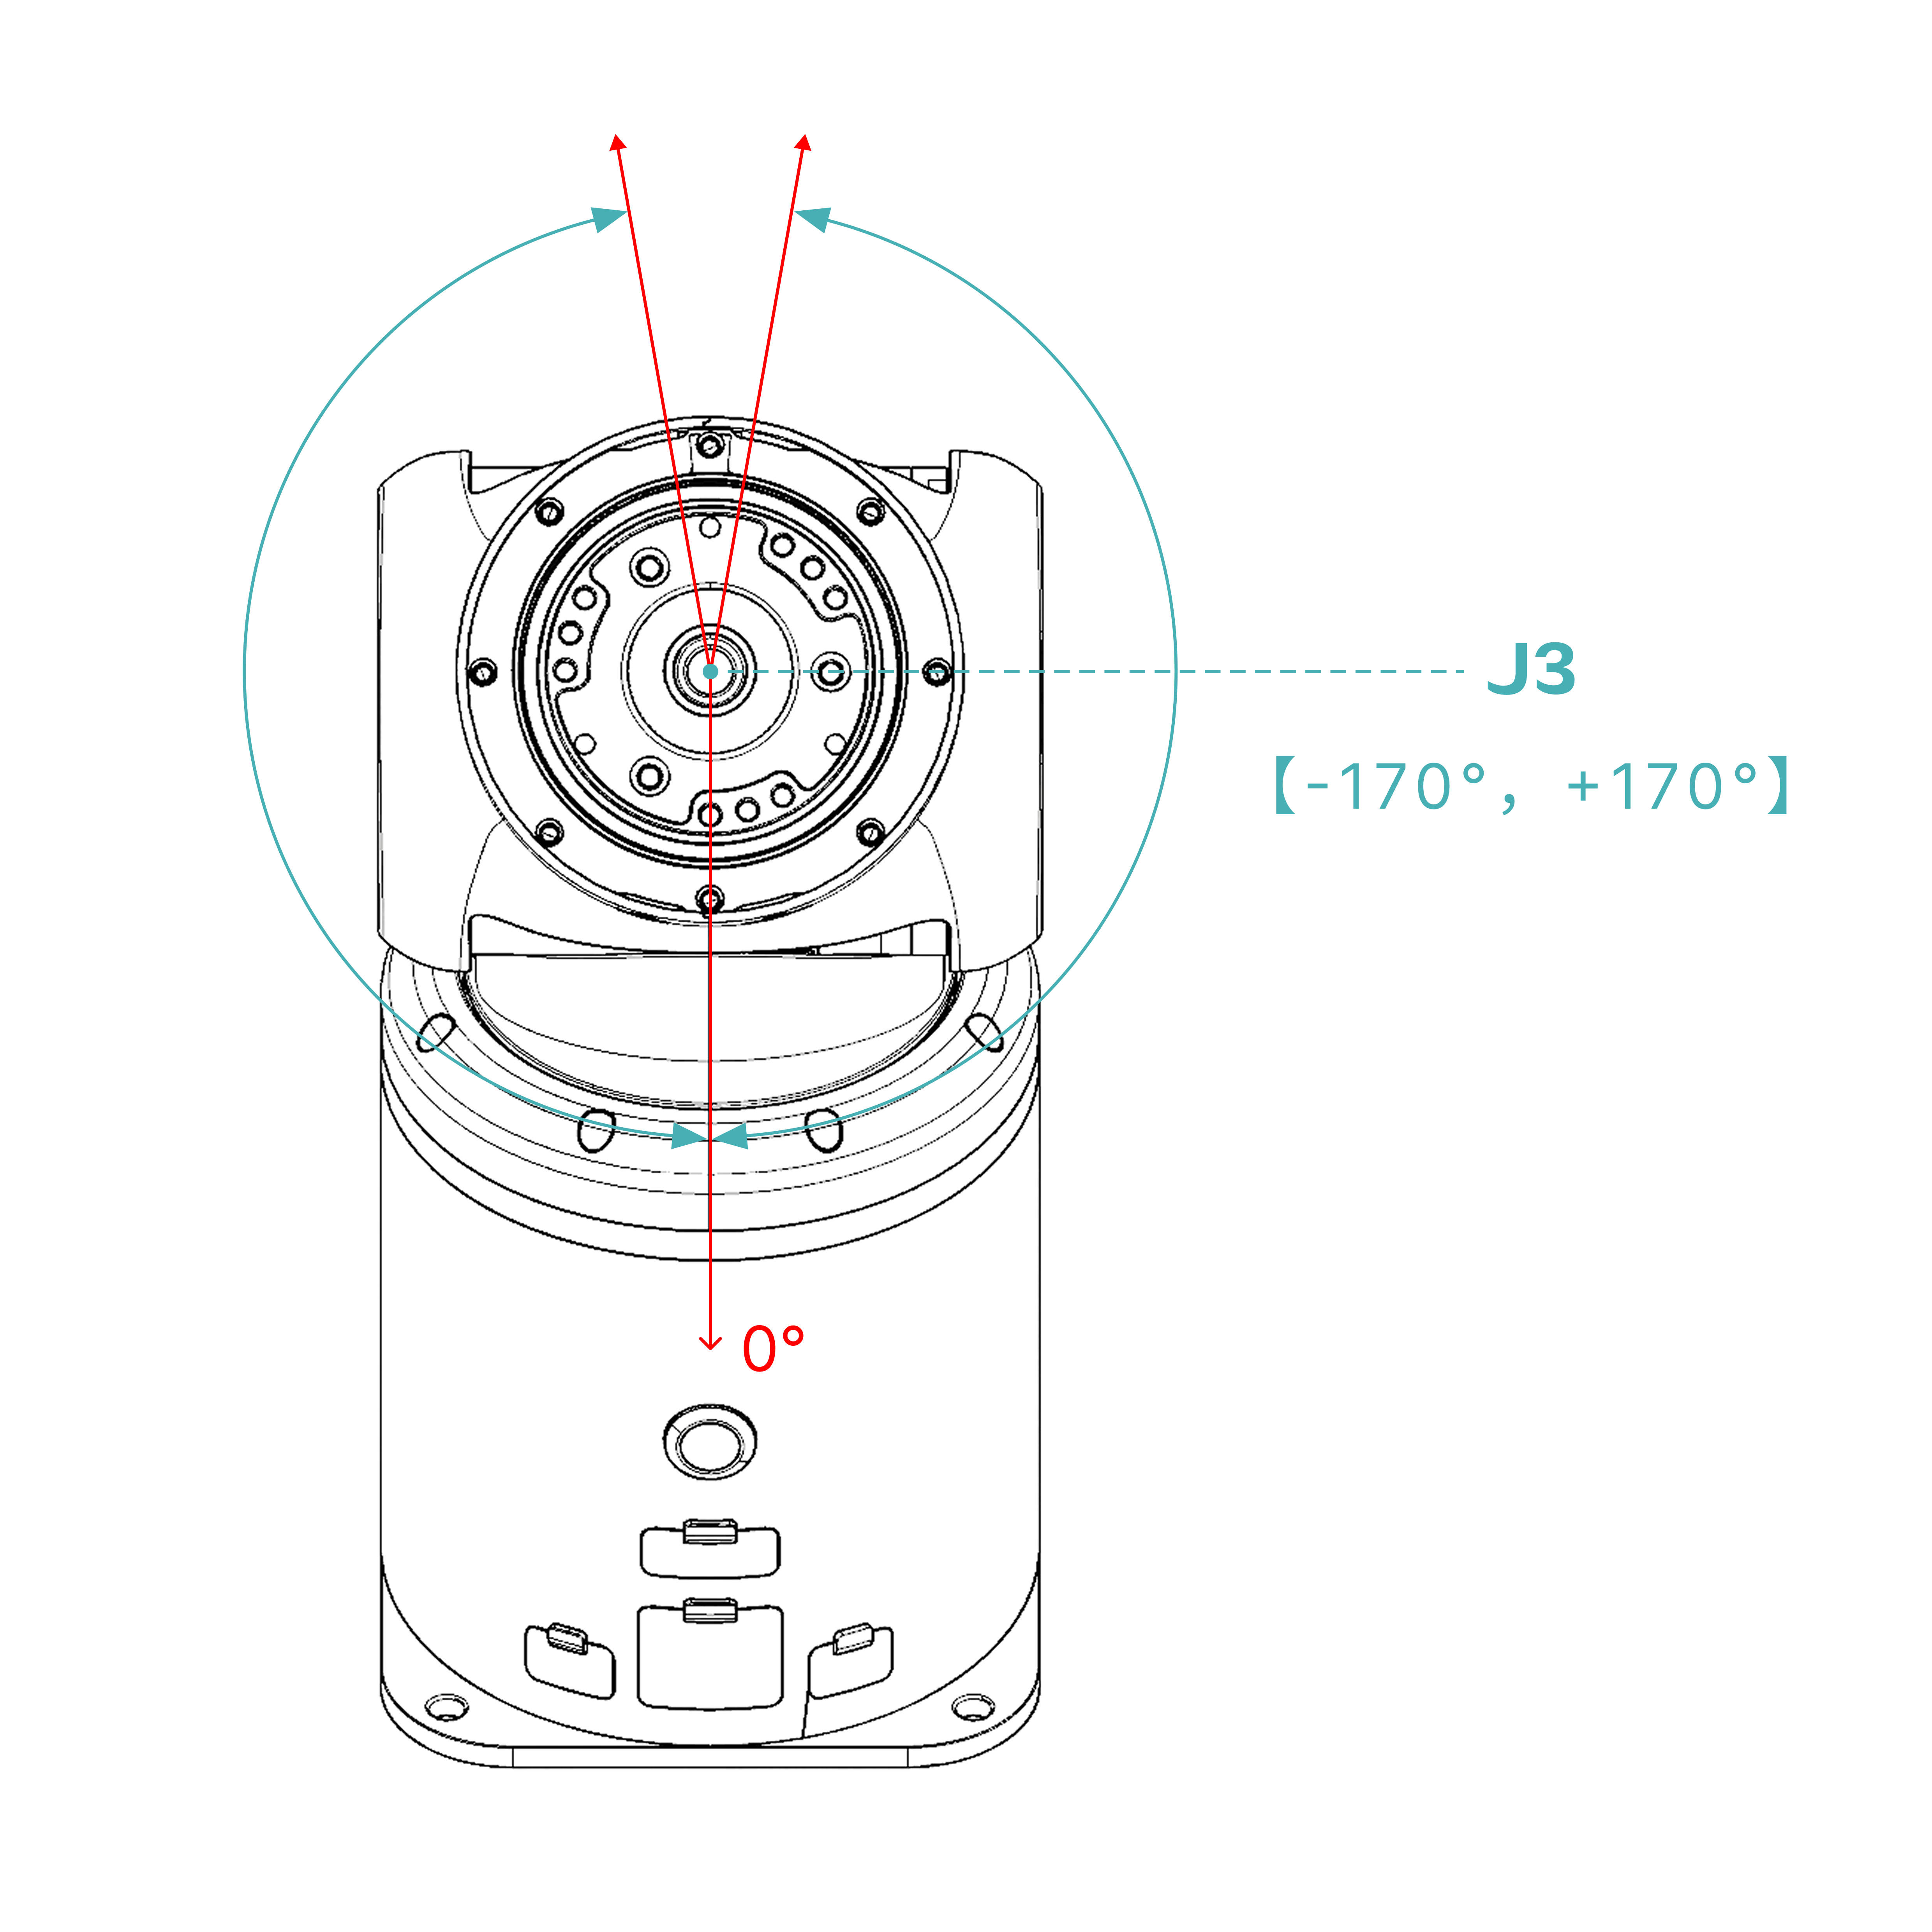
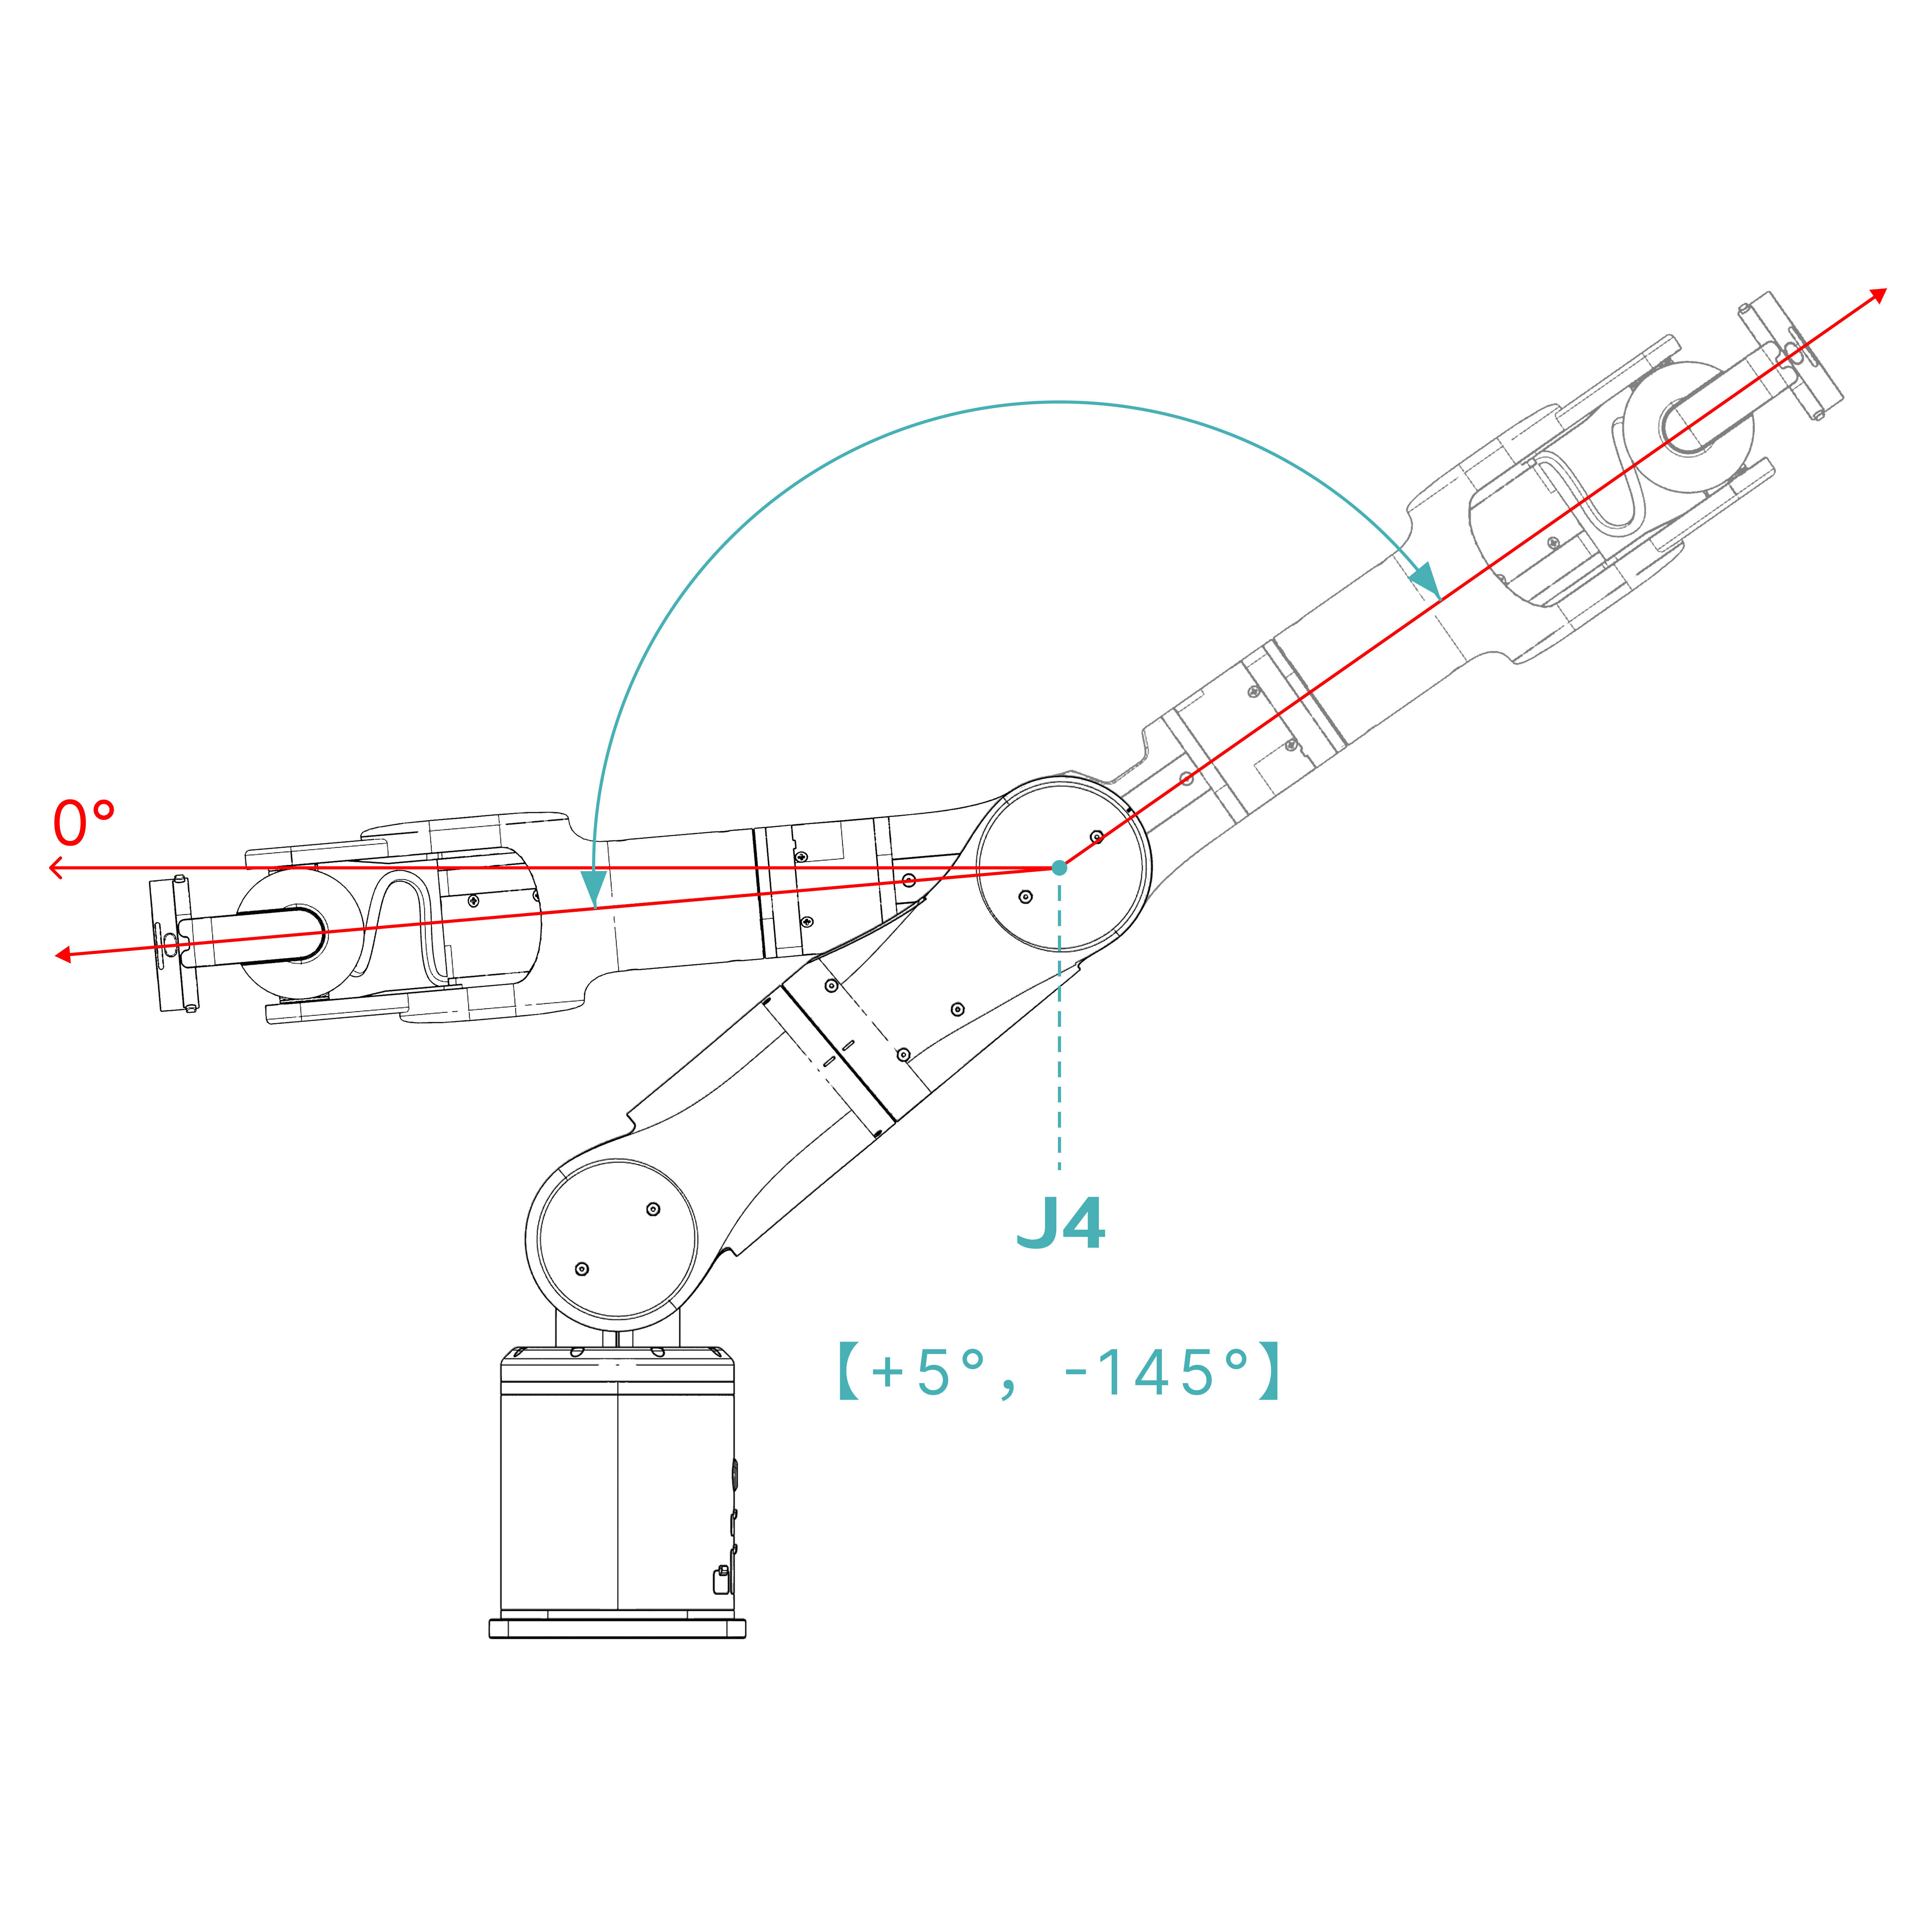
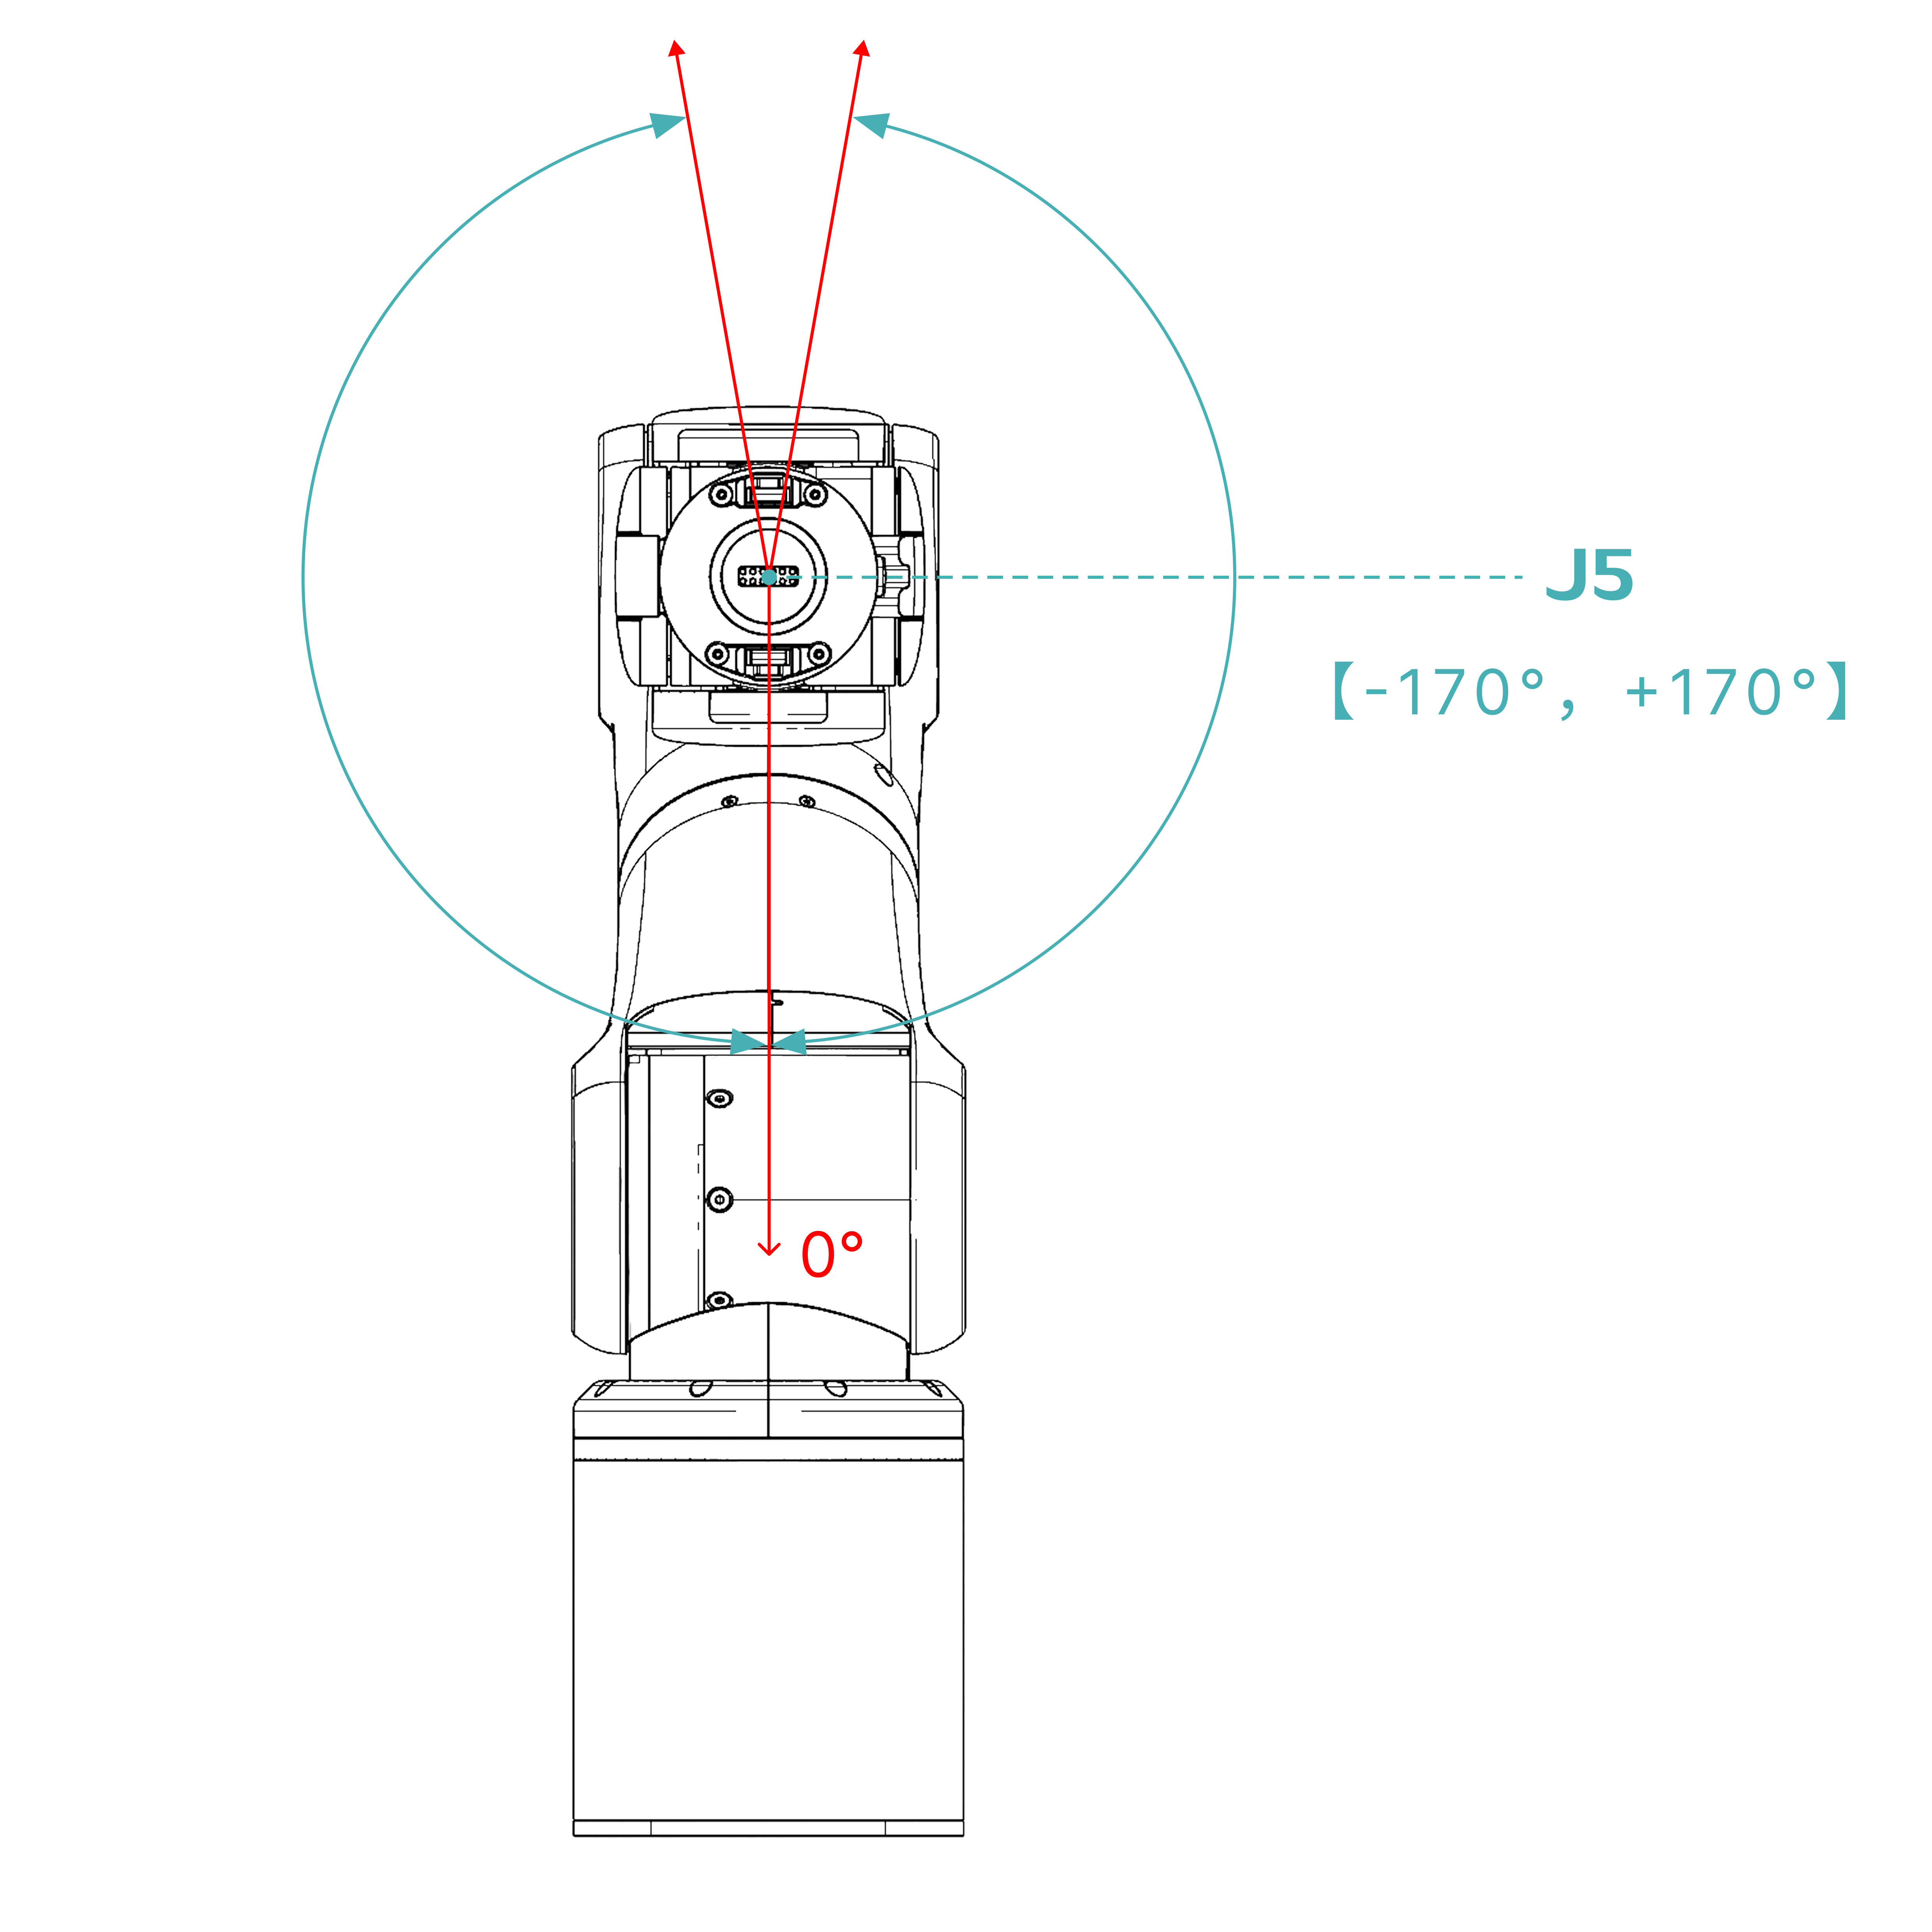
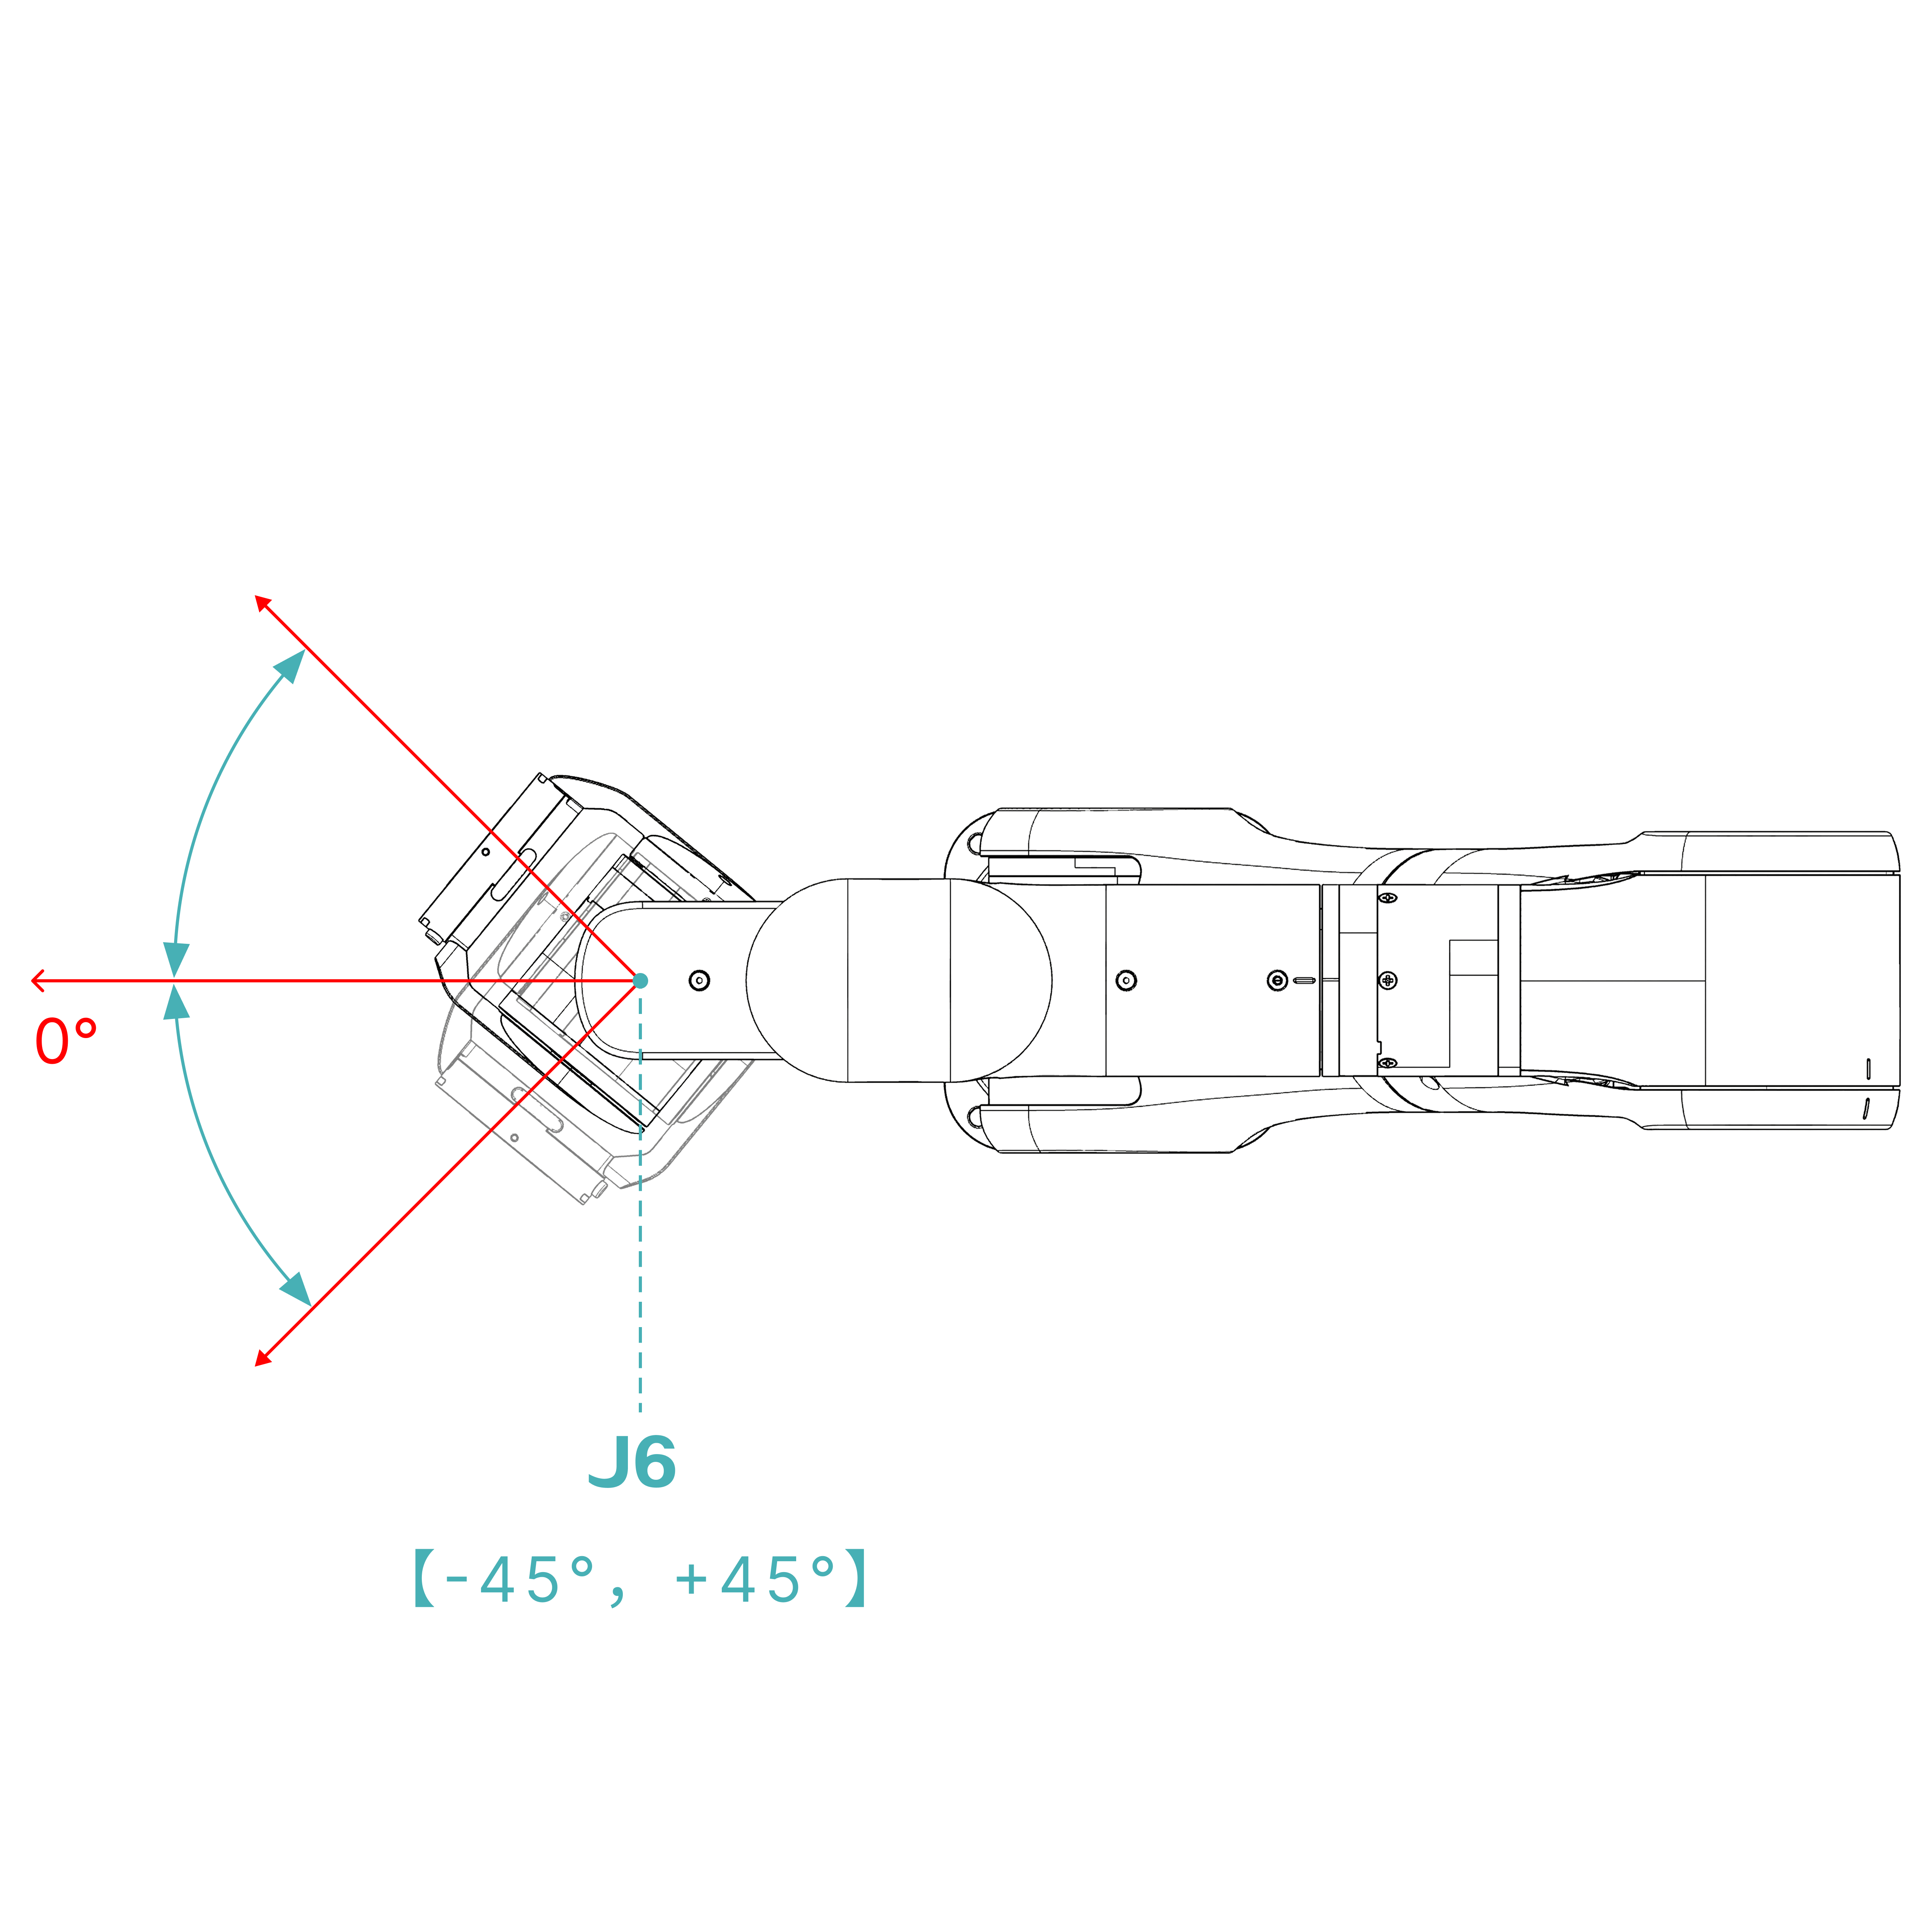
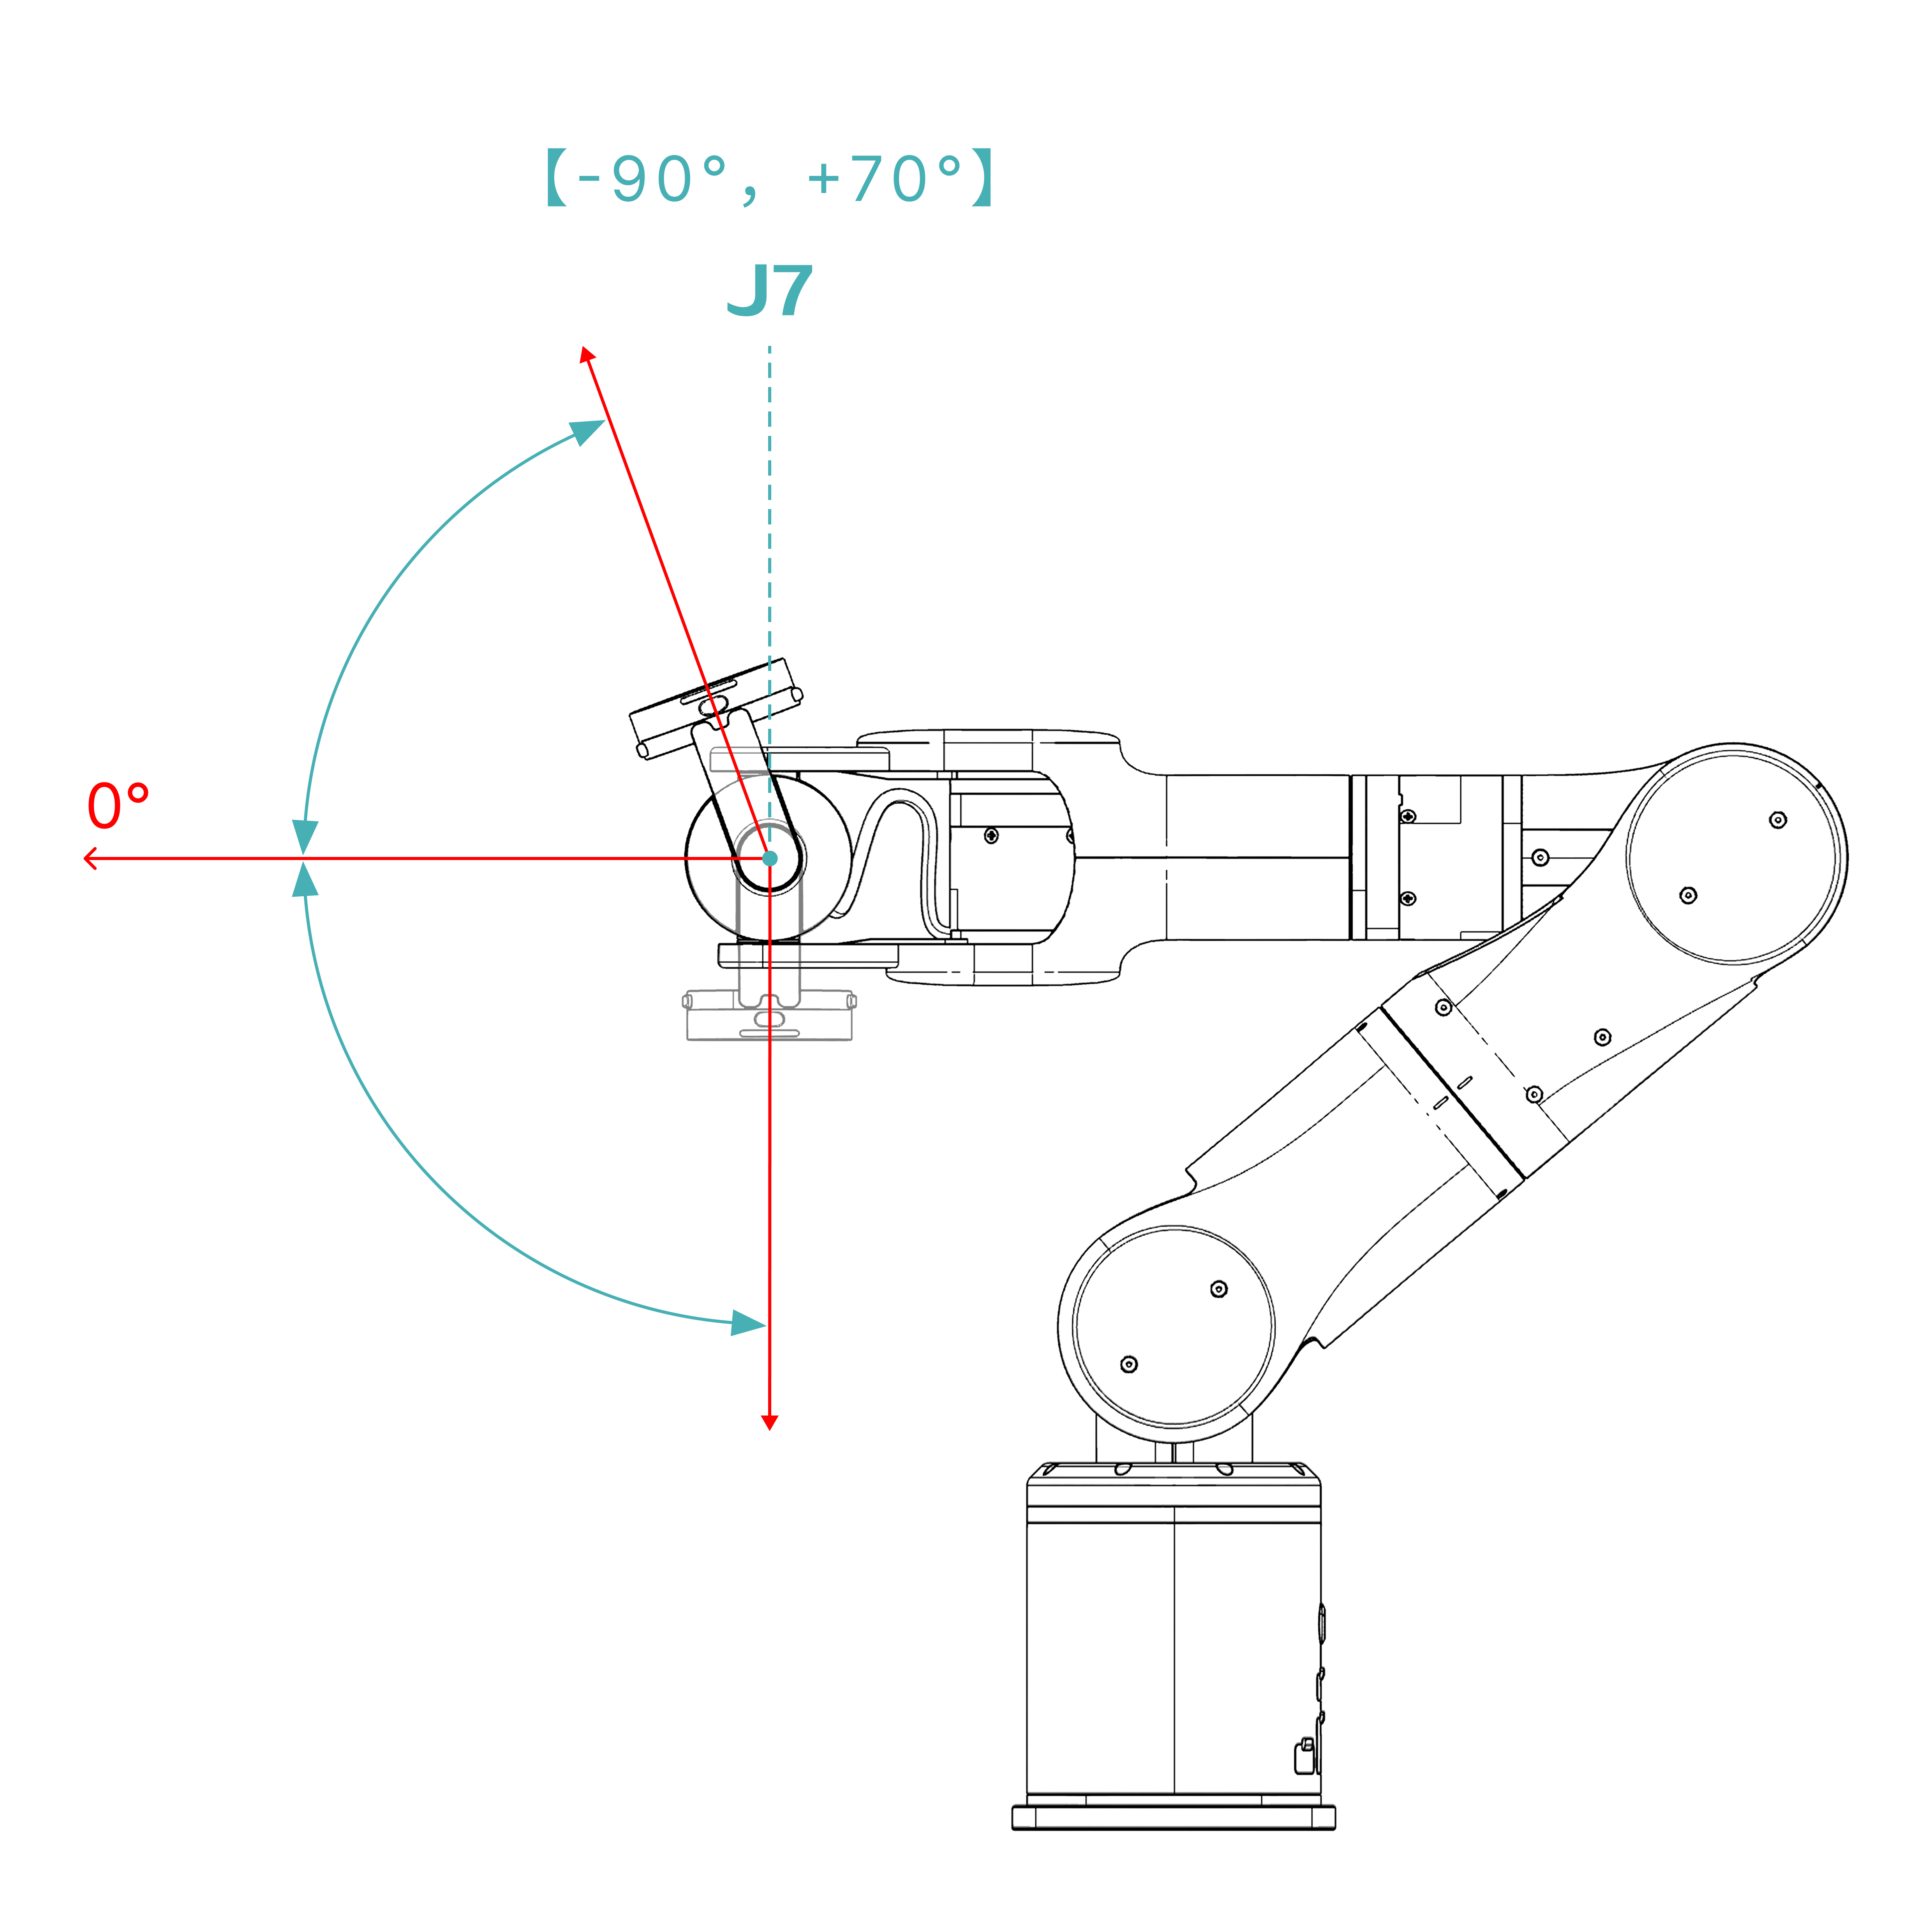
AIRBOT P7 不带末端执行器的最大工作半径为 640 mm,各关节活动范围如下图所示。点击图片可查看大图。
AIRBOT P7 J1 关节活动范围

AIRBOT P7 J2 关节活动范围

AIRBOT P7 J3 关节活动范围

AIRBOT P7 J4 关节活动范围

AIRBOT P7 J5 关节活动范围

AIRBOT P7 J6 关节活动范围

AIRBOT P7 J7 关节活动范围