
用户手册
AIRBOT G2P 夹爪#
产品简介#
AIRBOT G2P 是一款轻量化大行程电动二指夹爪,具备 95 mm 夹持行程,闭合后整体轮廓紧凑,可覆盖更丰富的物体尺寸与形态。 其夹指形态能够在夹取较大圆形物体时提供更稳定的接触与夹持,适用于具身智能数据采集、教学科研及机器人抓取等场景。
主要特性#
-
包络/平行双抓取模式自适应
-
支持指尖更换
-
快拆结构,拆卸便捷
-
支持操作外部触摸屏
-
驱动内置
技术参数#
AIRBOT G2P夹爪关键技术参数如下:
| 特性 | 规格 |
|---|---|
| 夹持范围 | 0~95mm |
| 最大夹持力 | 30N |
| 自重 | 408g |
| 主要材料 | 铝合金 |
| 控制协议 | CAN |
| 夹爪供电 | DC24V |
| 功耗 | 36W |
| 夹爪控制频率 | 250Hz |
| 安装方式 | 快拆 |
机械结构与外部尺寸#
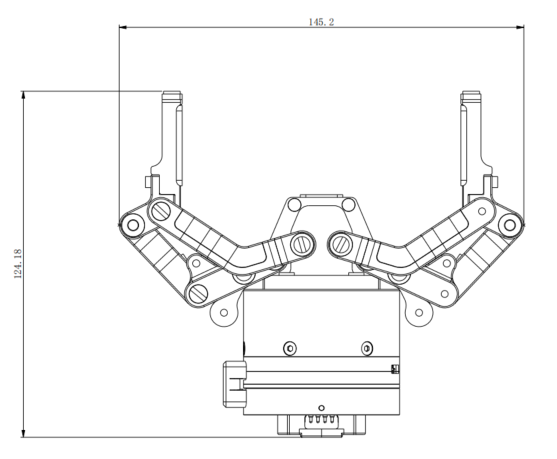
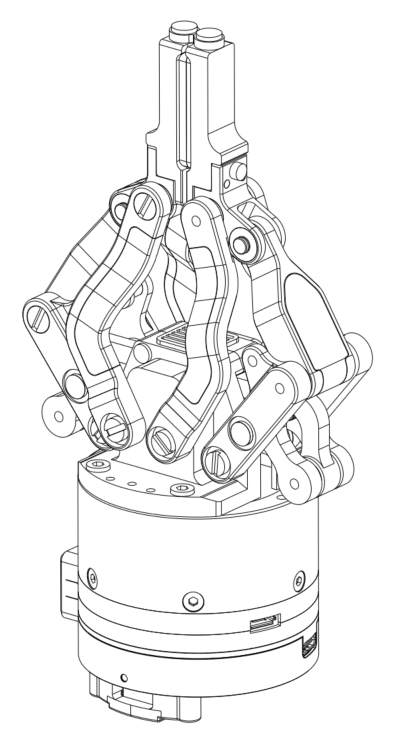
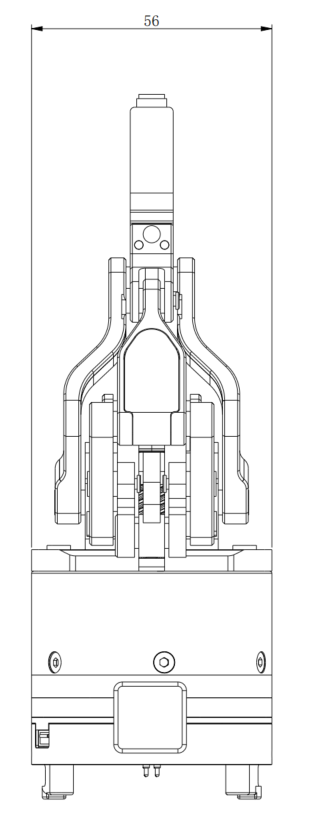
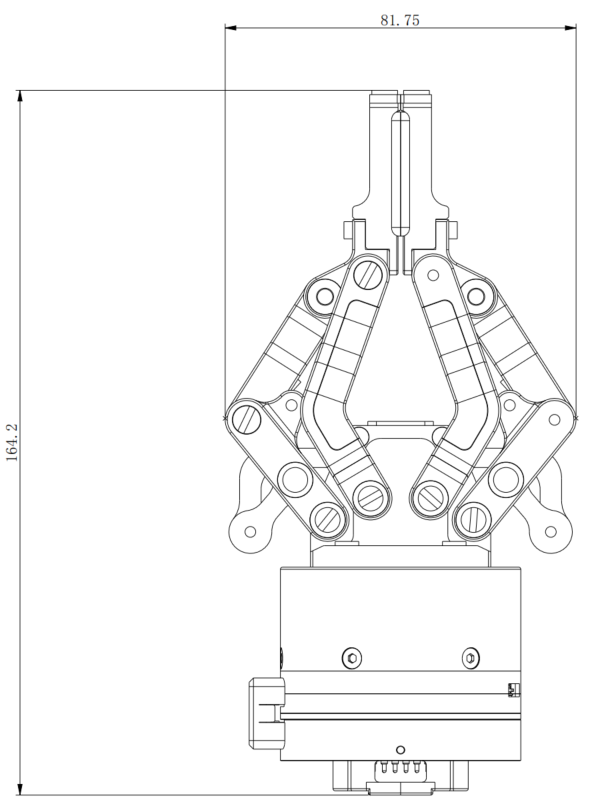
下图展示AIRBOT G2P夹爪在打开和闭合状态下的外部尺寸:
硬件接口#
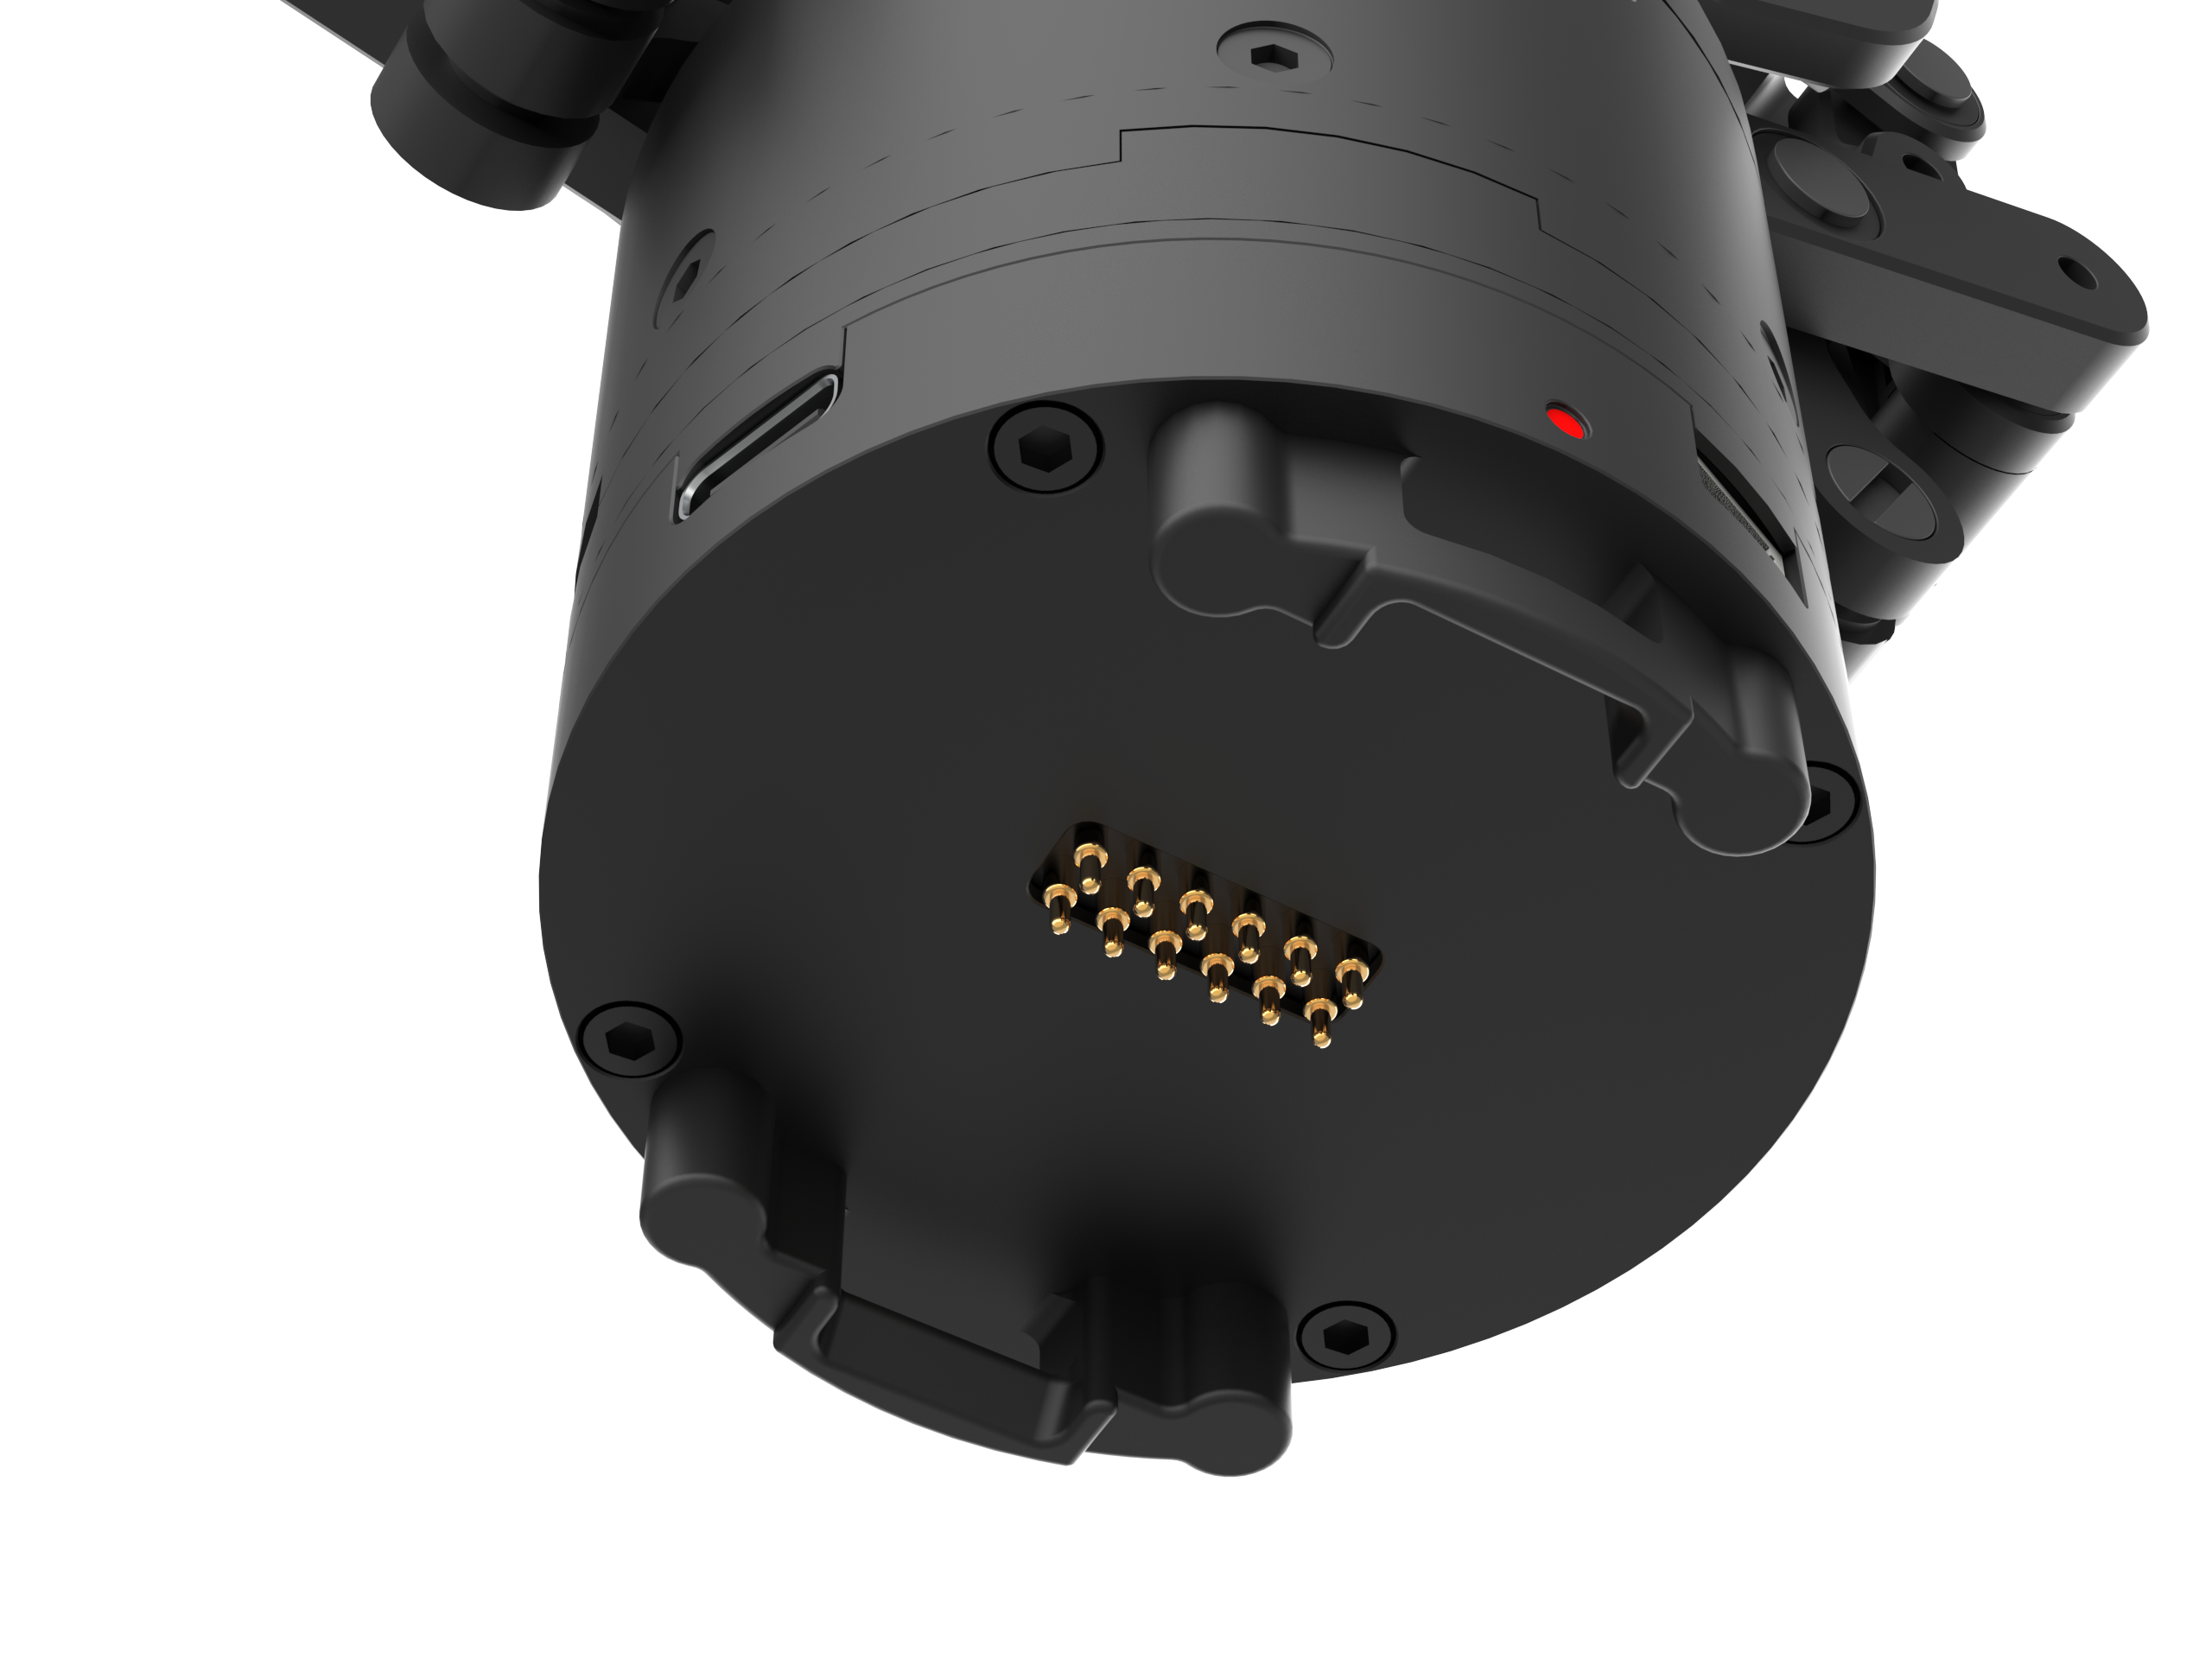
末端接口:通过快换盘电气触电板与机械臂末端连接,采用快拆结构,确保机械臂外观整洁、减小外部走线对工作空间的干扰。