快速点亮
> 第四阶段:VR设备部署和使用说明(PICO4)
真机遥操作启动流程#
本章节将指导您完成从系统配置到启动运行的全流程操作。
启动前准备#
-
硬件状态确认
- 检查GO2底盘、机械臂、灵巧手供电正常
- 确认所有设备处于初始安全状态
- 检查VR设备、数据手套电量充足
-
网络环境确认
- 确保GO2、控制电脑、PICO VR在同一局域网
- 验证网络延迟符合要求(<100ms)
第一步:配置系统参数#
基础通信配置#
#编辑task.yaml配置文件,确保包含以下核心参数:
#末端执行器为夹爪
#1. 基础SDK类型配置
arm_sdk_type: thin

#2. 设备类型配置
eef_type: gripper           # 末端执行器为夹爪
vr_device: pico_webrtc      # VR设备类型
arm_device: pico            # 机械臂控制设备
hand_device: pico           # 夹爪控制设备

#3. GO2移动平台配置(如使用GO2)
device_type: go2
network_interface: wlp0s20f3  # 请替换为实际上位机网卡名称
左右手习惯配置#
重要提示:
- 修改配置文件后需要重启系统才能生效
- 请确保网卡名称与实际上位机网络接口一致
- 控制映射关系严格按照配置的
handedness参数执行 - 操作前请确认所有控制设备已正确佩戴并连接
第二步:启动#
启动VR控制端#
-
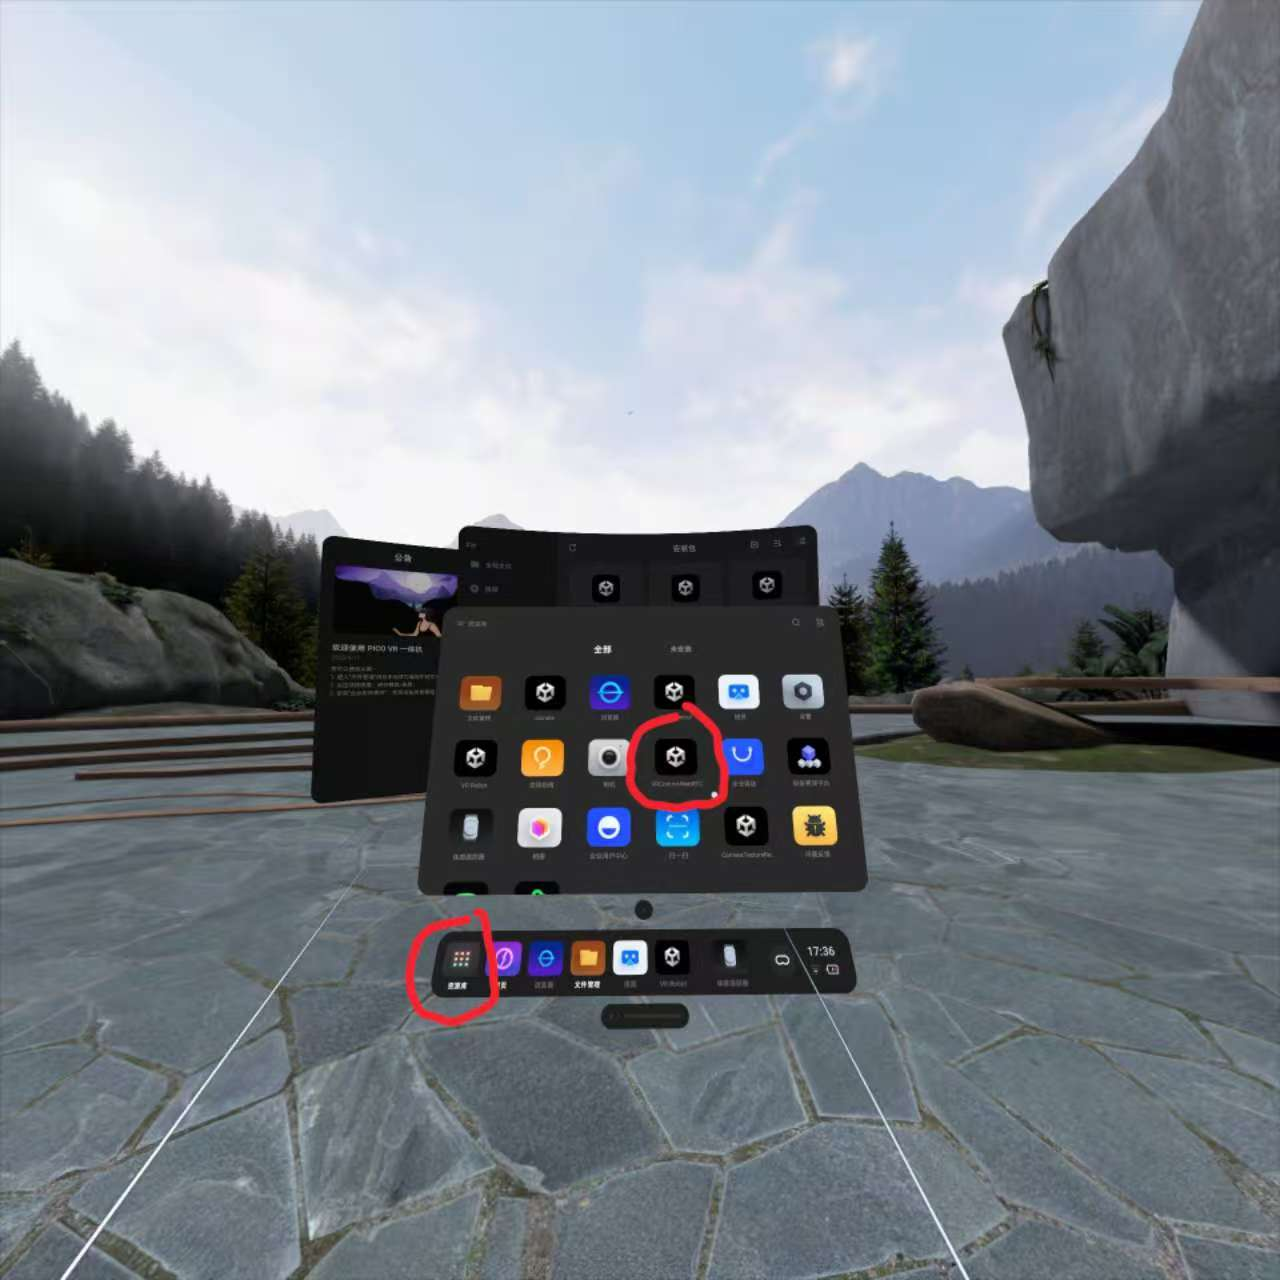
在PICO VR中运行
VRControlWebRTC应用。注意: PICO与上位机需要处于同一局域网
-
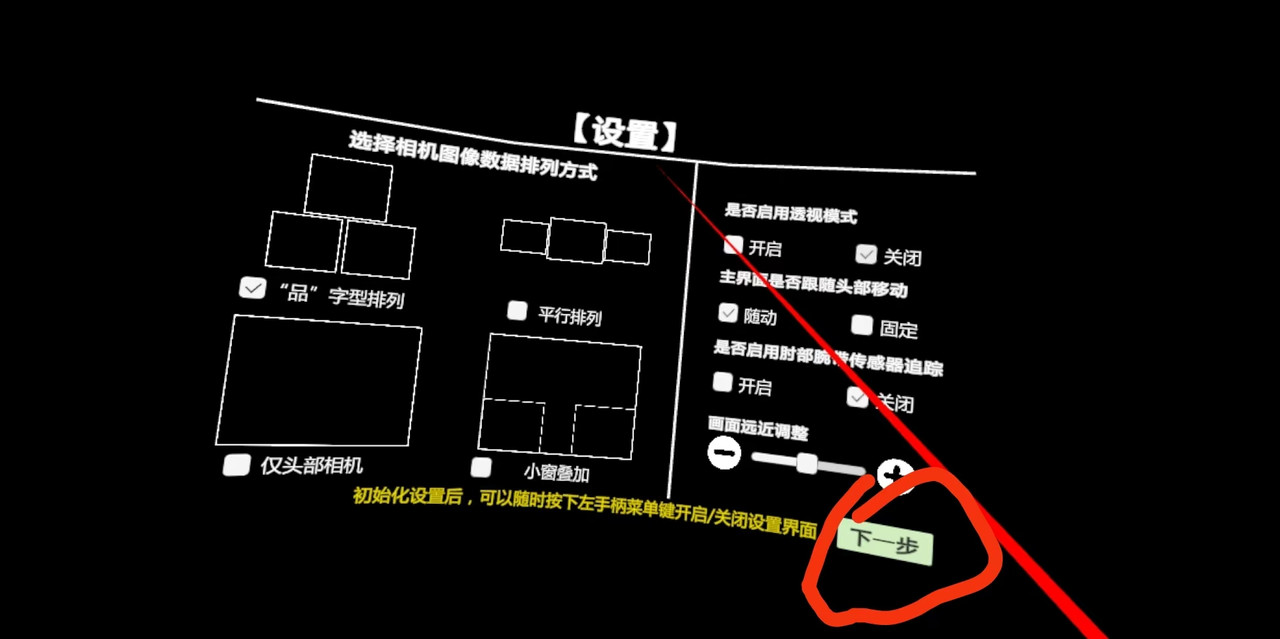
开启“肘部腕带传感器追踪”功能。
-
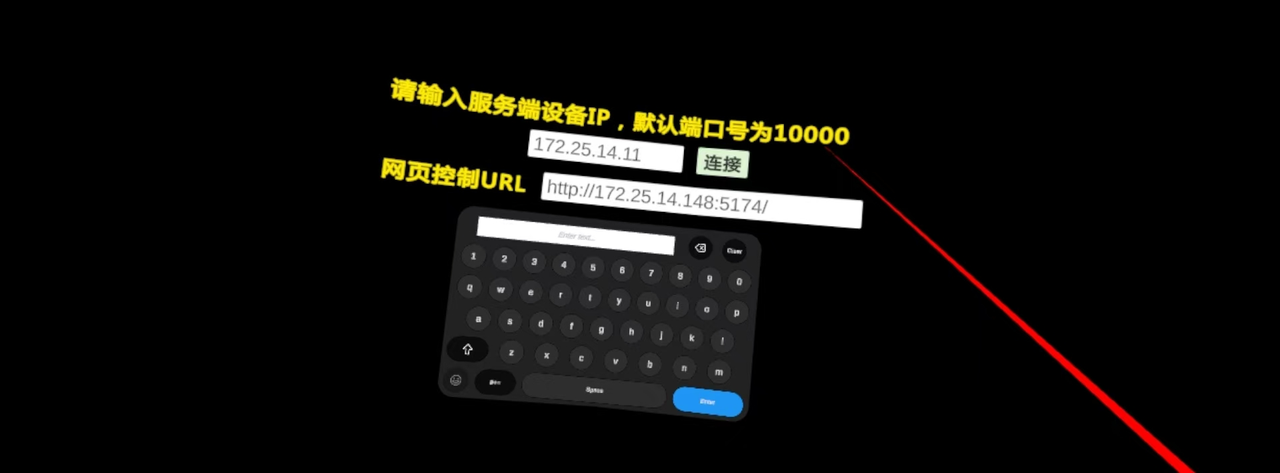
将目标IP设置为GO2 NX板地址并建立连接。
-
出现以下画面即为成功运行。
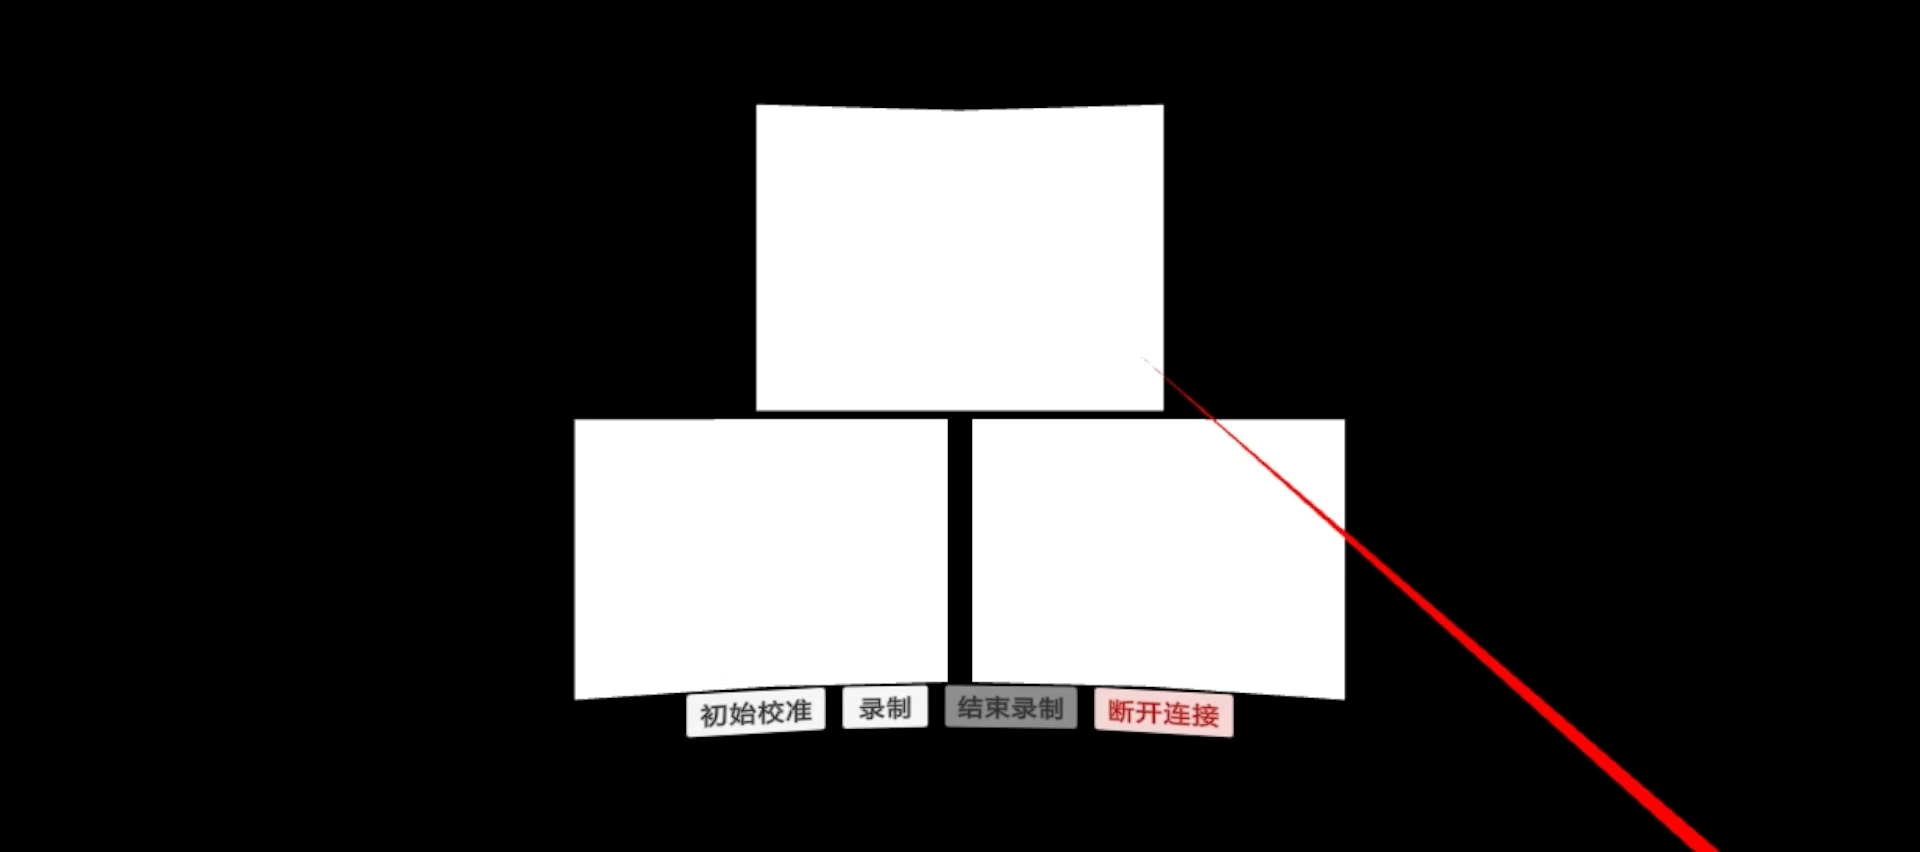
启动主控程序#
-
运行:
-
若终端显示如图所示,则代表连接成功,否则可以在PICO APP中点击断开连接后重新连接即可。
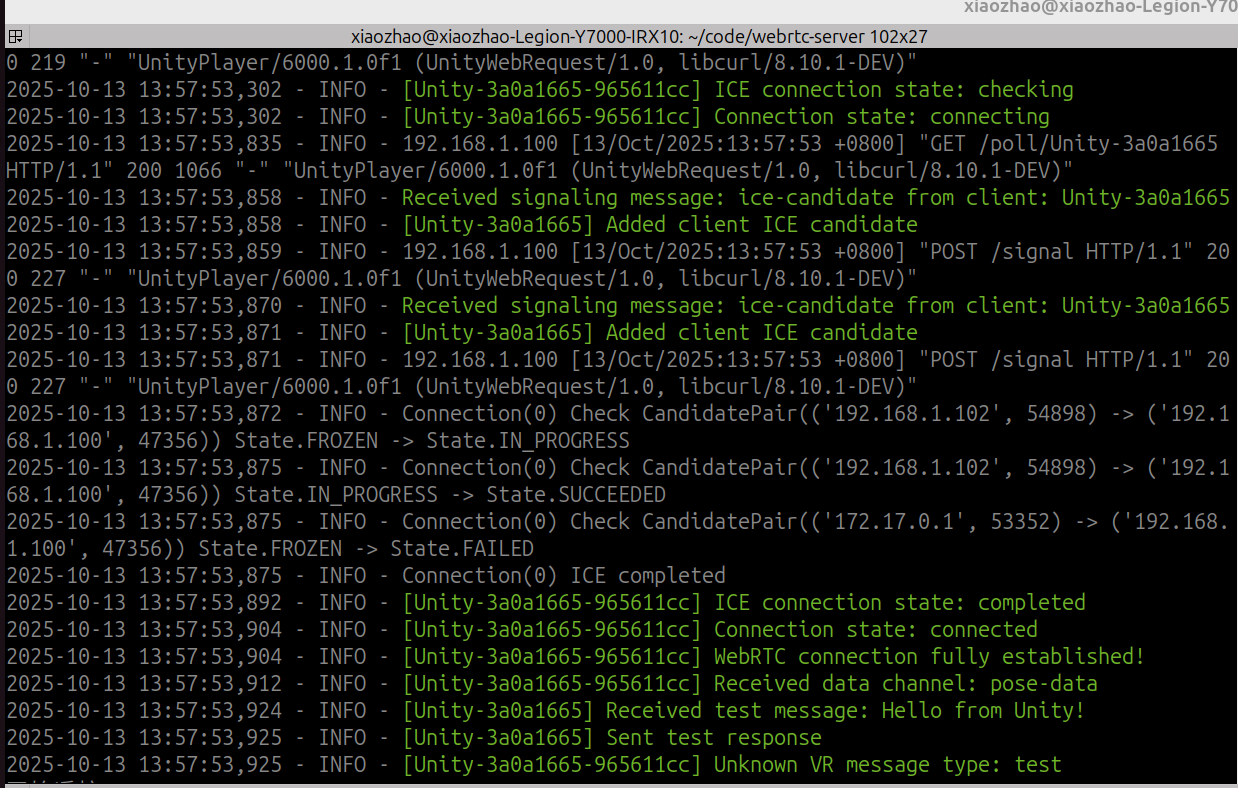
提示:如启动失败,请按以下顺序排查:
- 检查网络连通性
- 验证配置文件路径和参数
- 确认Docker容器运行状态
- 重新建立VR连接
第三步:操作指南#
系统成功启动后,您将进入遥操作控制阶段。请根据您在
task.yaml中配置的handedness(左右手习惯)参数,按照以下对应的控制方案进行操作。
VR设备按键指令说明#
VR手柄按键说明如下:
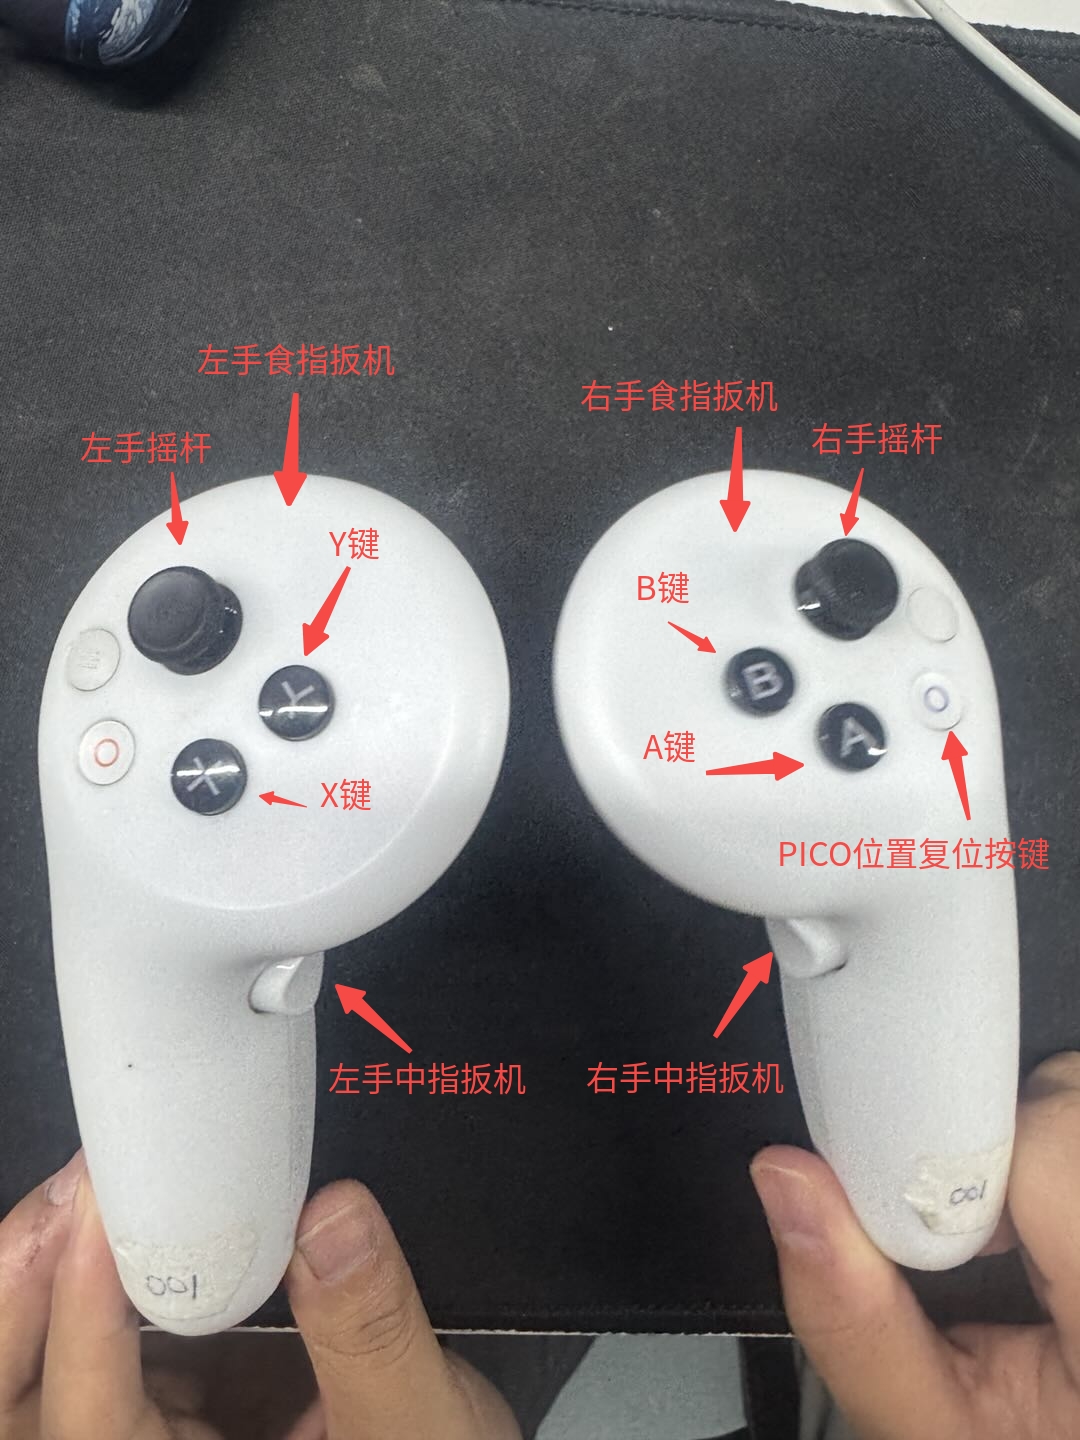
控制映射配置#
右手主导模式 (handedness: right)#
此模式下,您的右手专注于精细操作,左手负责系统控制与移动。
-
右手 (操作手)
- 佩戴数据手套:直接控制灵巧手的抓取动作,实现一对一同步。
-
左手 (控制手)
-
控制GO2移动平台:
- 左手中指键:控制GO2的站立与坐下。
- 左手摇杆:控制GO2的前进、后退与转向。
-
控制机械臂:
- X 按键:使能机械臂控制。
- 食指扳机:按住时开始同步机械臂末端位置,松开即停止同步。
- Y 按键:使机械臂回到初始安全状态。
-
左手主导模式 (handedness: left)#
此模式下,您的左手专注于精细操作,右手负责系统控制与移动。所有操作与右手模式形成镜像。
-
左手 (操作手)
- 佩戴数据手套:直接控制灵巧手的抓取动作,实现一对一同步。
- 佩戴腕带:通过手臂运动控制机械臂末端的位置和姿态。
-
右手 (操作手)
-
控制GO2移动平台:
- 左手中指键:控制GO2的站立与坐下。
- 左手摇杆:控制GO2的前进、后退与转向。
-
控制机械臂:
- A 按键:使能机械臂控制。
- 食指扳机:按住/松开以控制机械臂同步的启停。
- B 按键:使机械臂回零。
-
| 设备组件 | 控制功能 | handedness: right |
handedness: left |
|---|---|---|---|
| GO2 移动平台 | 站立/坐下 | 左手中指键 | 右手中指键 |
| 移动与转向 | 左手摇杆 | 右手摇杆 | |
| AIRBOT Play 机械臂 | 末端位姿控制 | 右手腕带 | 左手腕带 |
| 使能控制 | 左手 X 按键 | 右手 A 按键 | |
| 开始/停止同步 | 左手食指扳机 (按住/松开) | 右手食指扳机 (按住/松开) | |
| 机械臂回零 | 左手 Y 按键 | 右手 B 按键 | |
| 灵巧手 | 抓取动作同步 | 右手数据手套 | 左手数据手套 |
操作流程建议#
- 准备阶段:确保所有设备佩戴正确,操作区域空旷无障碍。
- 启动GO2:使用相应的中指键让GO2从趴下状态转换为站立状态。
-
机械臂操控:
- 先按下 使能控制键 (X 或 A 键) 激活机械臂。
- 按住相应的 食指扳机,开始通过腕带控制机械臂末端运动。
- 需要暂停控制时,松开扳机即可;需要机械臂回到初始姿态时,按下 回零键 (Y 或 B 键)。
-
灵巧手操作:直接通过数据手套做出抓取动作,灵巧手将实时同步。
- 结束操作:先将机械臂回零,然后使用中指键让GO2坐下,最后按照正常流程关闭系统。