▸ 快速入门
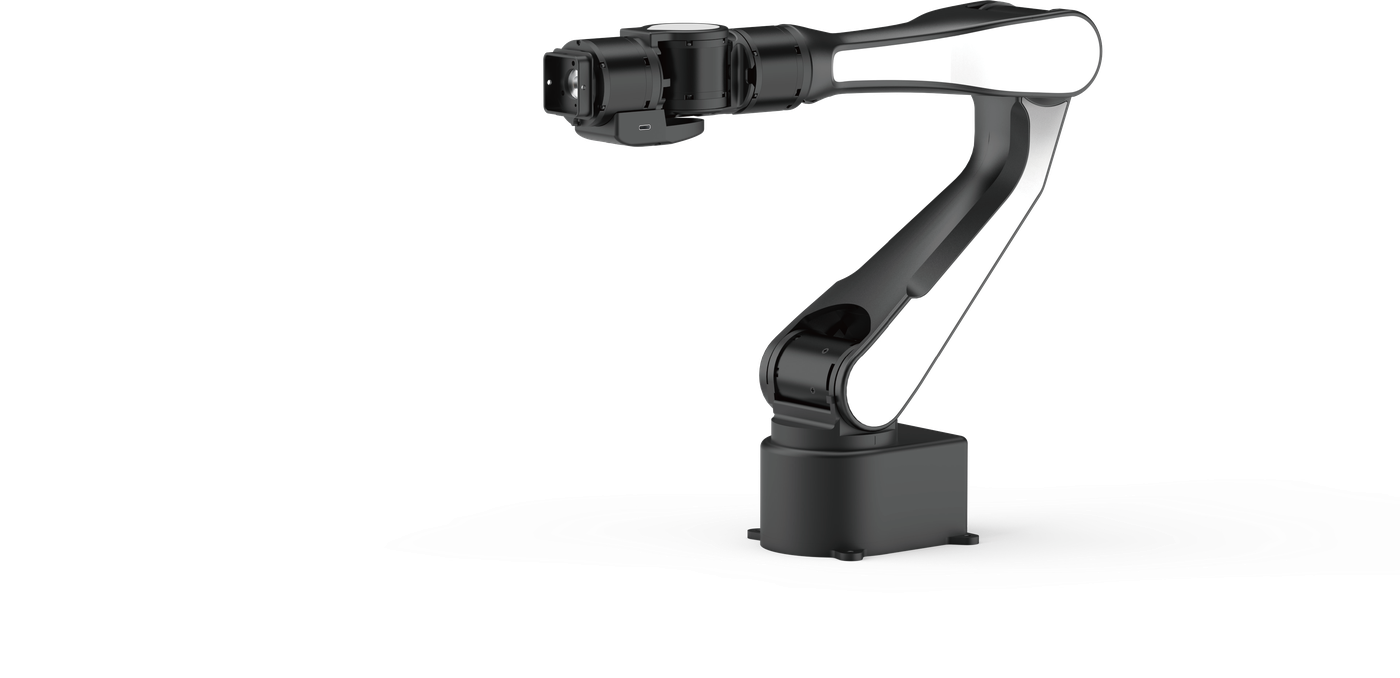
技术参数#
| 特性 | 规格 |
|---|---|
| 自由度 | 6 |
| 重量 | 3.78 kg |
| 额定负载 | 1.5 kg(持续运行) |
| 工作半径 | 647 mm |
| 电源输入 | 24 V ± 5%, 9.2 A |
| 最大功耗 | 240W |
| 连接方式 | USB |
| 重复定位精度 | ±0.1 mm |
| 控制模式 | 位置控制、力矩控制、速度控制 |
| 动力学支持 | 重力补偿、碰撞检测 |
| SDK | Python、C++、ROS2 |
| 仿真器 | DISCOVERSE、MuJoCo |
| 关节编号 | 关节运动范围 | 关节最大速度 |
|---|---|---|
| J1 | [-180°, +120°] | 180°/s |
| J2 | [-170°, +10°] | 180°/s |
| J3 | [-5°, +180°] | 180°/s |
| J4 | [-172.5°, +172.5°] | 360°/s |
| J5 | [-105°, +105°] | 360°/s |
| J6 | [-172°, +172°] | 360°/s |