▸ 快速入门
硬件接口#
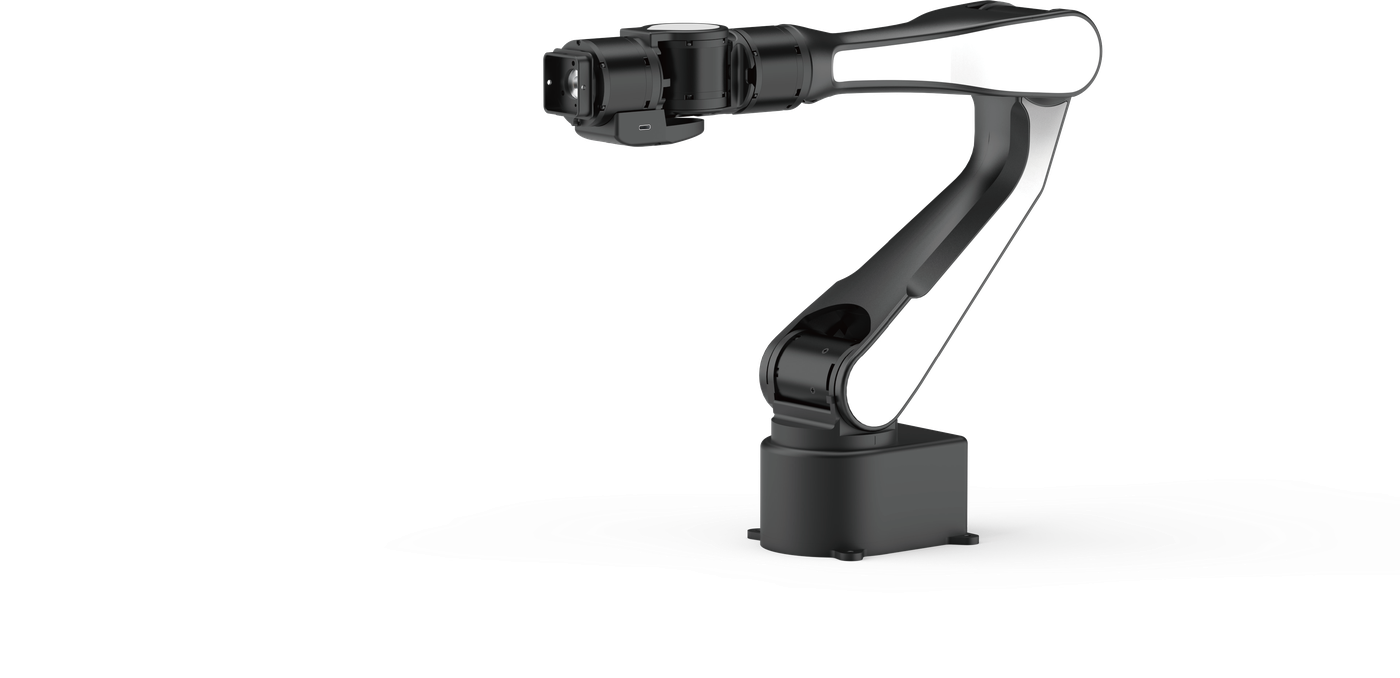
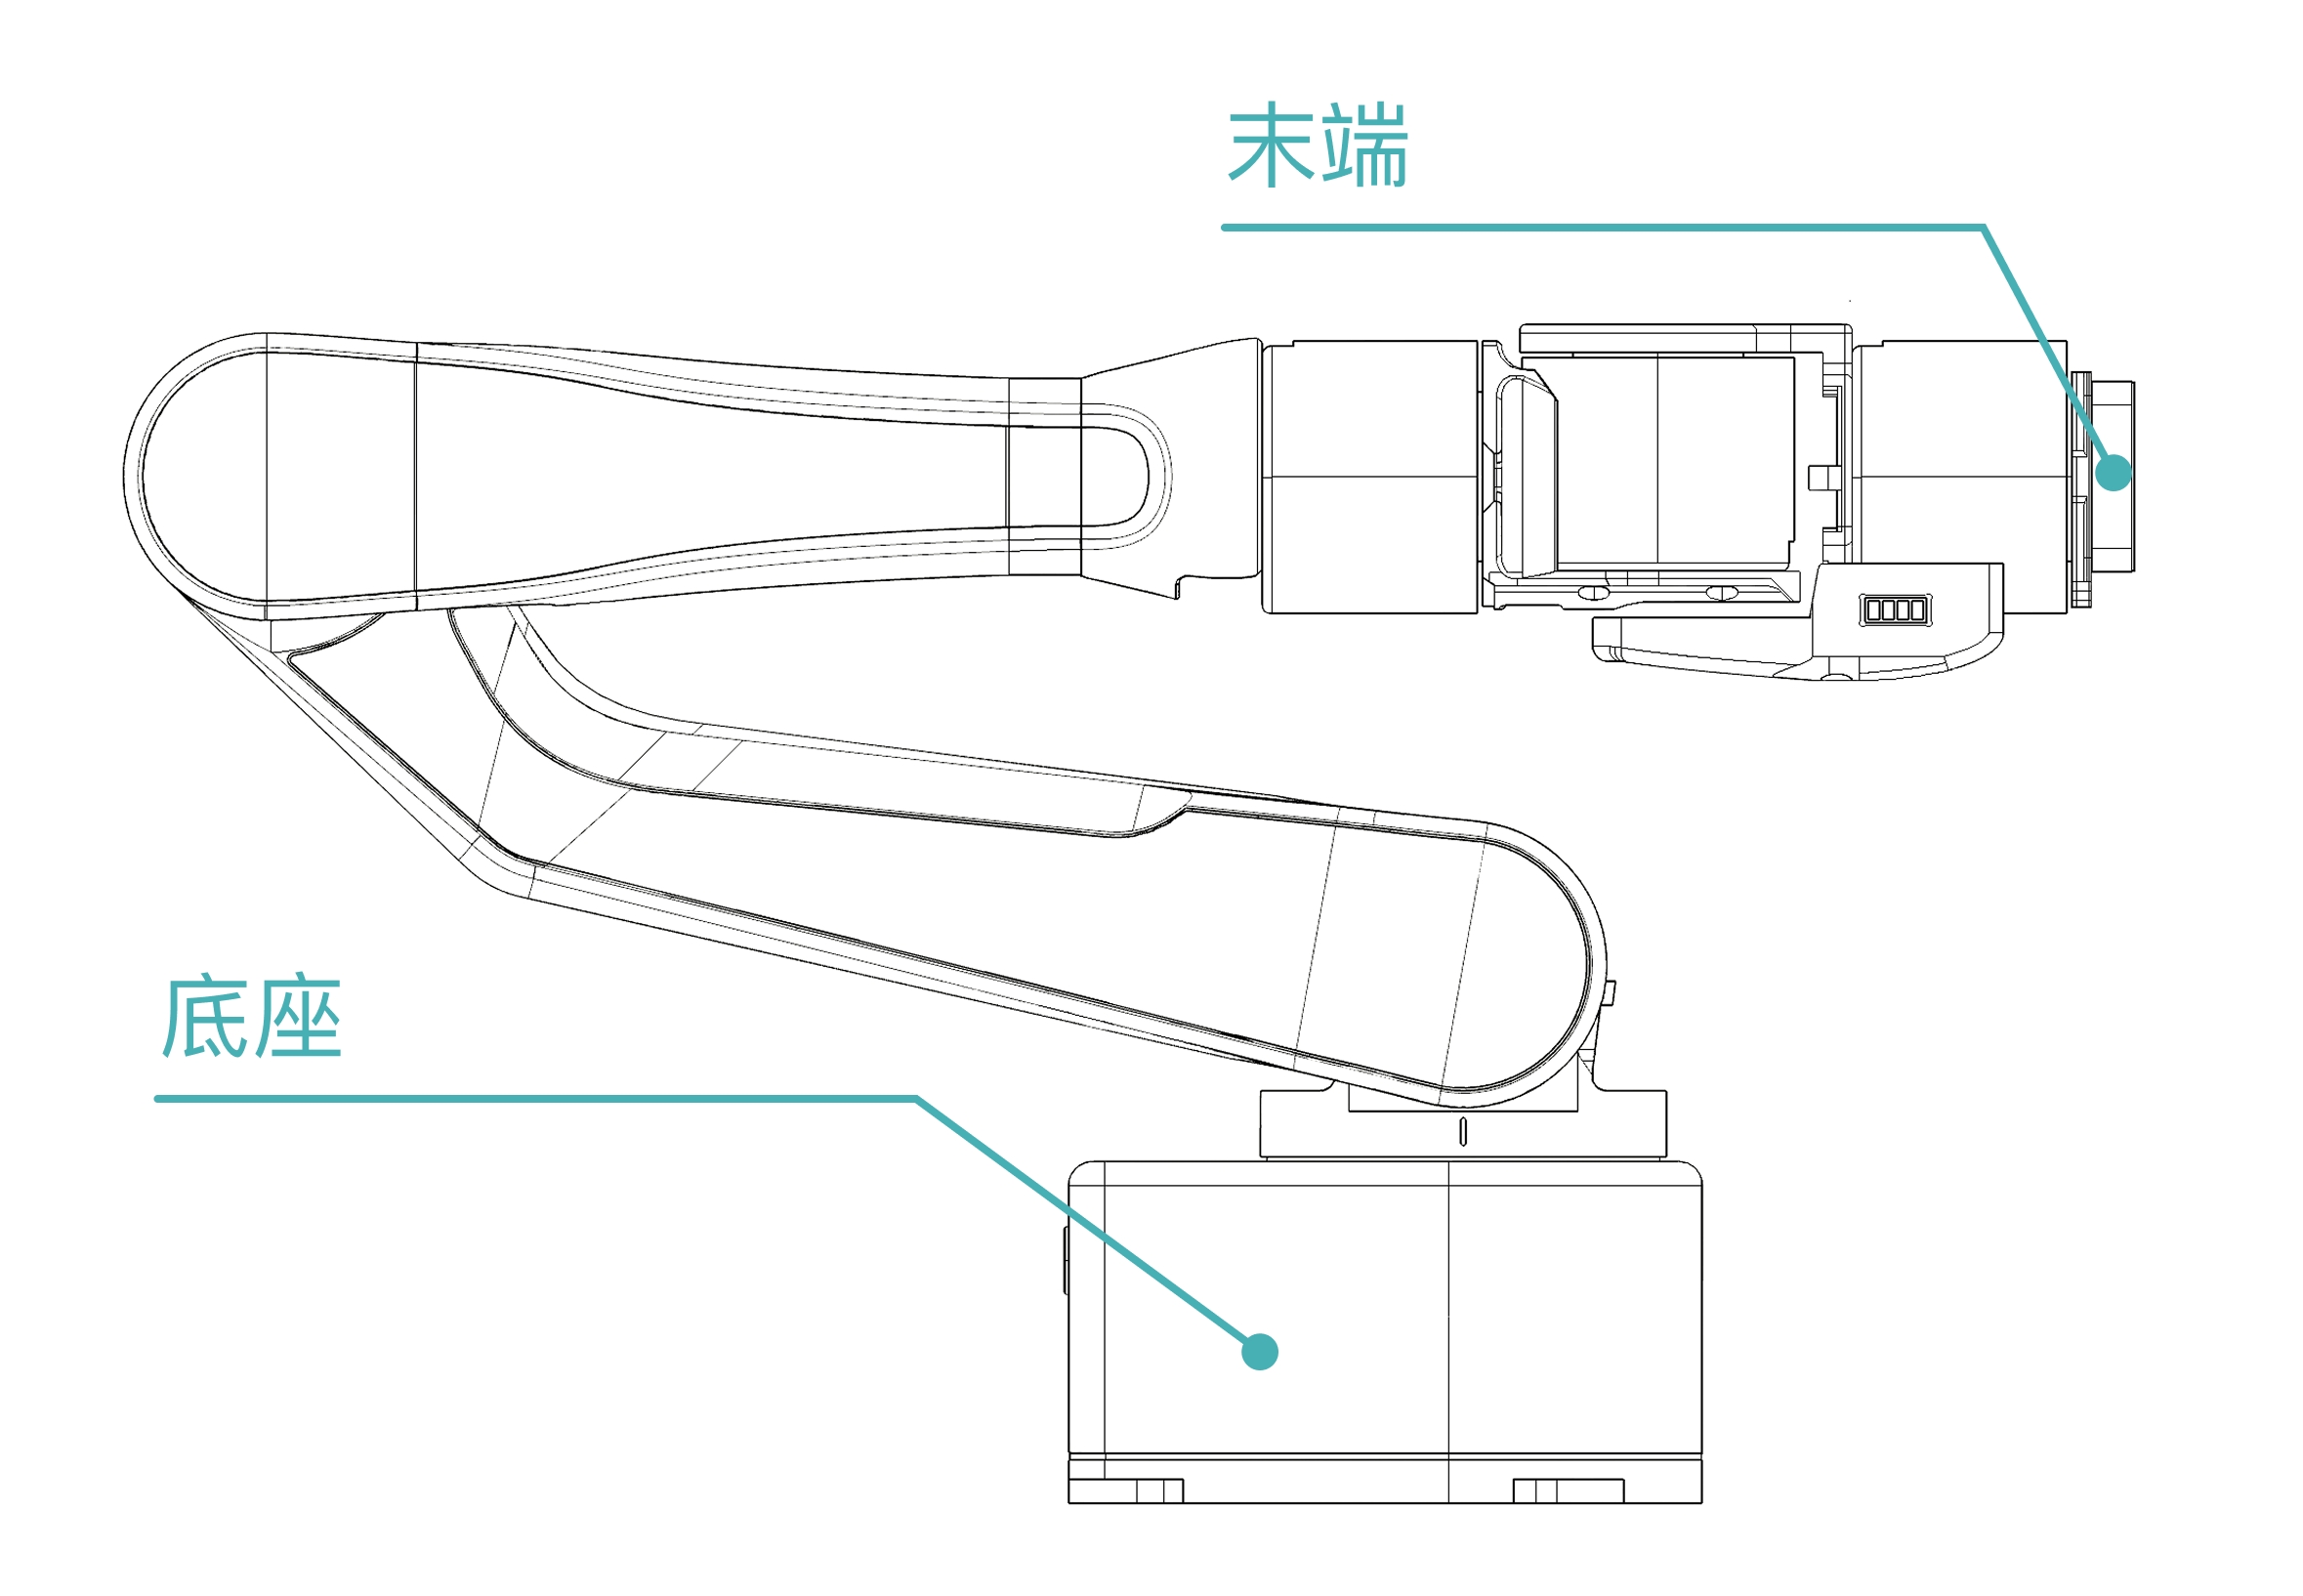
AIRBOT Play 机身接口主要分布在机械臂的底座和末端。
底座接口#
底座接口均分布于底座面板。
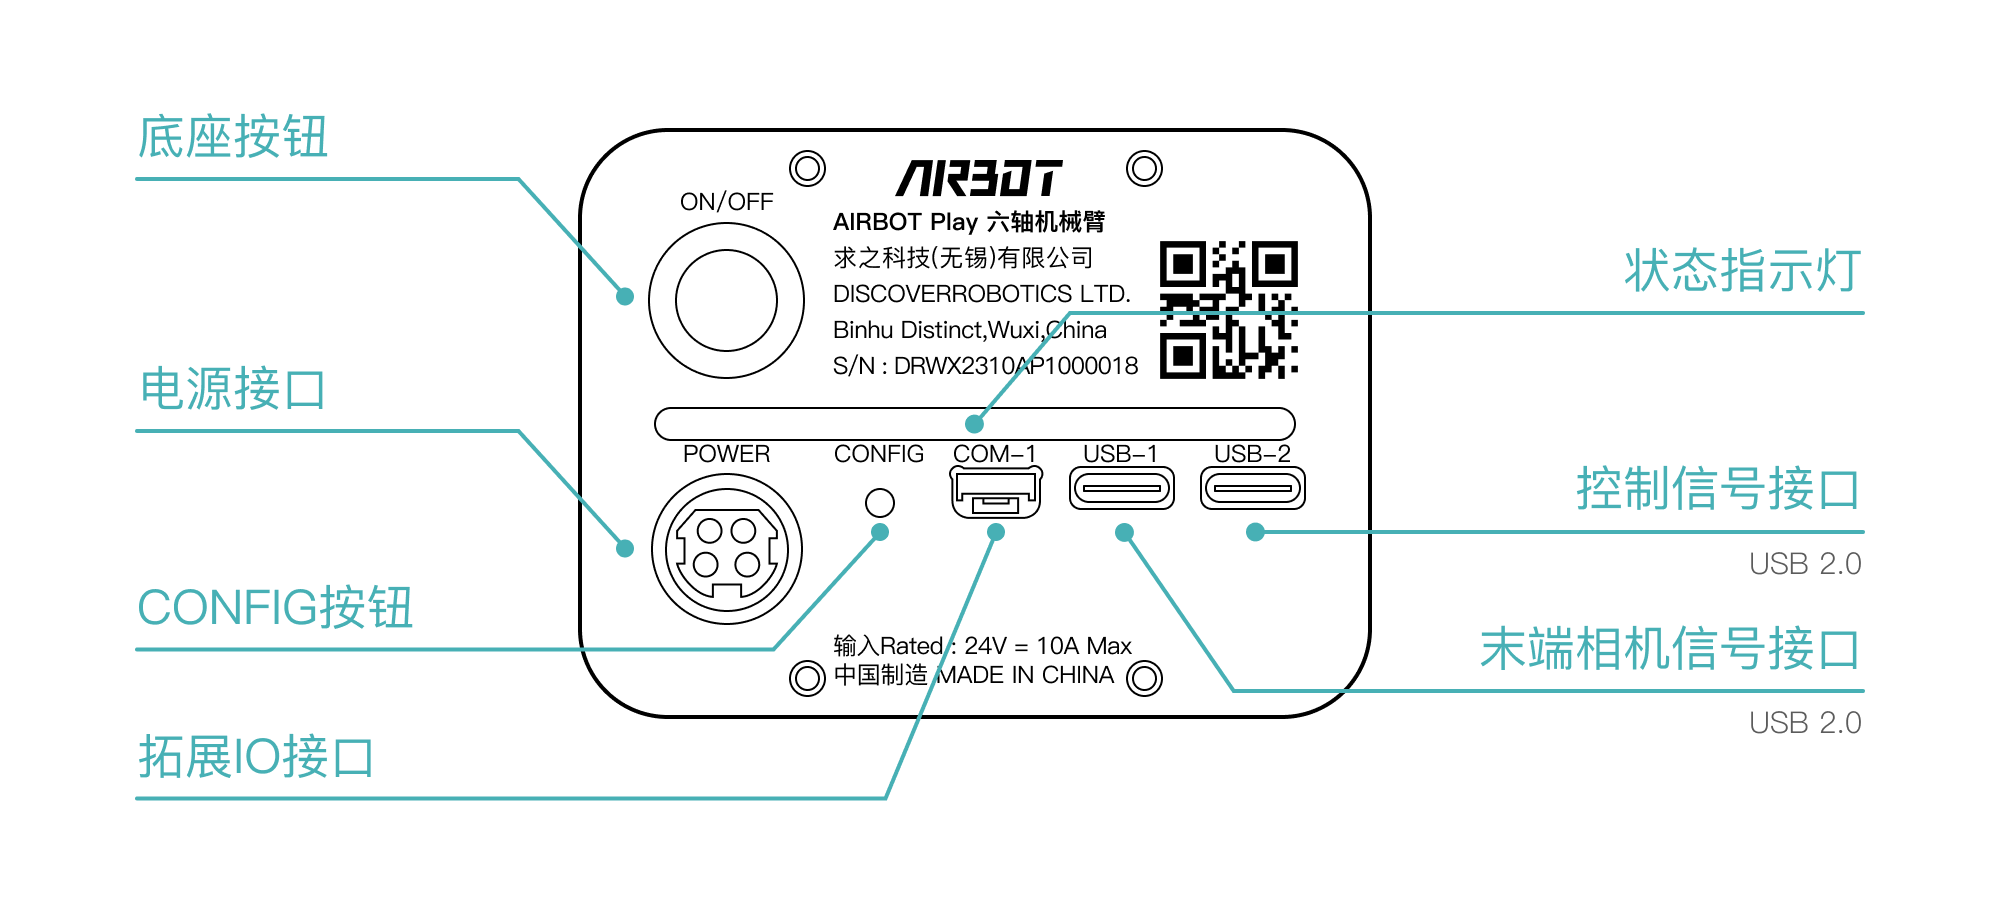
- 电源接口:用于连接机械臂的电源线,通过电源适配器输出的航空插头连接。
-
信号接口:用于连接信号线。
USB
- USB-1 (TypeC) 接口将末端相机信号传递至上位机,用于末端视觉传感器数据传输。
- USB-2 (TypeC) 接口通过 USB 数据线连接上位机,用于数据传输和控制。
-
底座按键:用于进行零点校准。
- 其他接口请按需咨询技术支持团队。
末端接口#
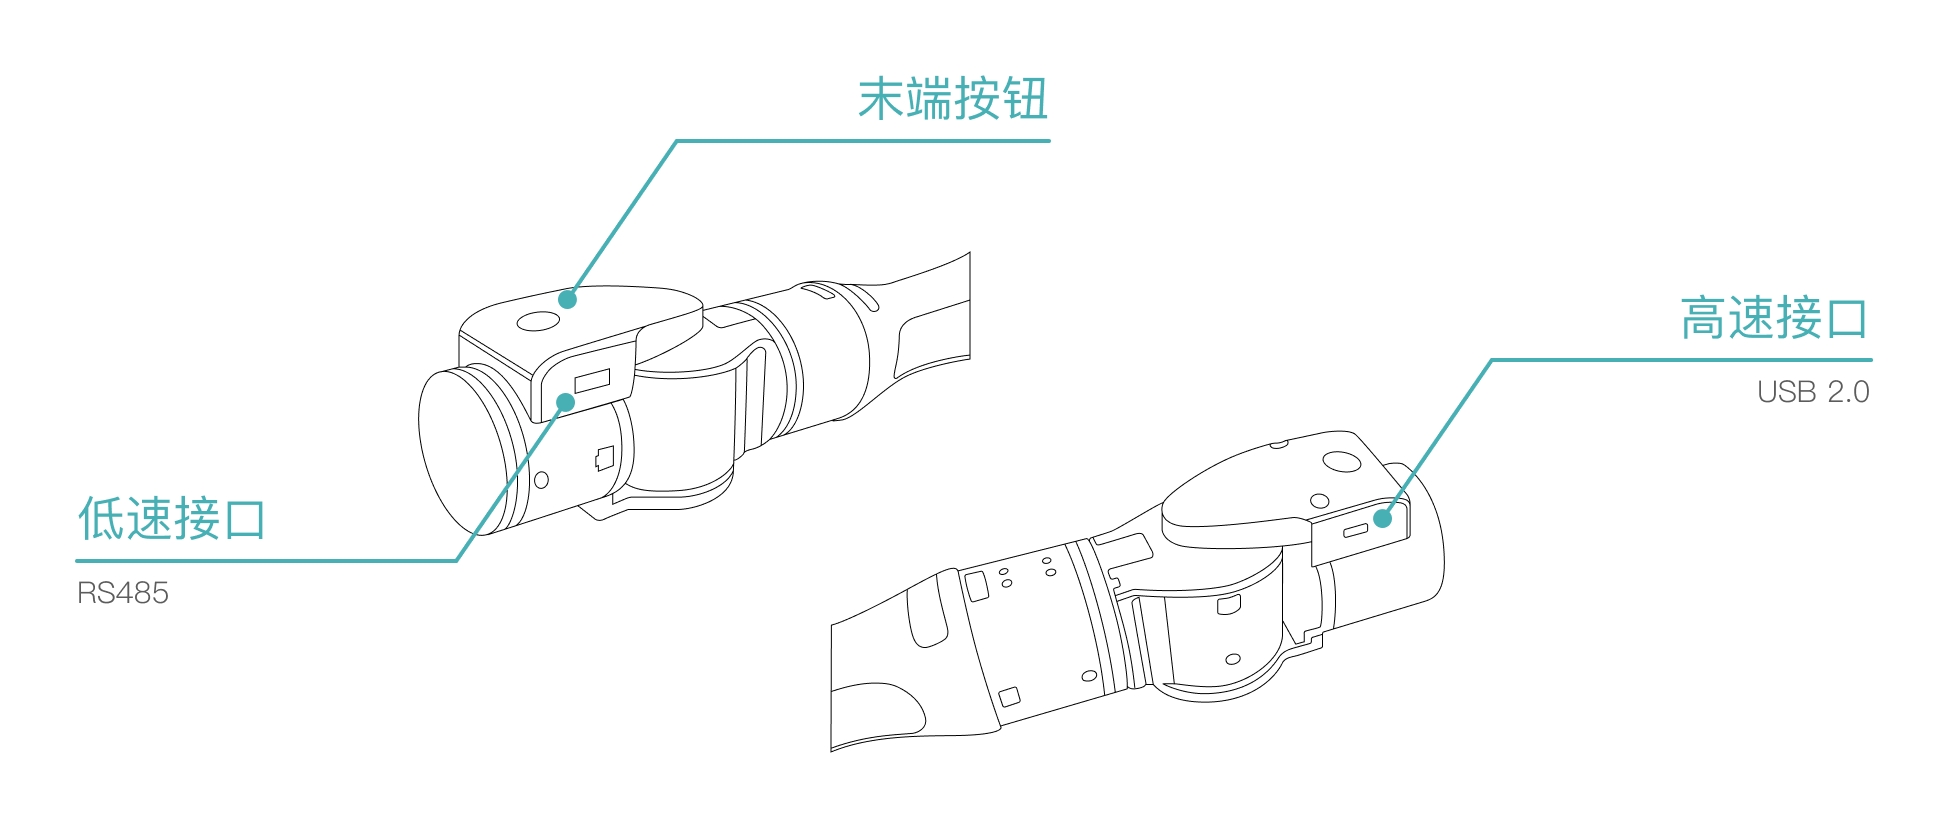
- 末端信号接口:连接机械臂末端设备信号,通过机械臂内部走线传递至机械臂底座板的 USB-2 接口,确保机械臂外观整洁、减小外部走线对工作空间的干扰。
- 低速接口:用于连接支持 RS 485 通信的末端传感器或执行器。
- 高速接口:用于连接支持 USB 2.0 传输的末端传感器或执行器。