▸ 快速入门
> 快速点亮
环境准备#
电机版本确认#
适配的电机硬件版本如下:
| 电机类型 | 说明 | 适用关节 | 固件版本 |
|---|---|---|---|
| OD | Airbot 自研一代电机 | 机械臂关节 1–3、E2 示教器 | 04114(或更高) |
| DM | 达妙电机(旧协议) | 机械臂关节 4–6、G2 夹爪 | 5015 |
补充说明:
- 如果当前使用的版本为 2.9、4.x 或更早的旧版本,请先进行固件升级。
- 如果此前已成功通过
hardware版本的控制接口驱动机械臂,说明当前固件版本已满足运行要求,可直接使用。 - 使用 5.1.6 版本软件时,请确认 DM 电机固件版本为
5015。固件信息可在服务启动日志的开头查看。
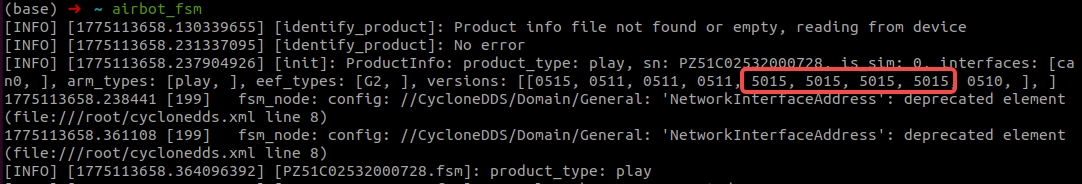
如果固件版本不满足要求,请联系售后获取固件升级文档。
查看机械臂 CAN 口#
将机械臂的 USB-2 口与电脑相连,然后在终端中输入以下指令:
初次安装须知
-
确认
slcan内核模块已加载
可通过lsmod | grep slcan检查。若未加载,请完成内核模块的加载后再继续。 -
安装
can-utils工具集
执行以下指令,确保系统能够正确识别 CAN:
关节限位值说明#
| 部分 | 自由度 | 关节限位 | 说明 |
|---|---|---|---|
| 机械臂 | 6 | j1: (-3.14, 2.09) | j2: (-2.96, 0.17) | j3: (-0.087, 3.14) | j4: (-3.01, 3.01) | j5: (-1.76, 1.76) | j6: (-3.01, 3.01) |
与机械臂实际物理限位有差异,采用 URDF 中的安全限位值 |
| 夹爪(G2) | 1 | GRIPPER_MIN = 0.0GRIPPER_MAX = 0.072 |
0.0 — 完全关闭0.072 — 完全打开 |
| 夹爪(G2L) | 1 | GRIPPER_MIN = 0.0GRIPPER_MAX = 0.1 |
0.0 — 完全关闭0.1 — 完全打开 |