▸ 快速入门
> 硬件安装
末端执行器安装【选配套件】#
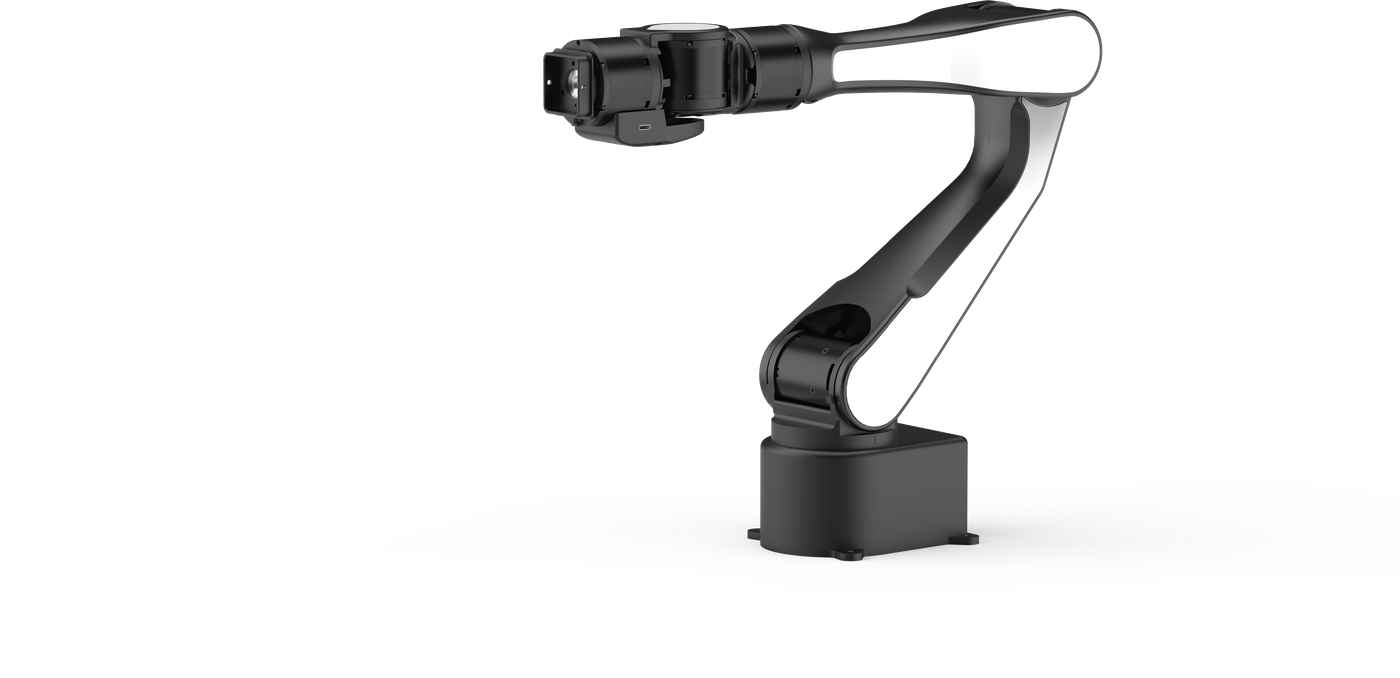
AIRBOT Play 目前支持以下两种官方版本的末端执行器。无论是否连接末端执行器,机械臂均可启动使用:
AIRBOT Gripper 2:二指夹爪,代号G2。它是一个平行二指夹爪,可以通过电机控制开合。AIRBOT Encoder 2:二指示教器,代号E2。它是一个带有开合机构的末端执行器,可以通过开合操控另一个二指夹爪的运动。
-
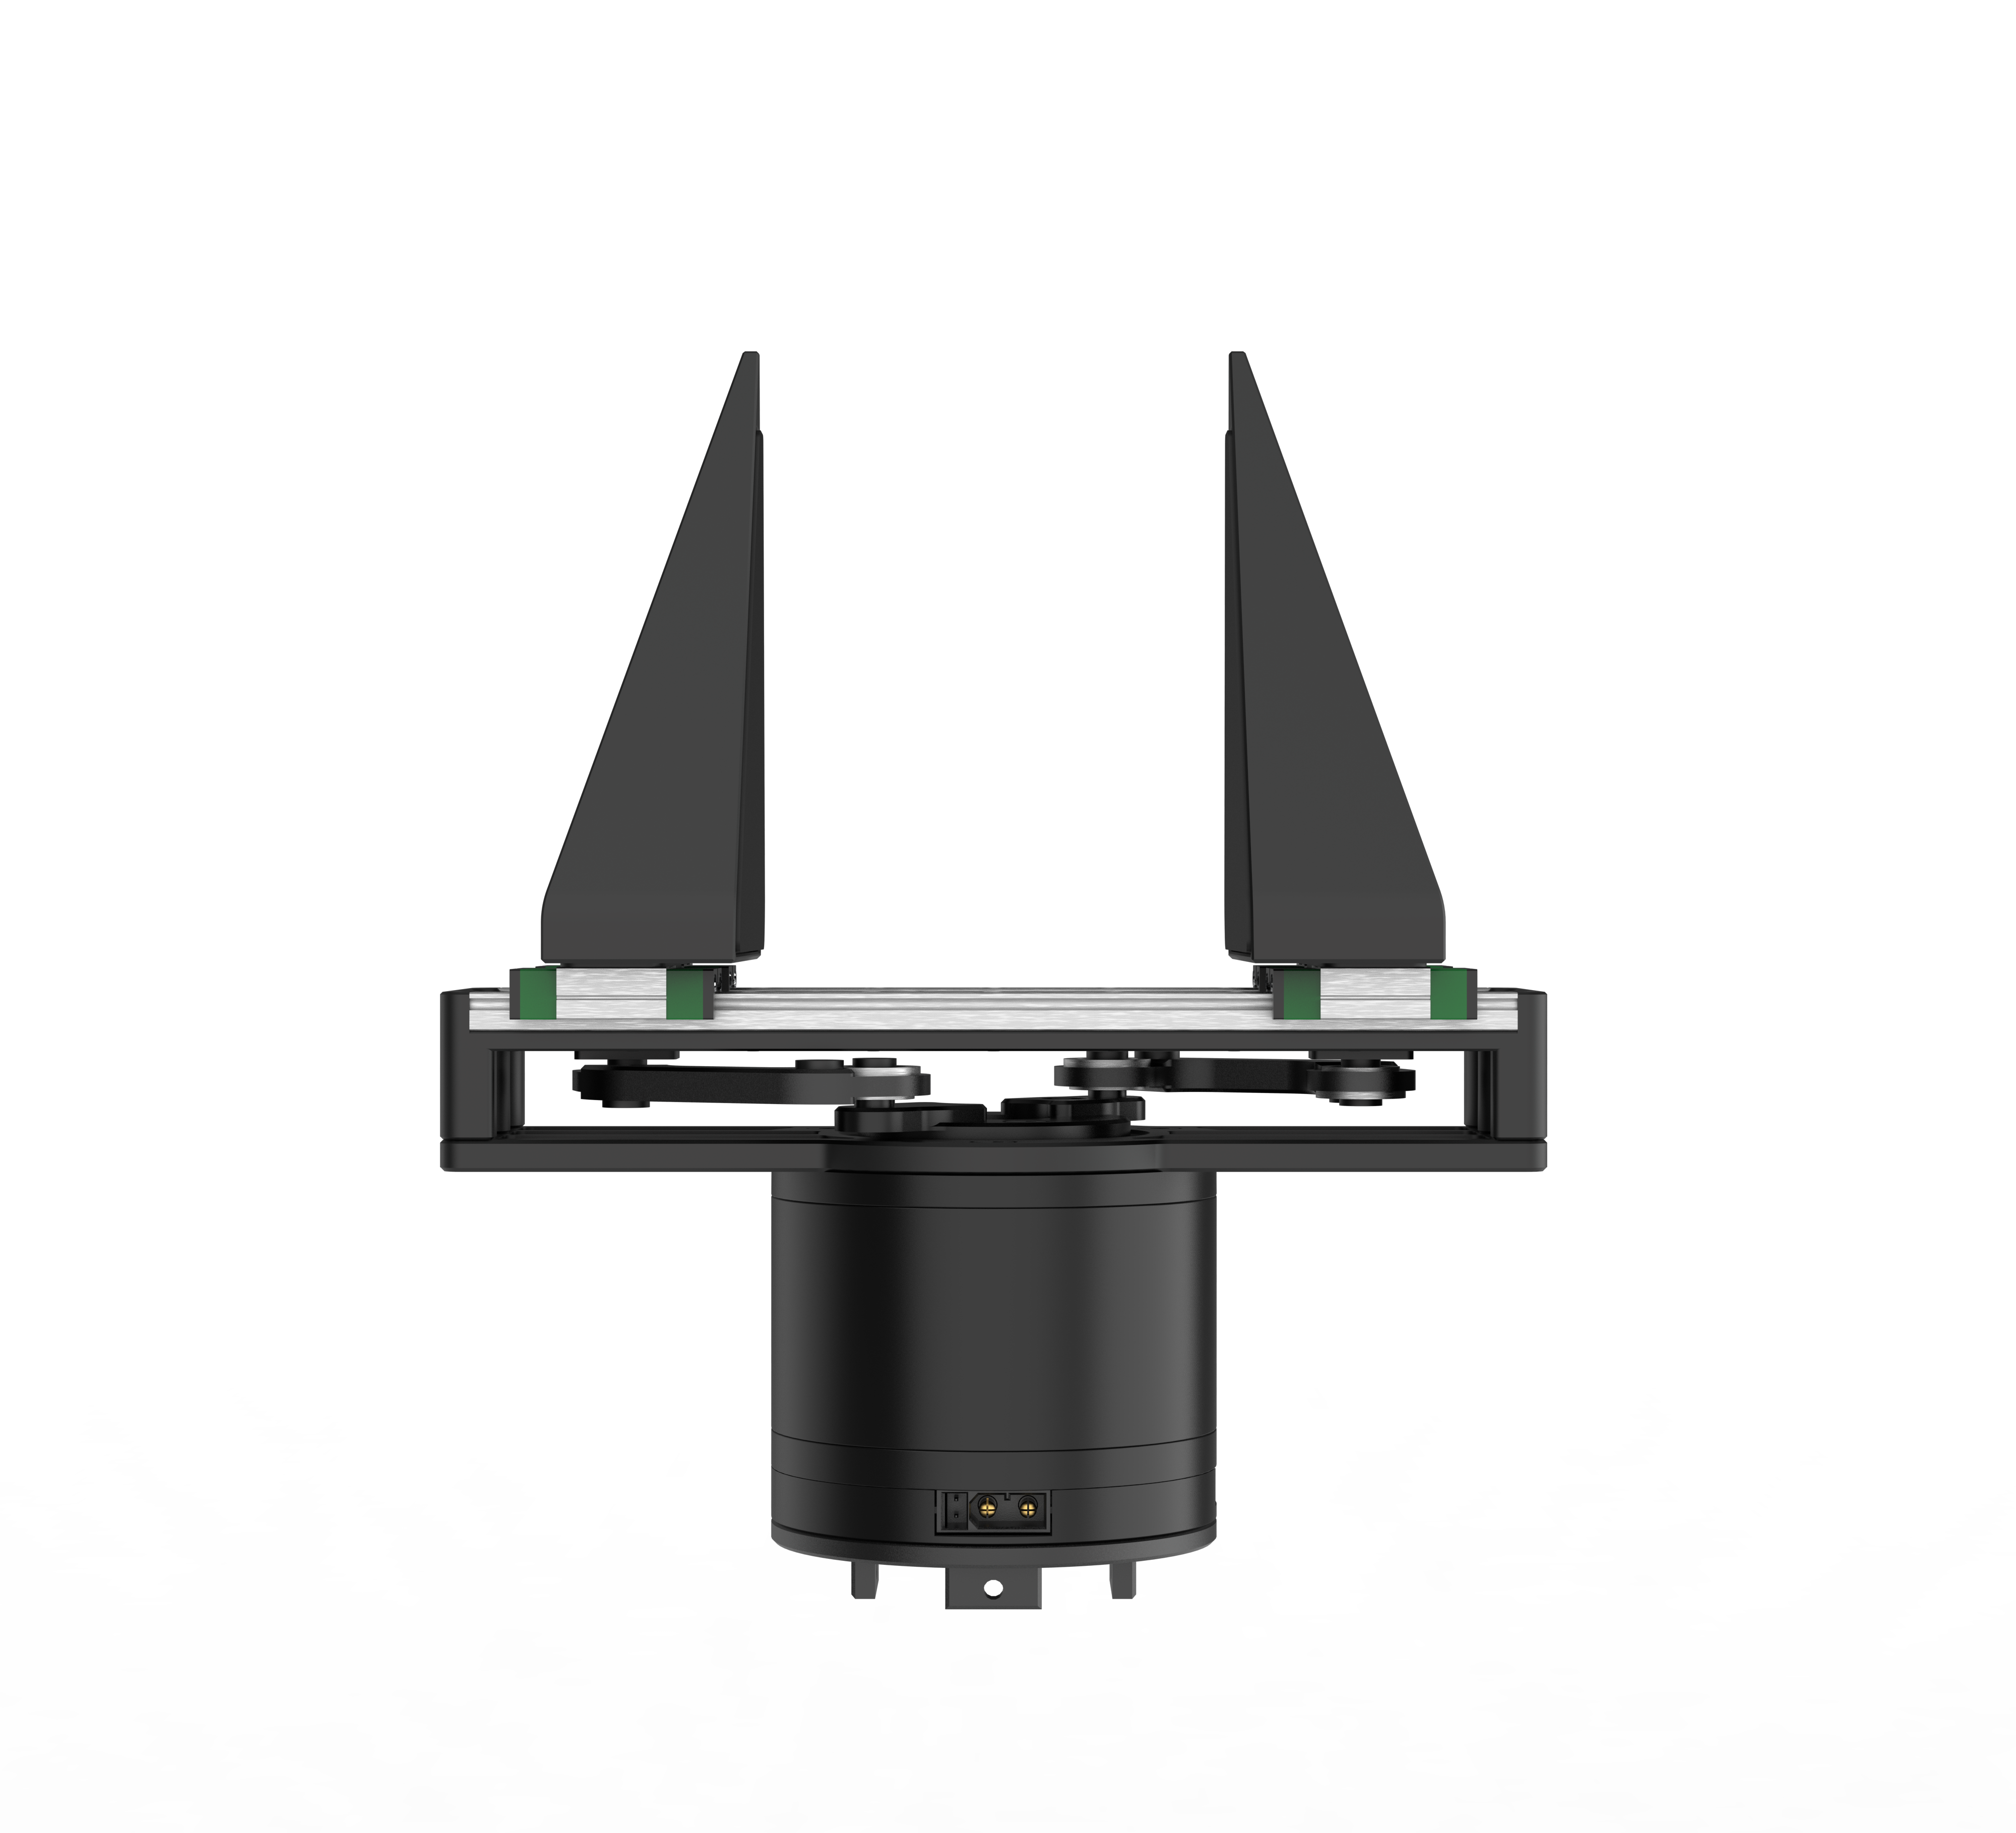
AIRBOT G2 二指夹爪
-
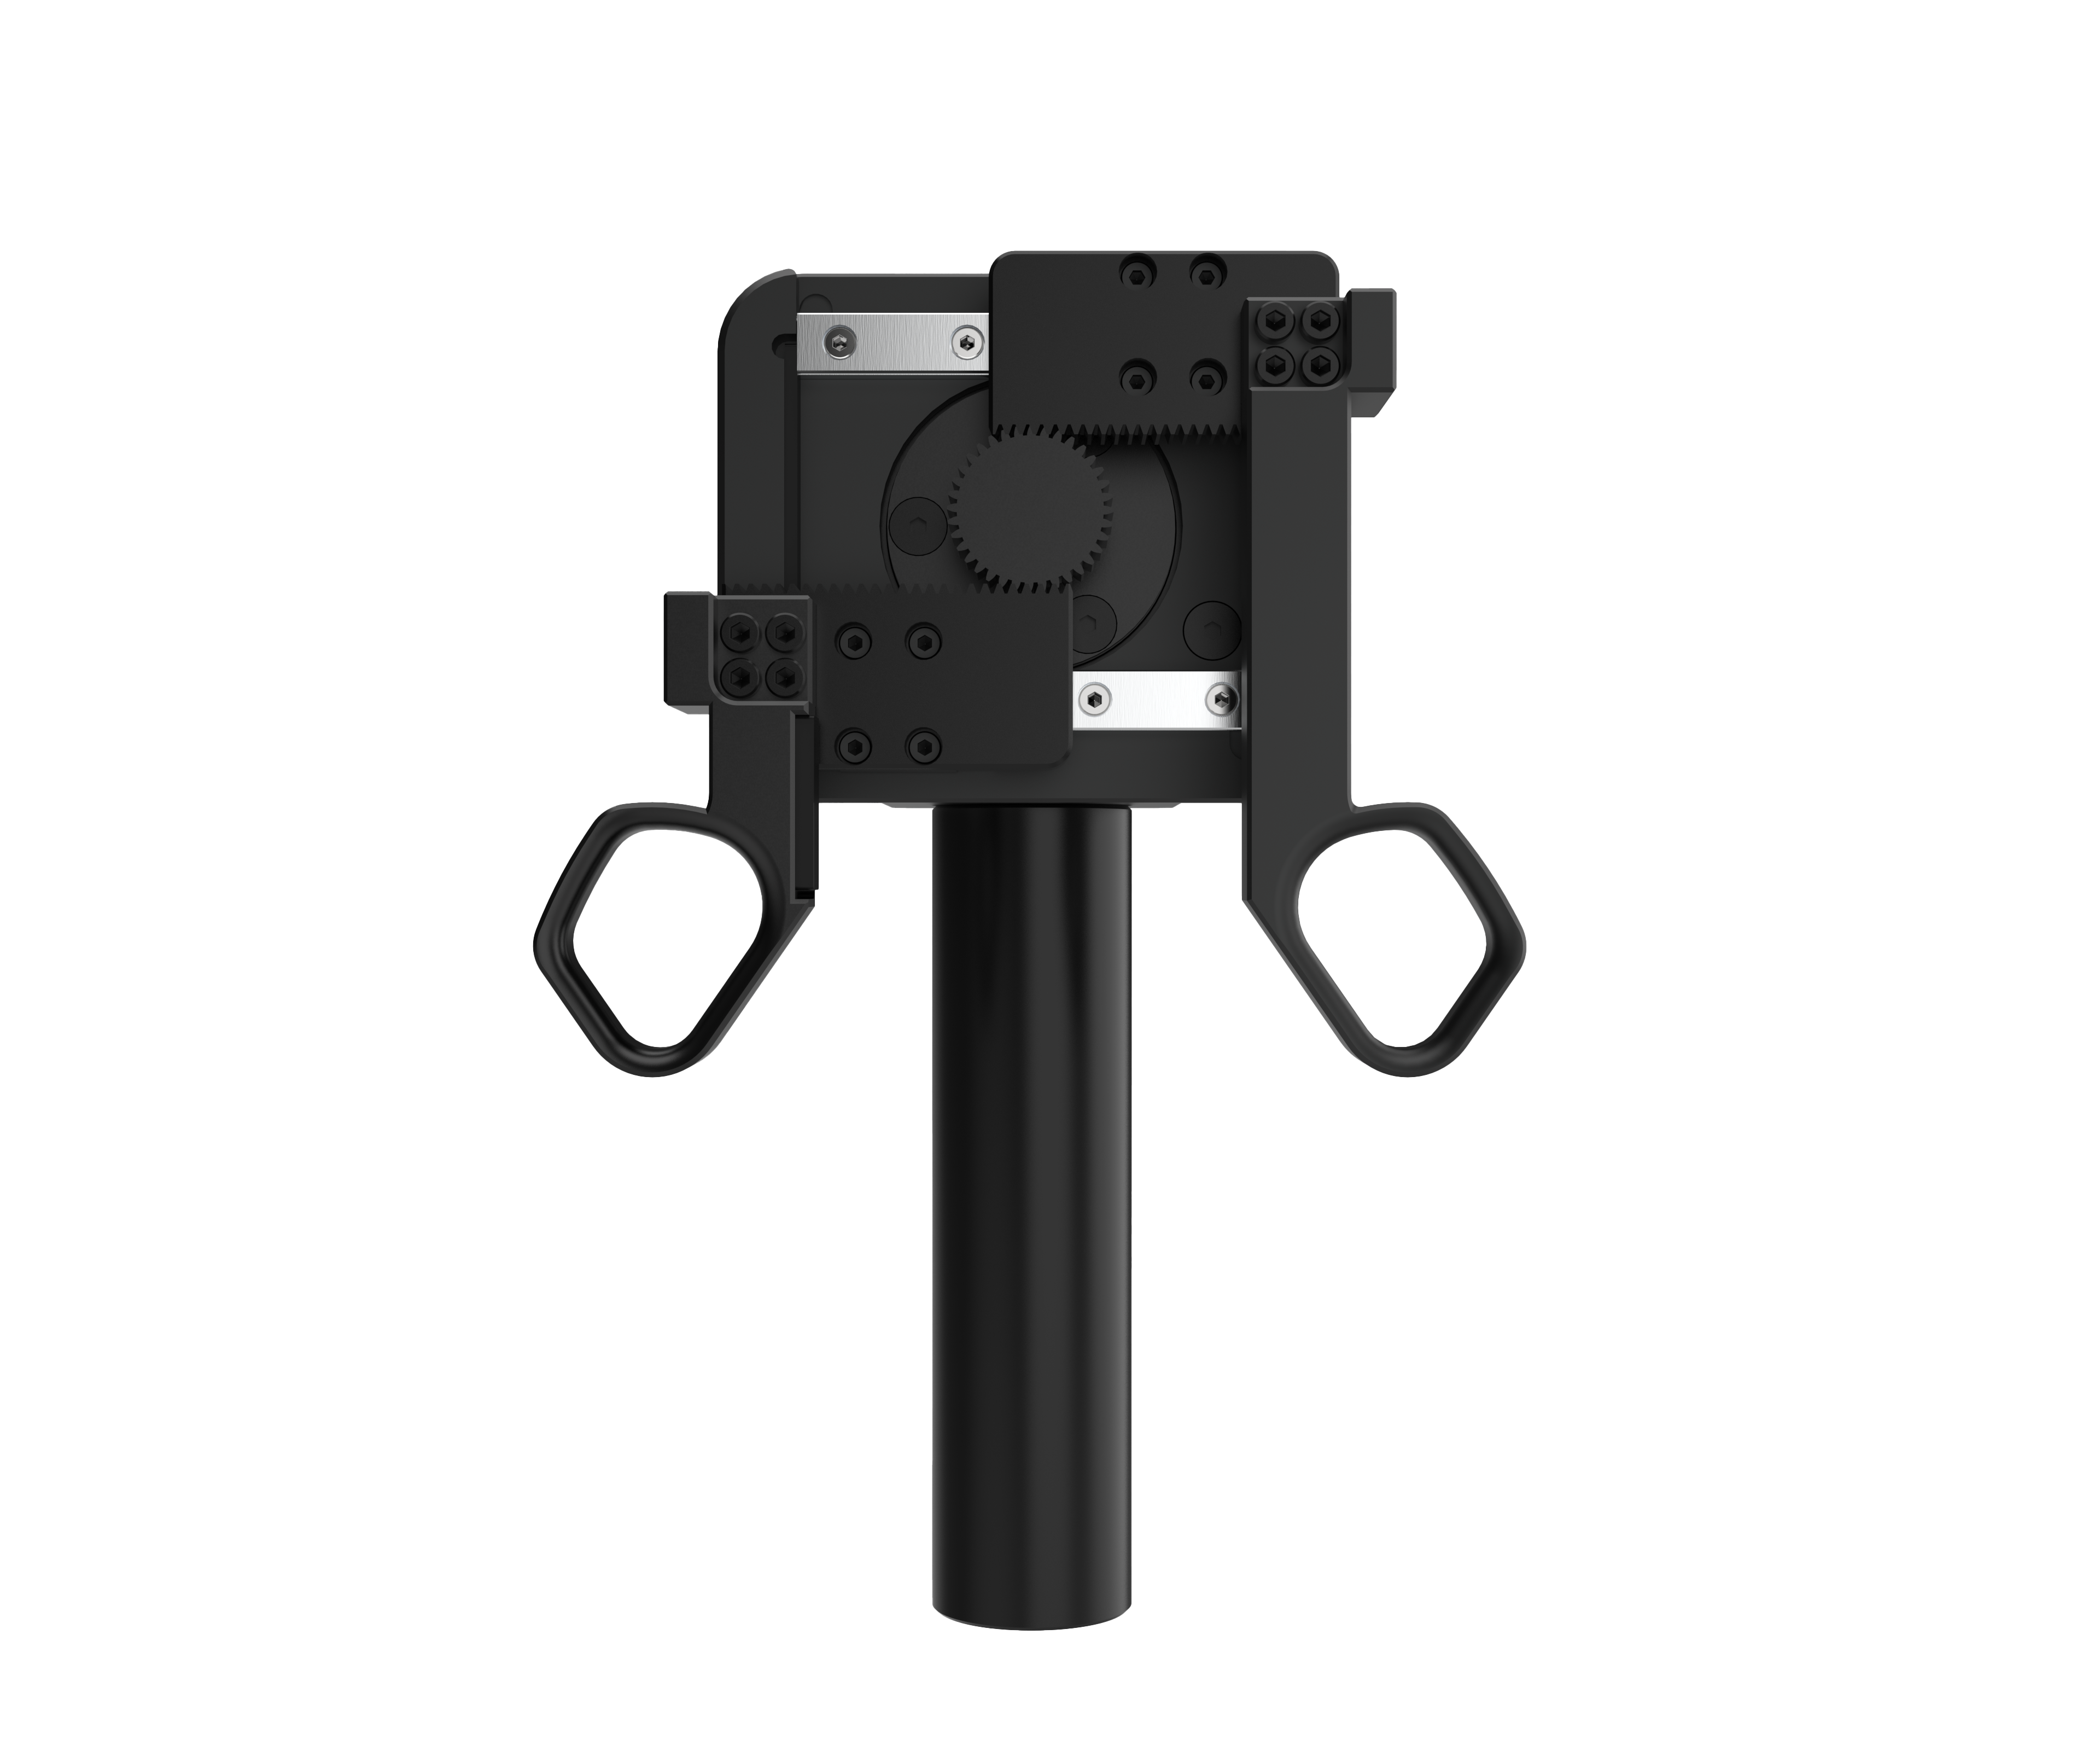
AIRBOT E2 示教器
其他末端支持
AIRBOT Play 也可支持其他末端,如灵巧手或自制夹爪。如有需要,请咨询技术支持团队。
相机支持
如需安装相机连接件以固定相机,需安装在末端连接件与夹爪之间。连接件配件及图纸请咨询技术支持团队获取。
安装准备#
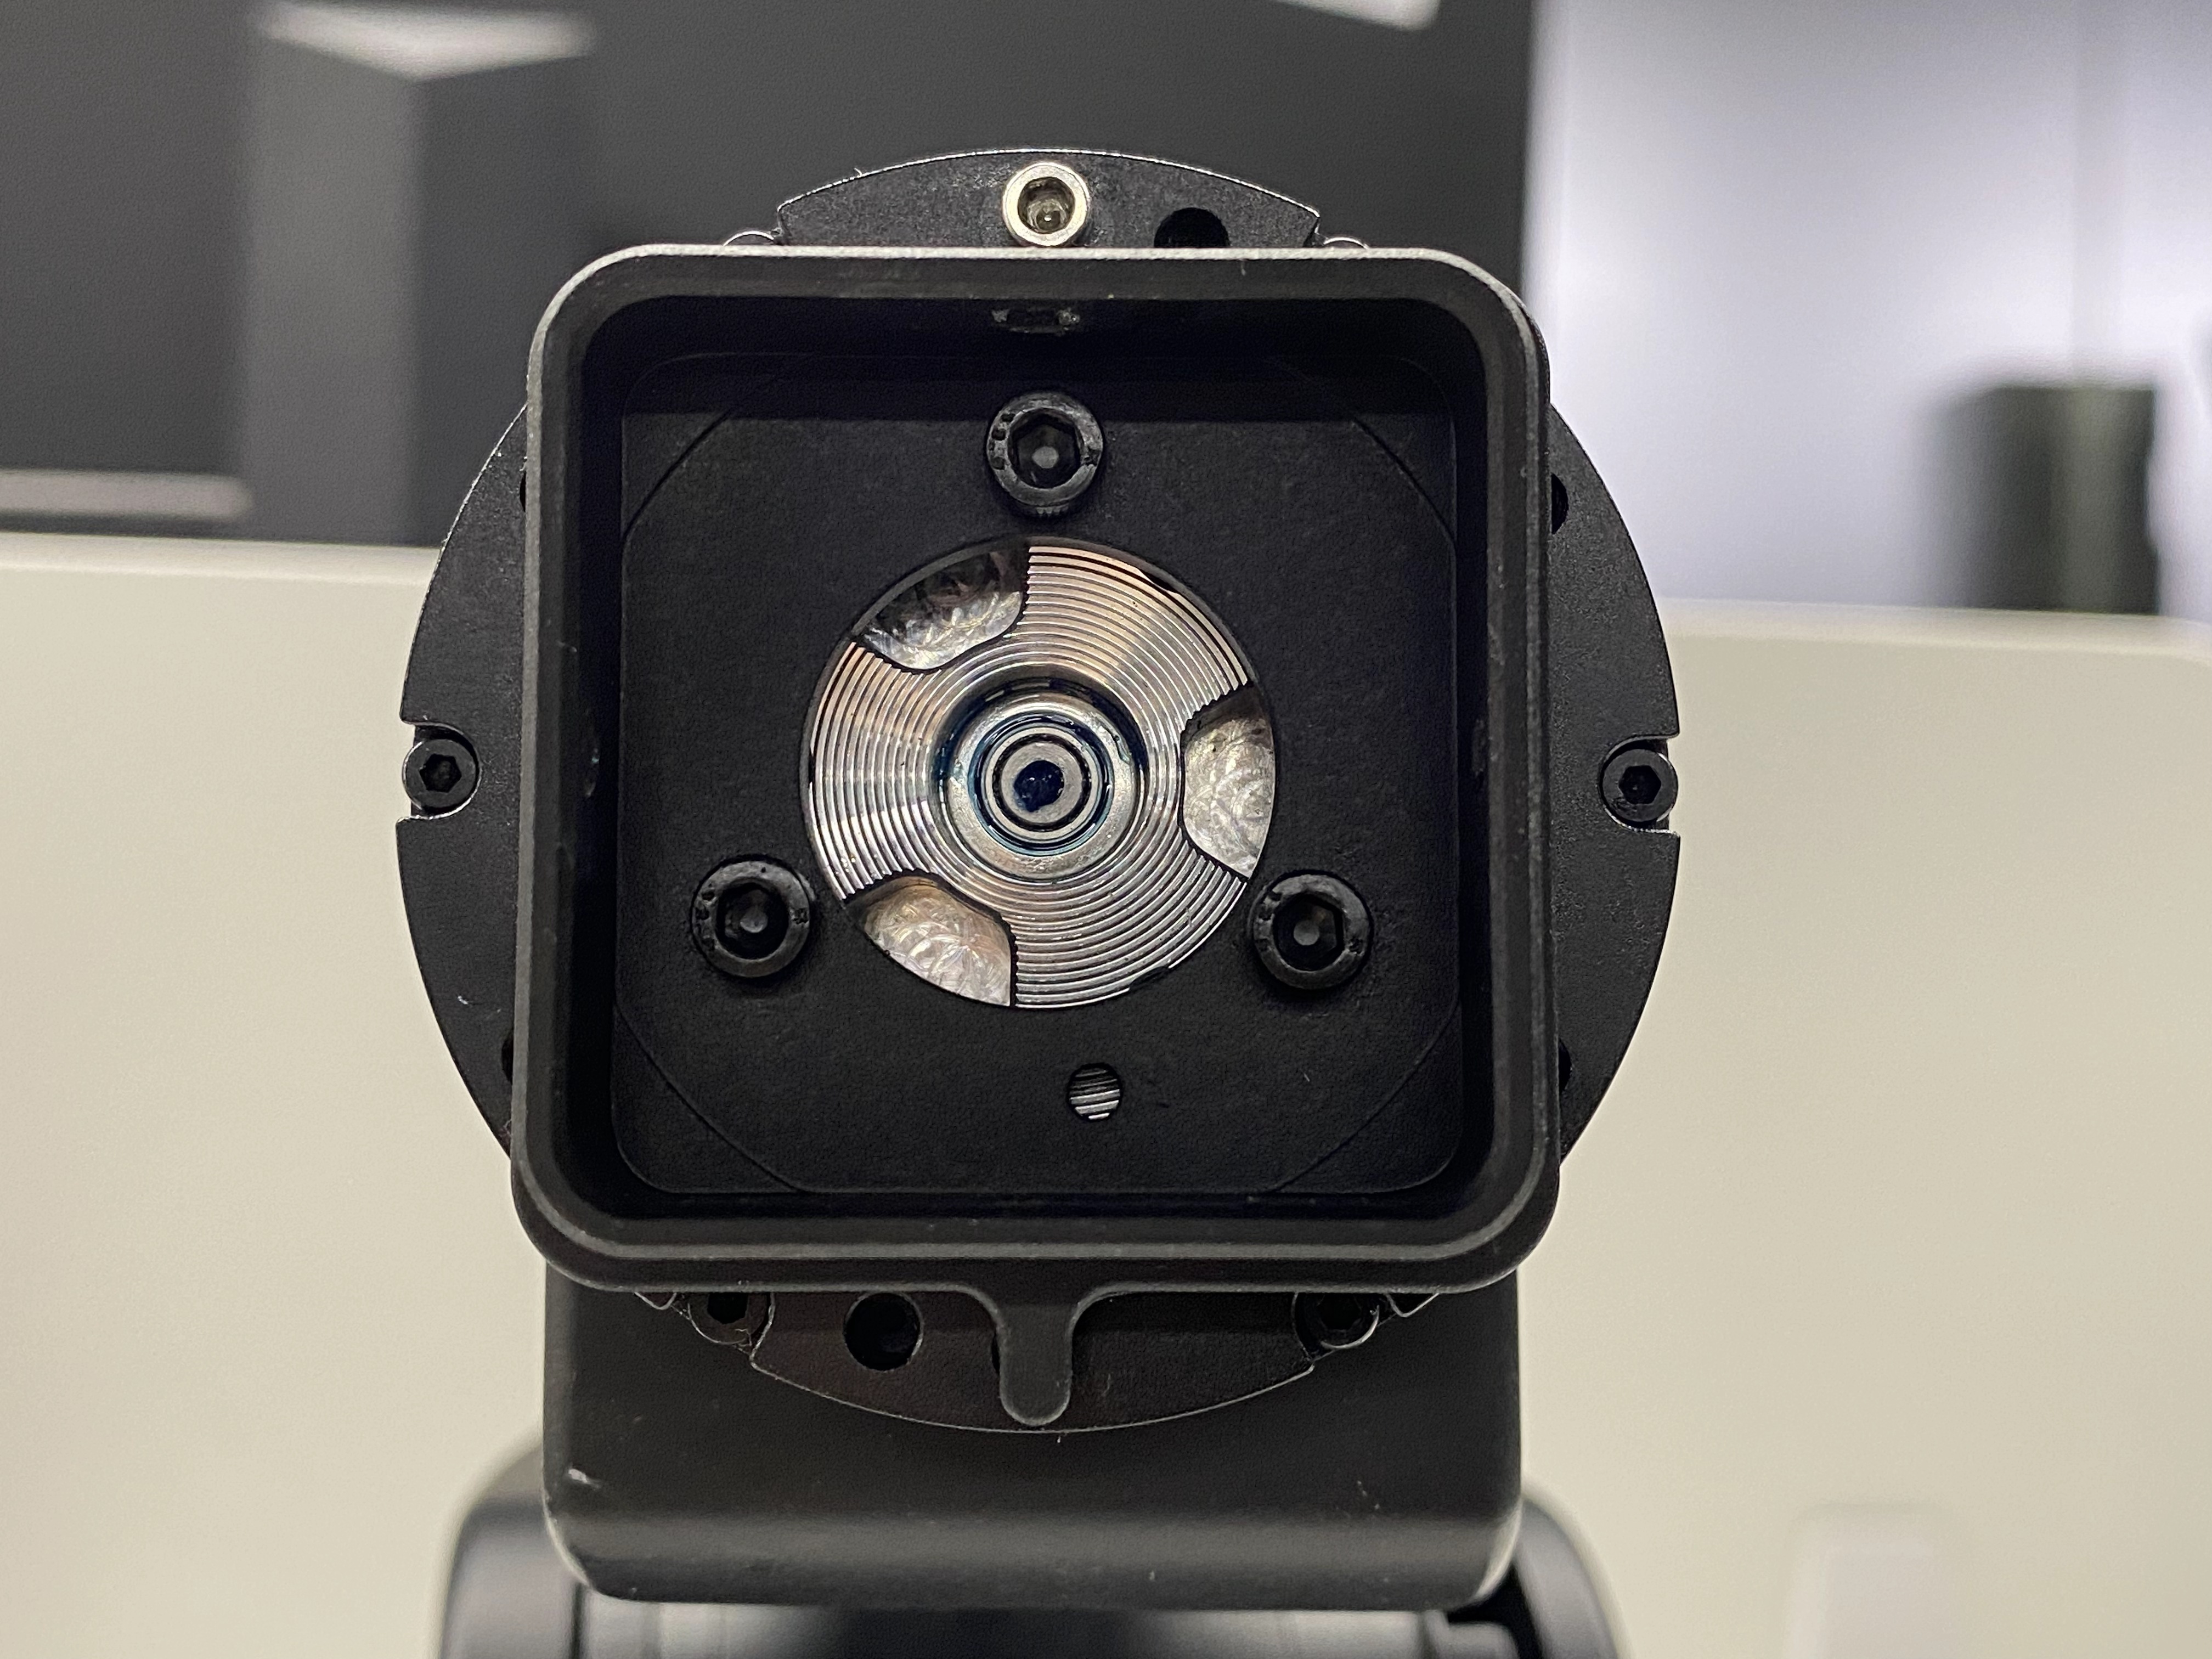
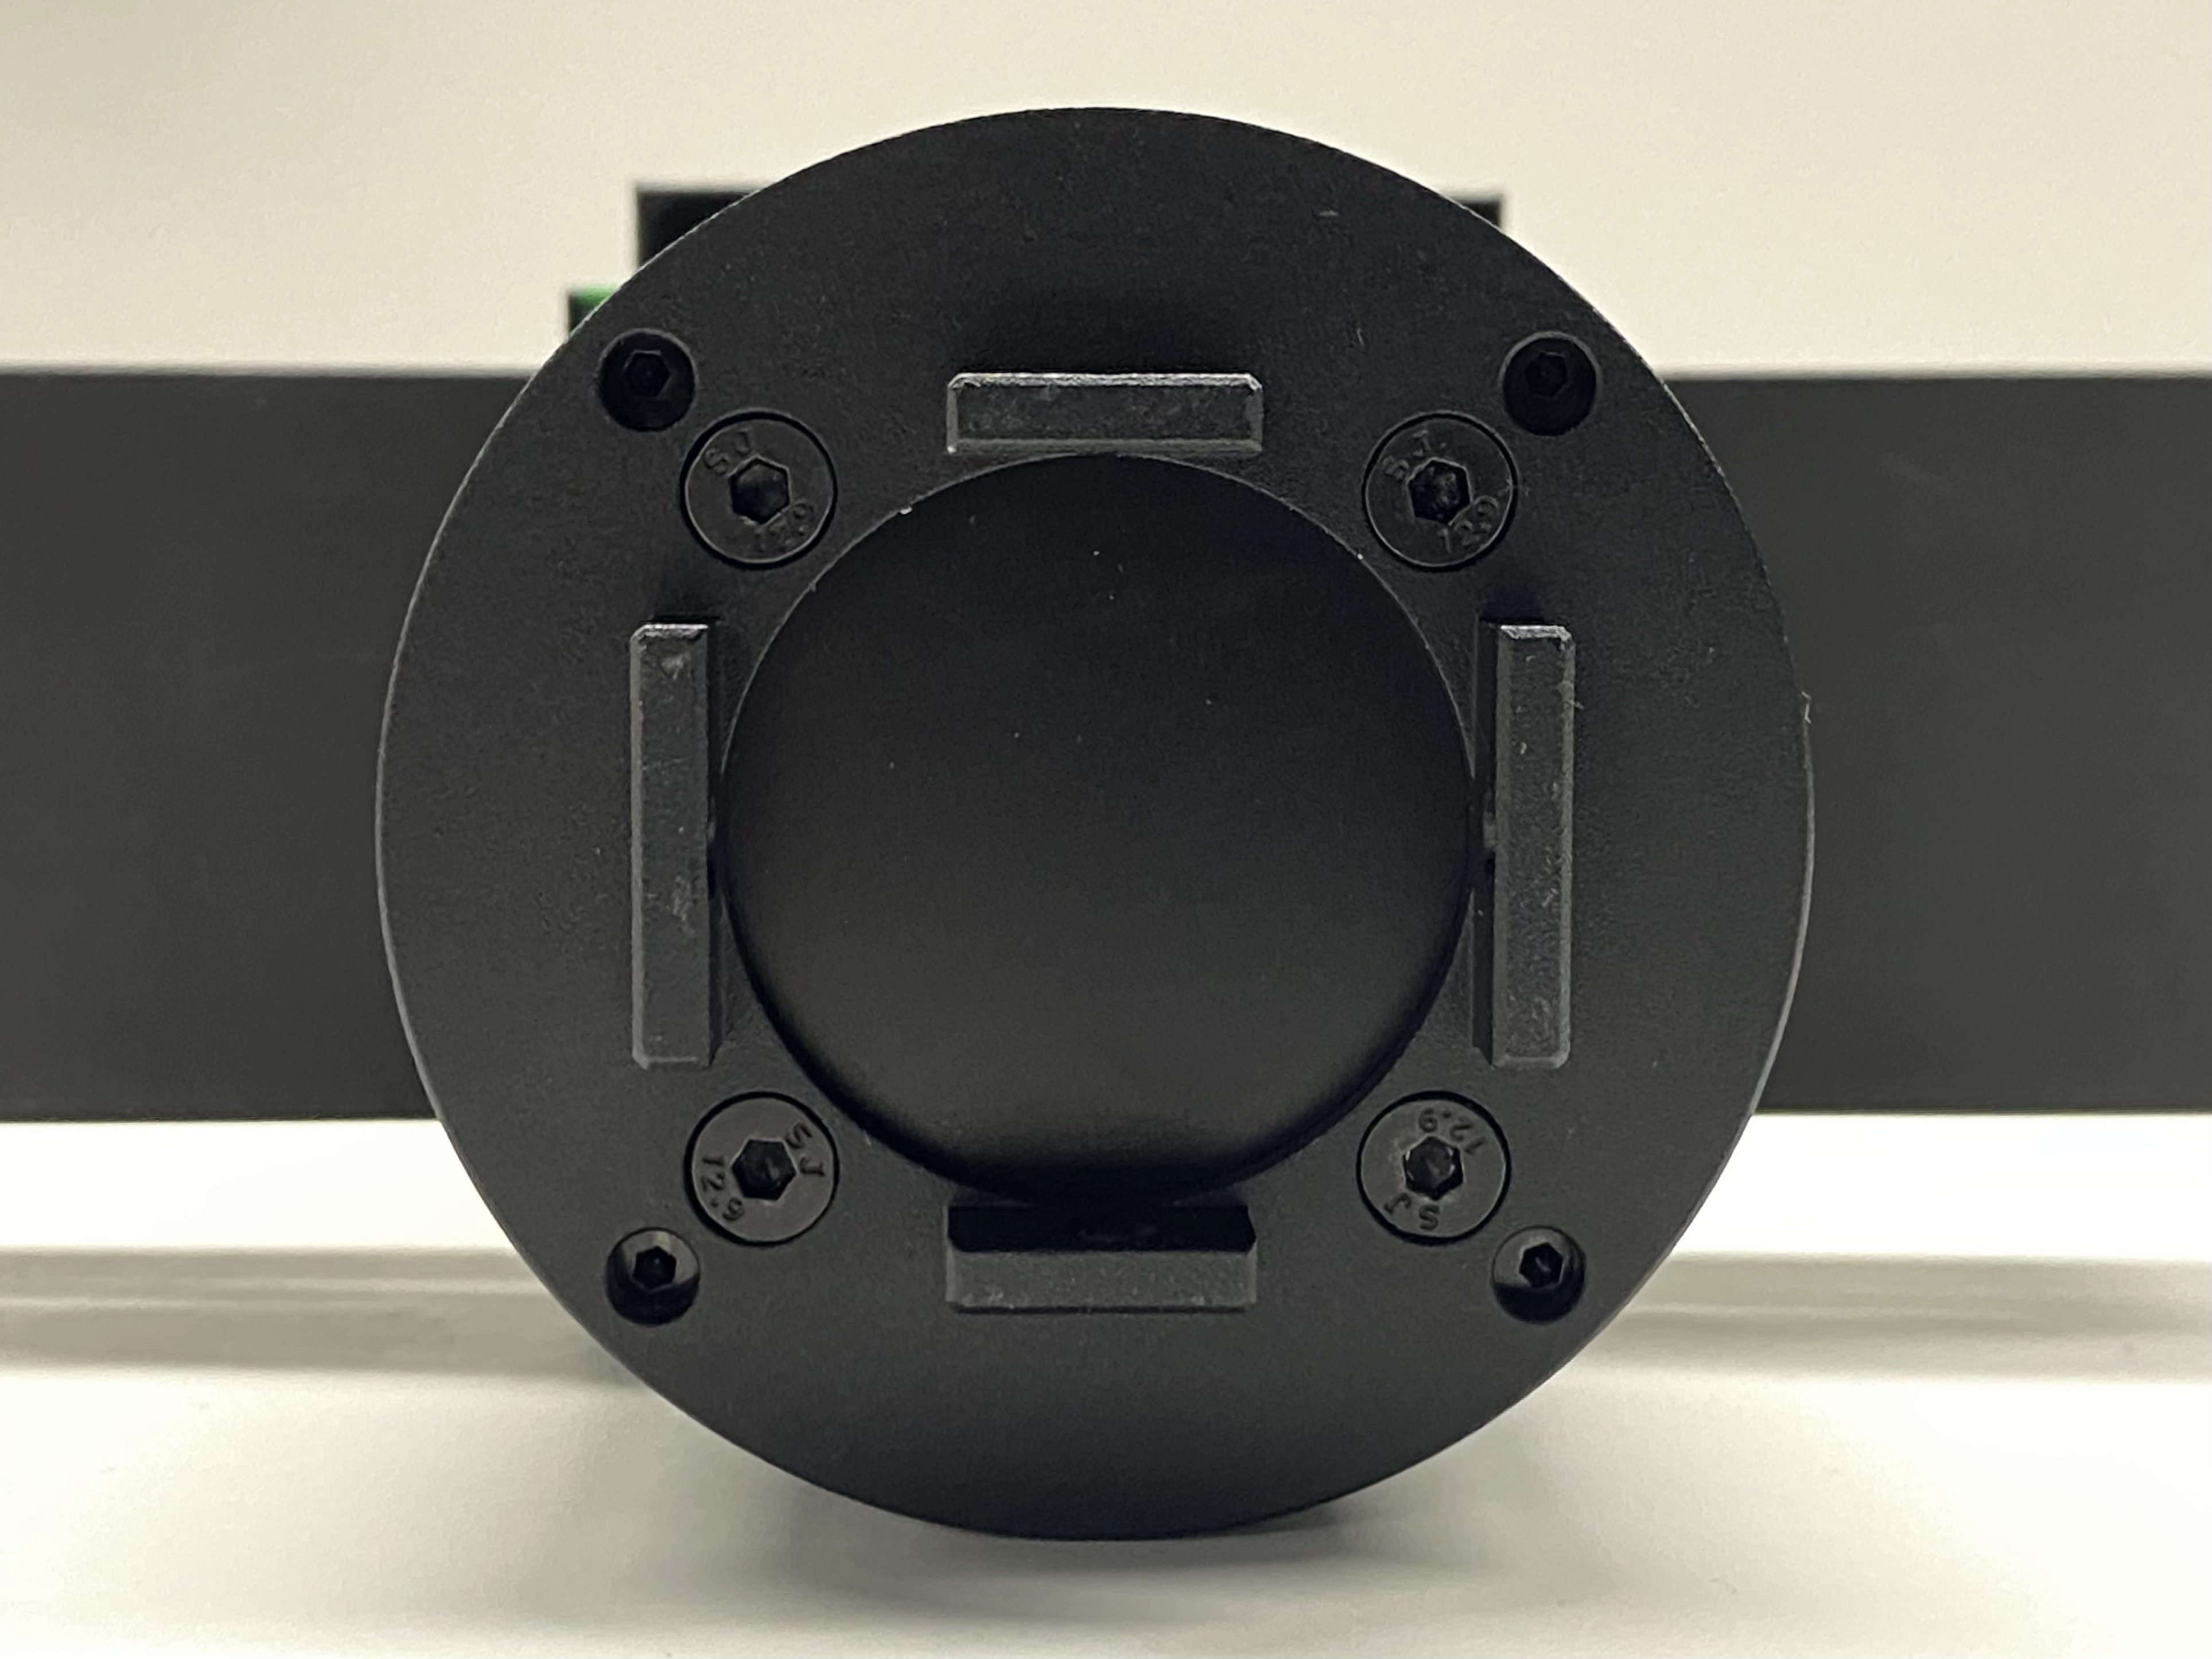
机械臂末端连接件出厂时默认安装。安装末端执行器前:
- 将机械臂末端旋转至用户按钮侧朝下。
- 将连接件旋转至图示位置,使突出的水滴状限位朝下。
安装夹爪#
取出夹爪和 4 枚 M3 螺丝,将夹爪连接固定位放入机械臂末端连接件中,从侧面孔位固定安装。

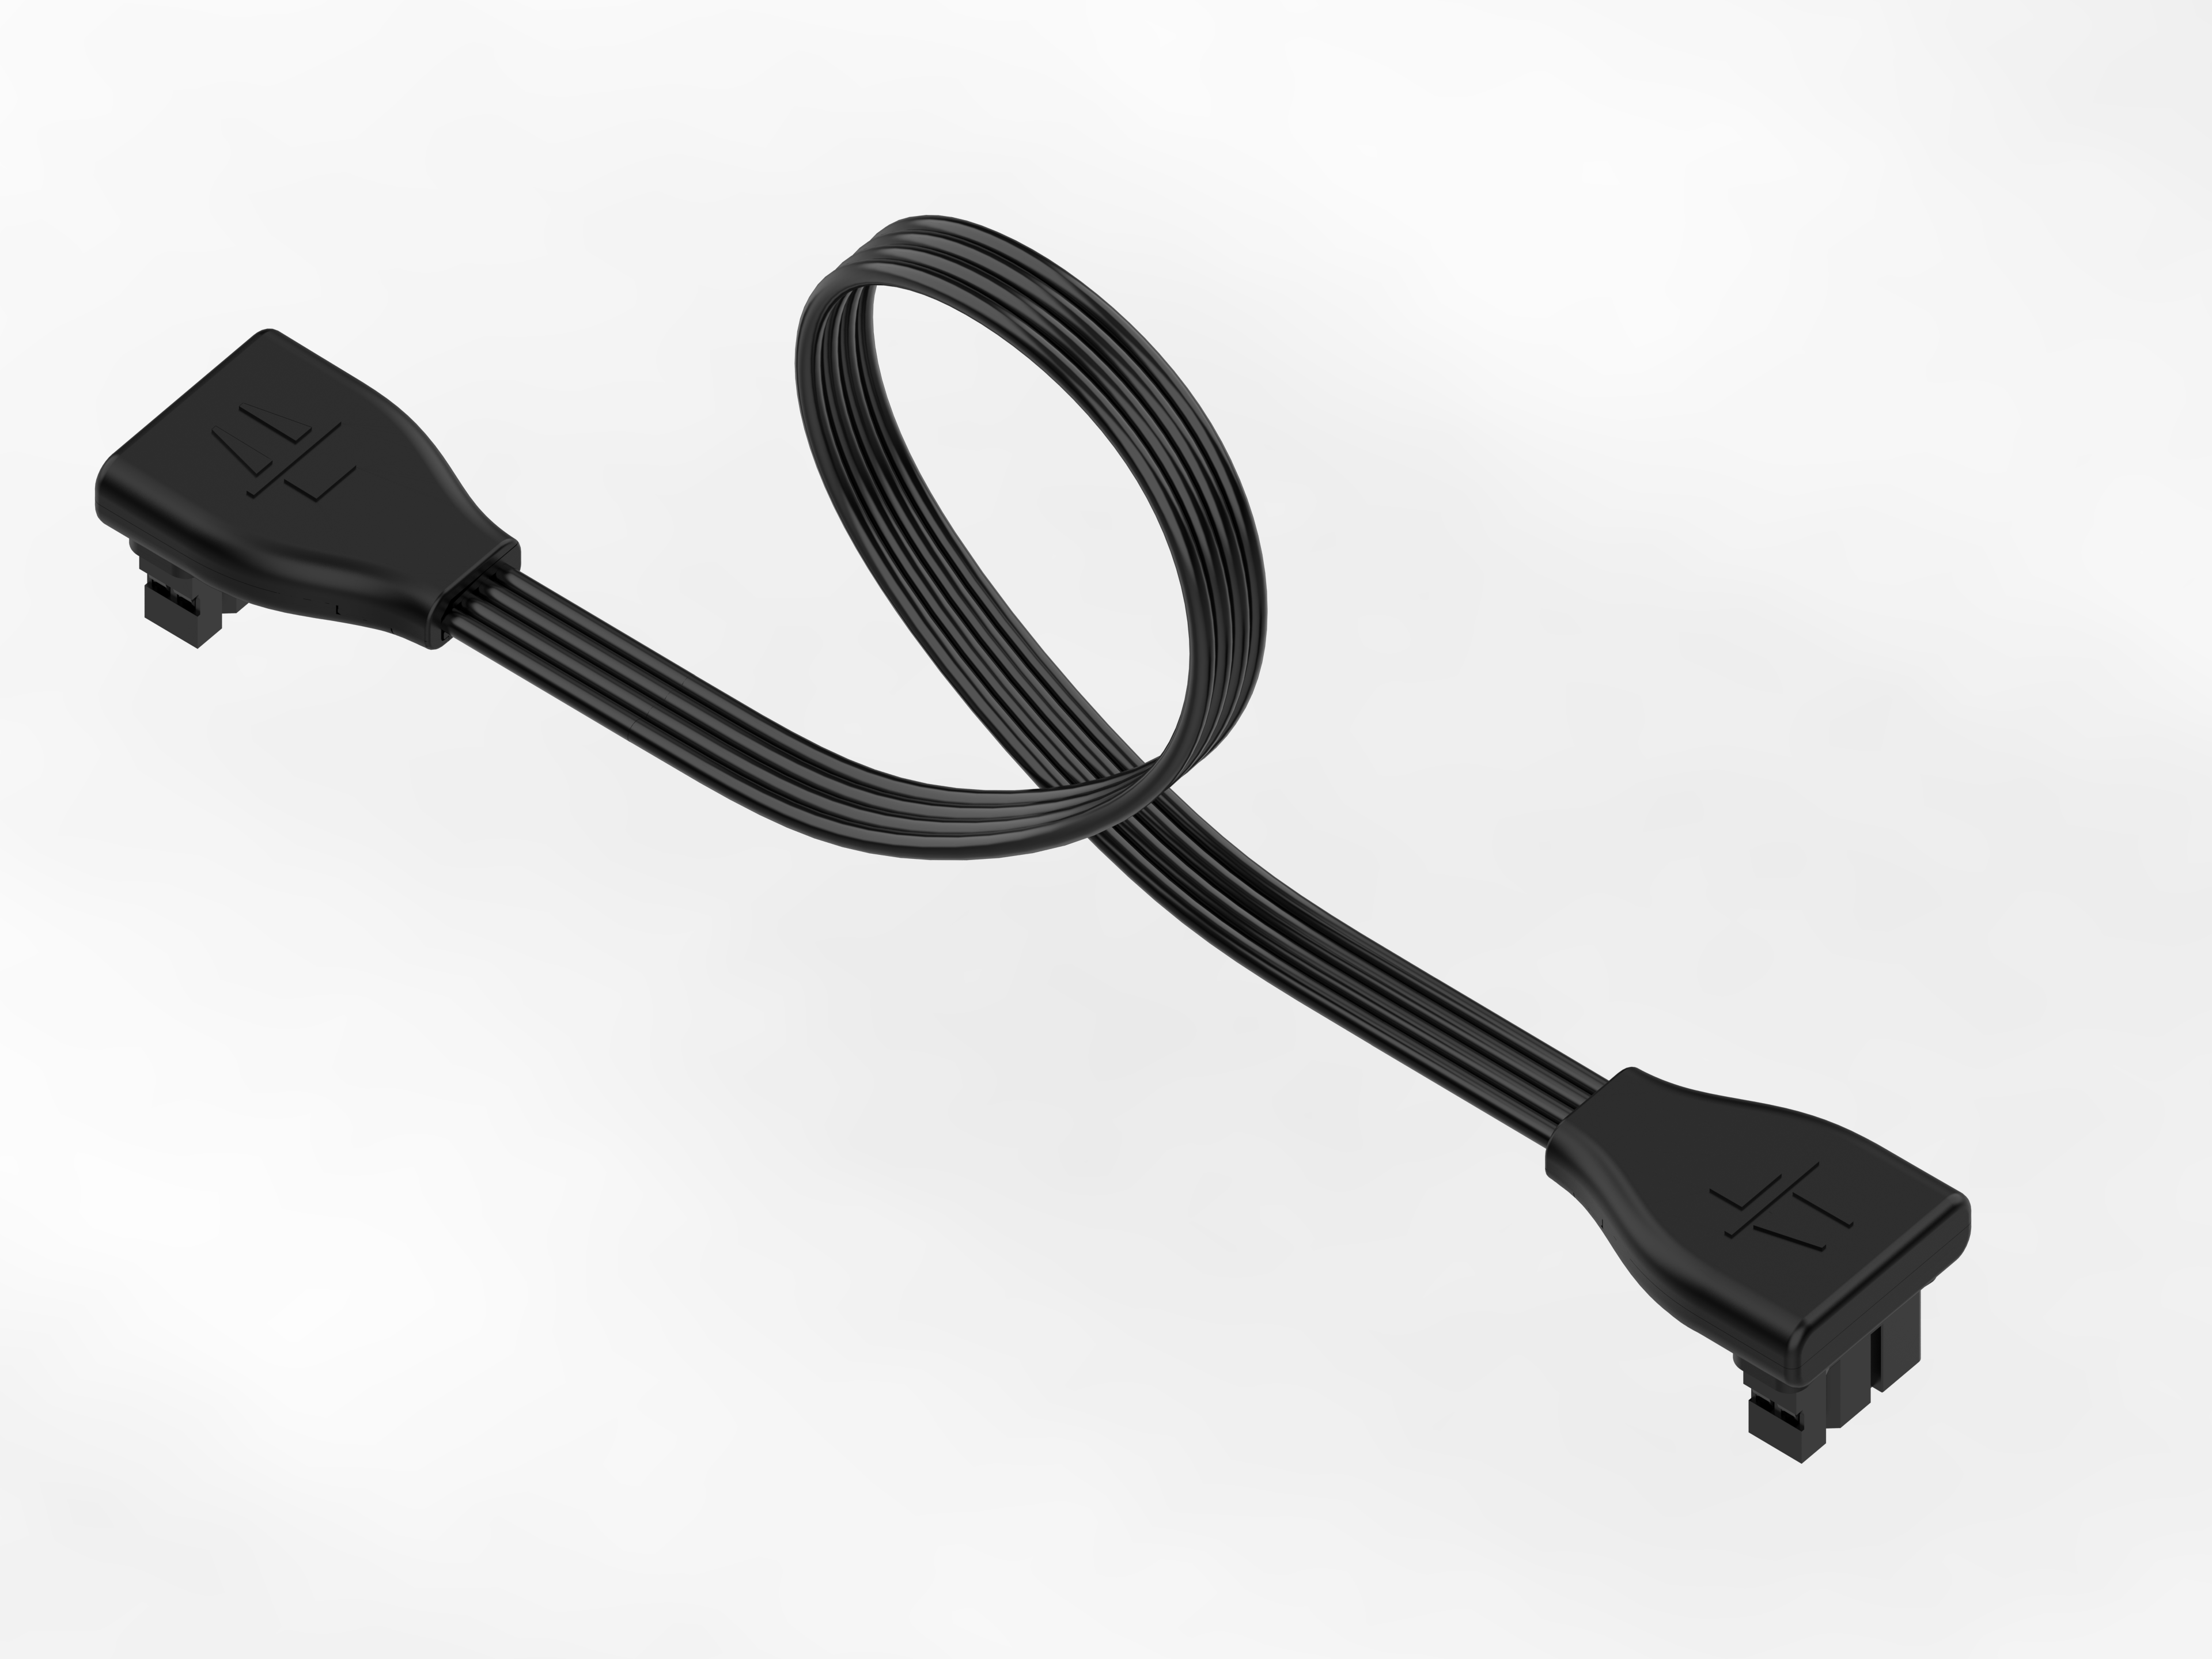
取出夹爪配套连接线,并按图示连接。
注意
- 根据连接线标识区分夹爪与示教器连接线。
- 严格按照图示位置连接机械臂末端 J6 关节与夹爪电机,不要连接其他电机。
- 避免强行拉拽连接线。安装或取下时,应在两个端口处拔插。

安装示教器#
取出示教器和 4 枚 M3 螺丝,将示教器连接固定位放入机械臂末端连接件中,从侧面孔位固定安装。


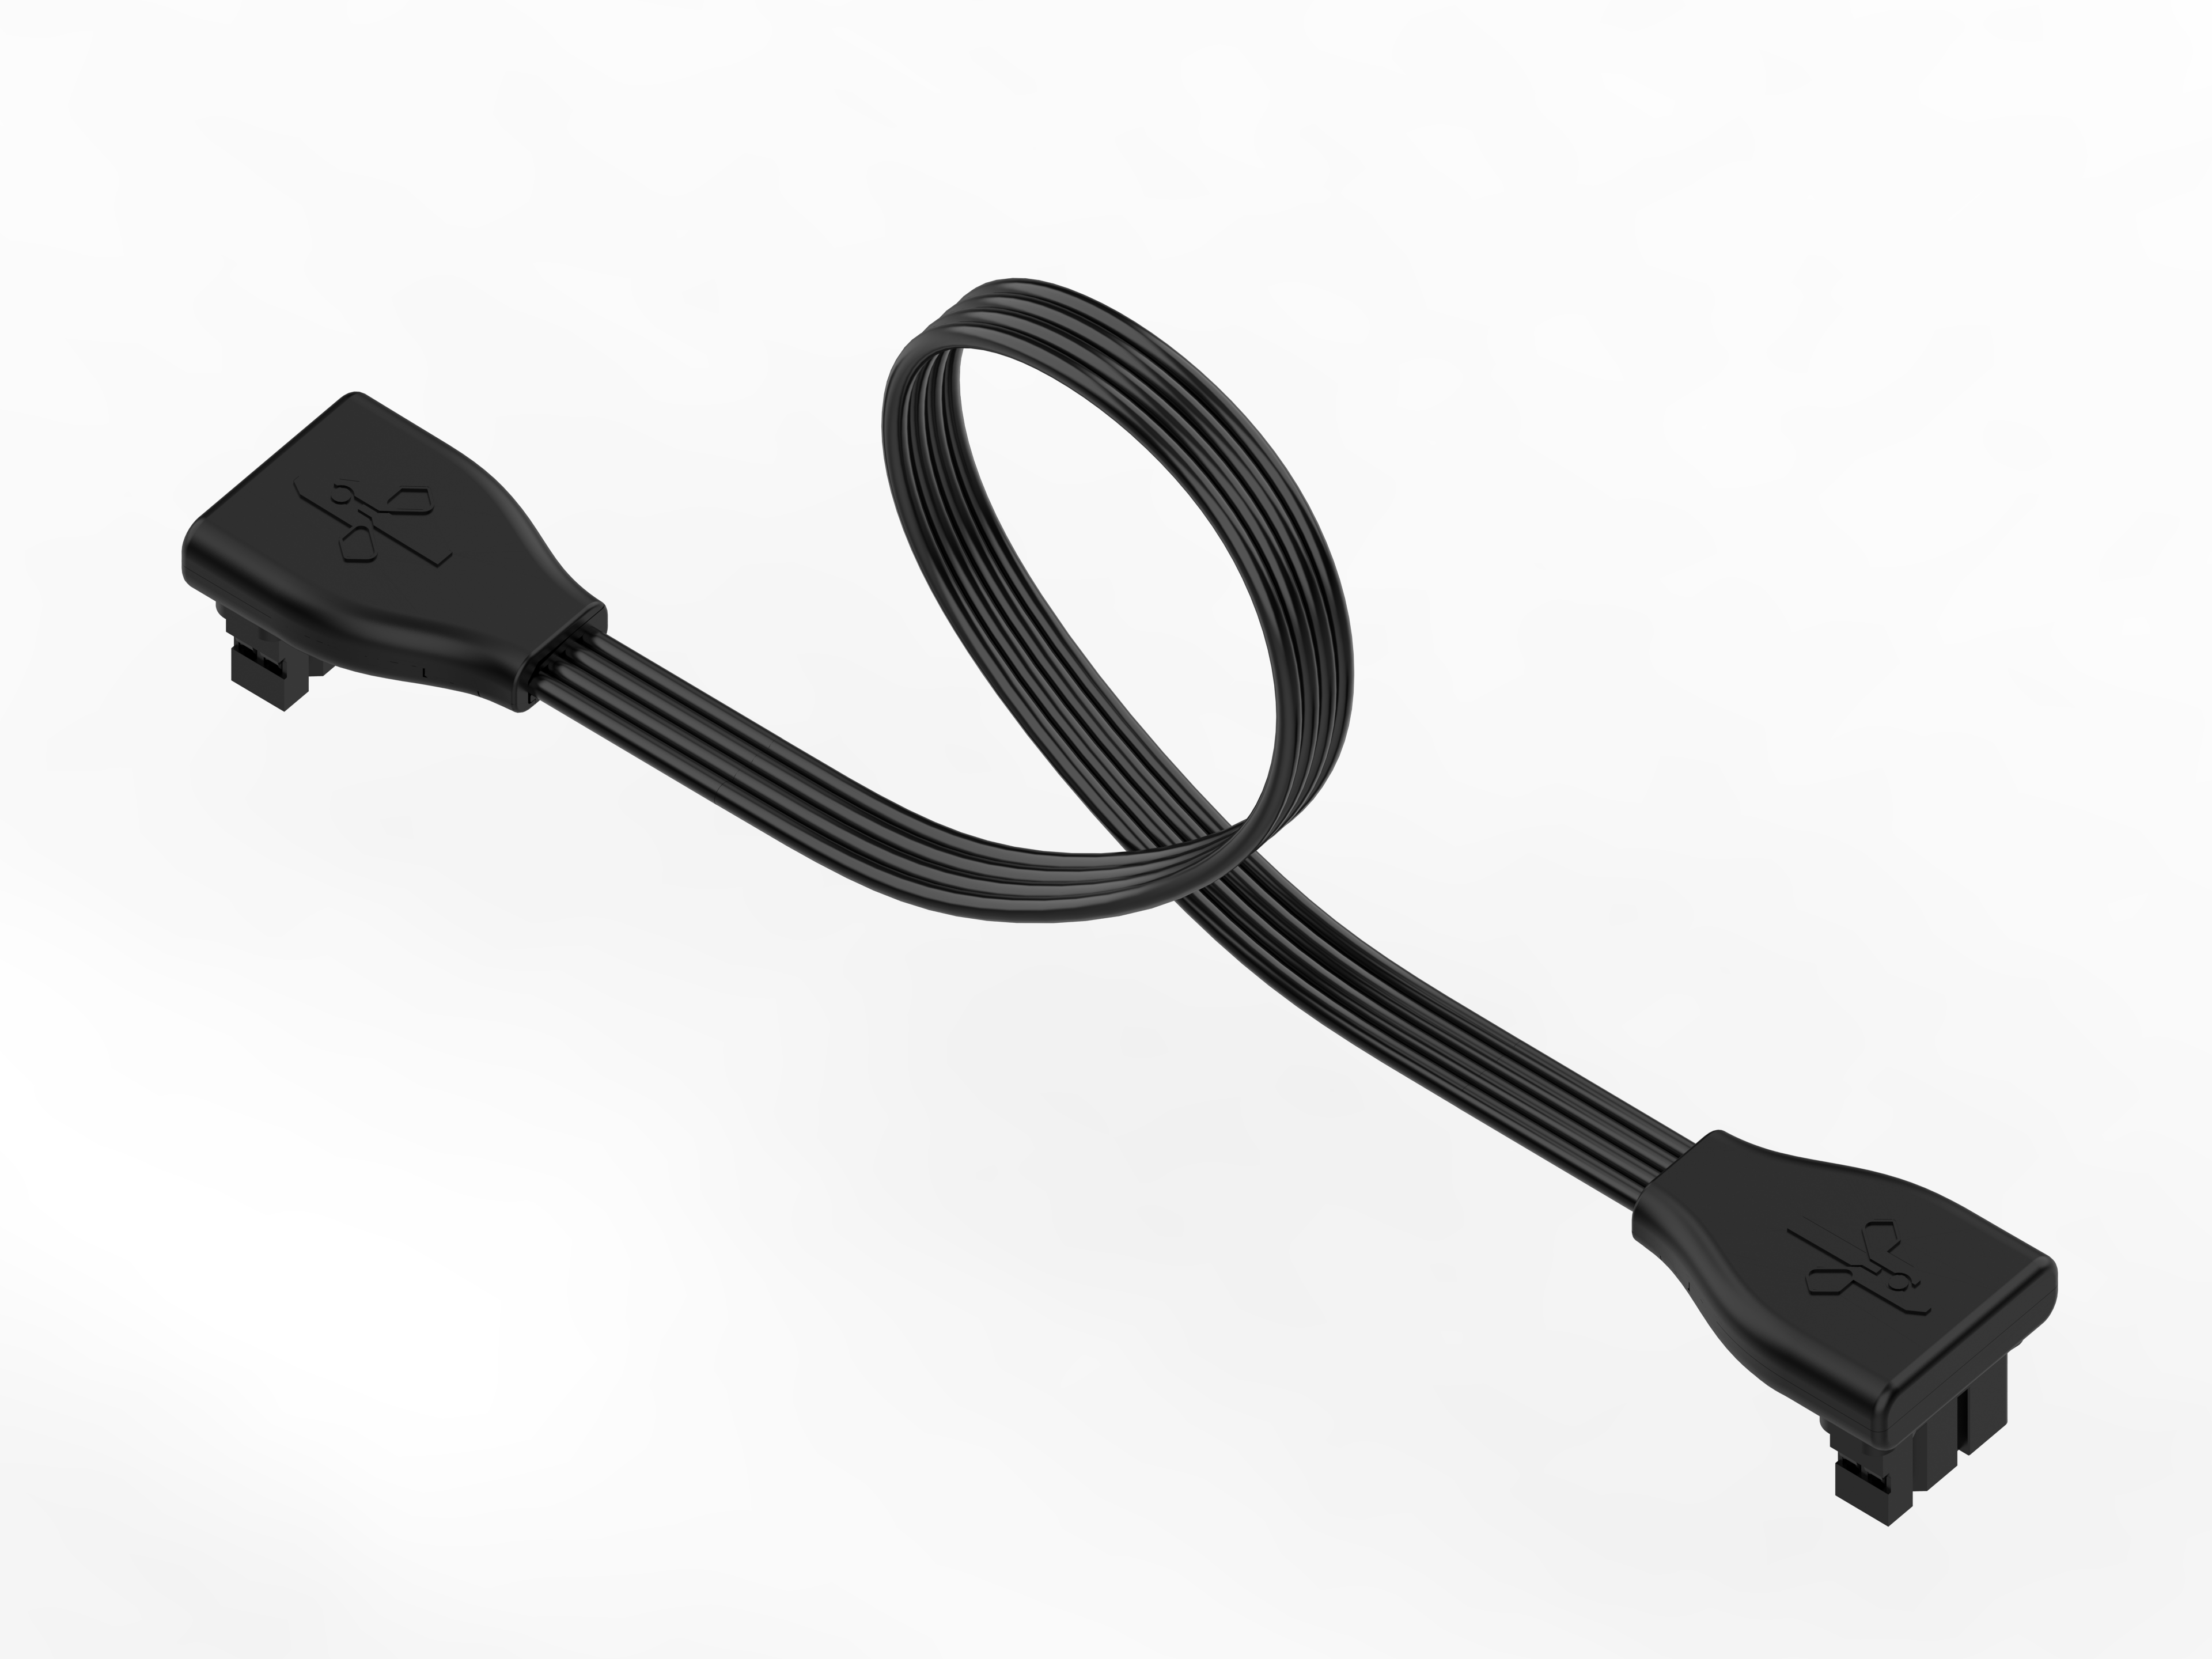
取出示教器配套连接线,并按图示连接。
注意
- 根据连接线标识区分夹爪与示教器连接线。
- 严格按照图示位置连接机械臂末端 J6 关节与示教器,不要连接其他电机。
- 避免强行拉拽连接线。安装或取下时,应在两个端口处拔插。
