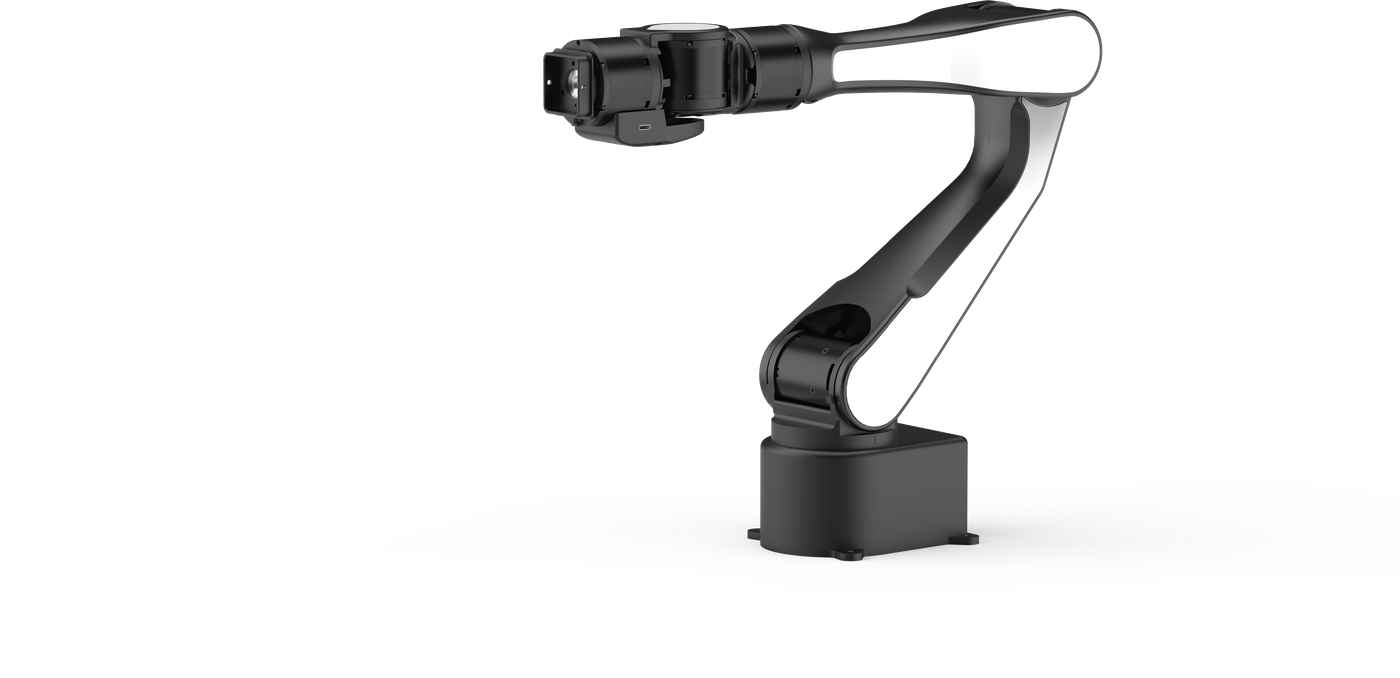
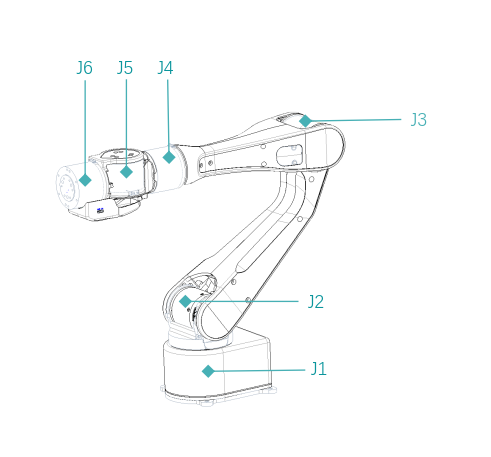
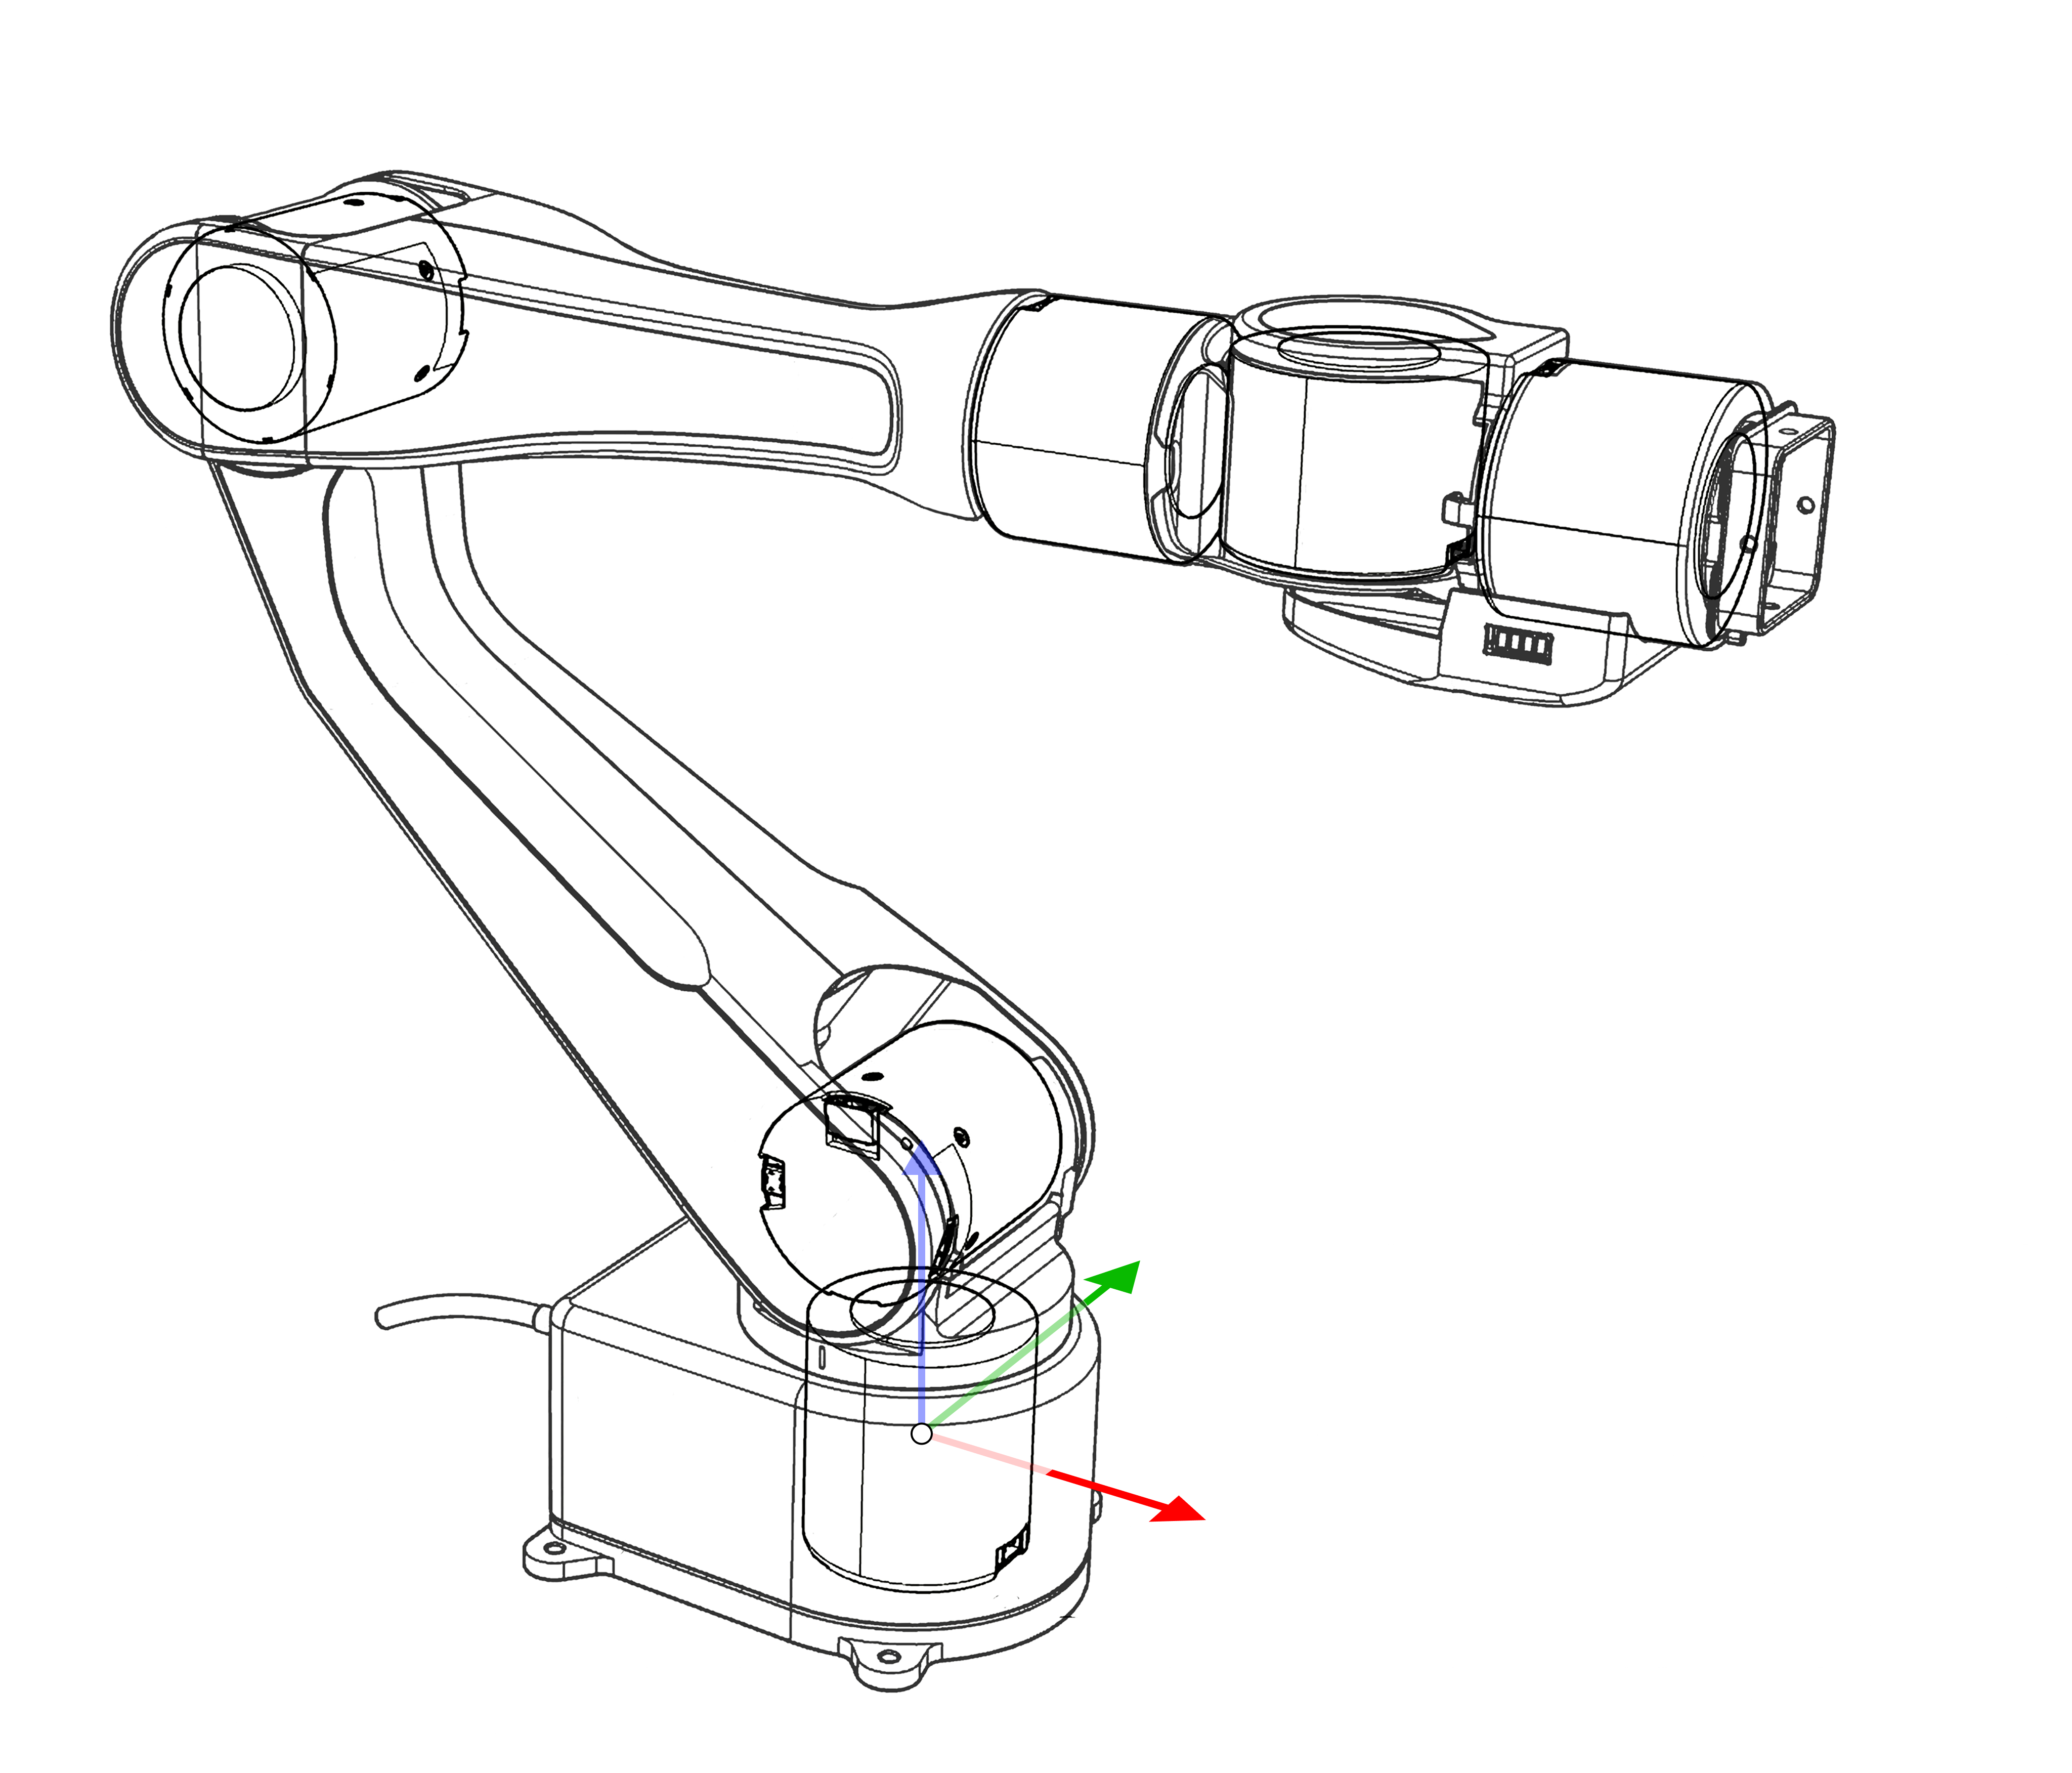
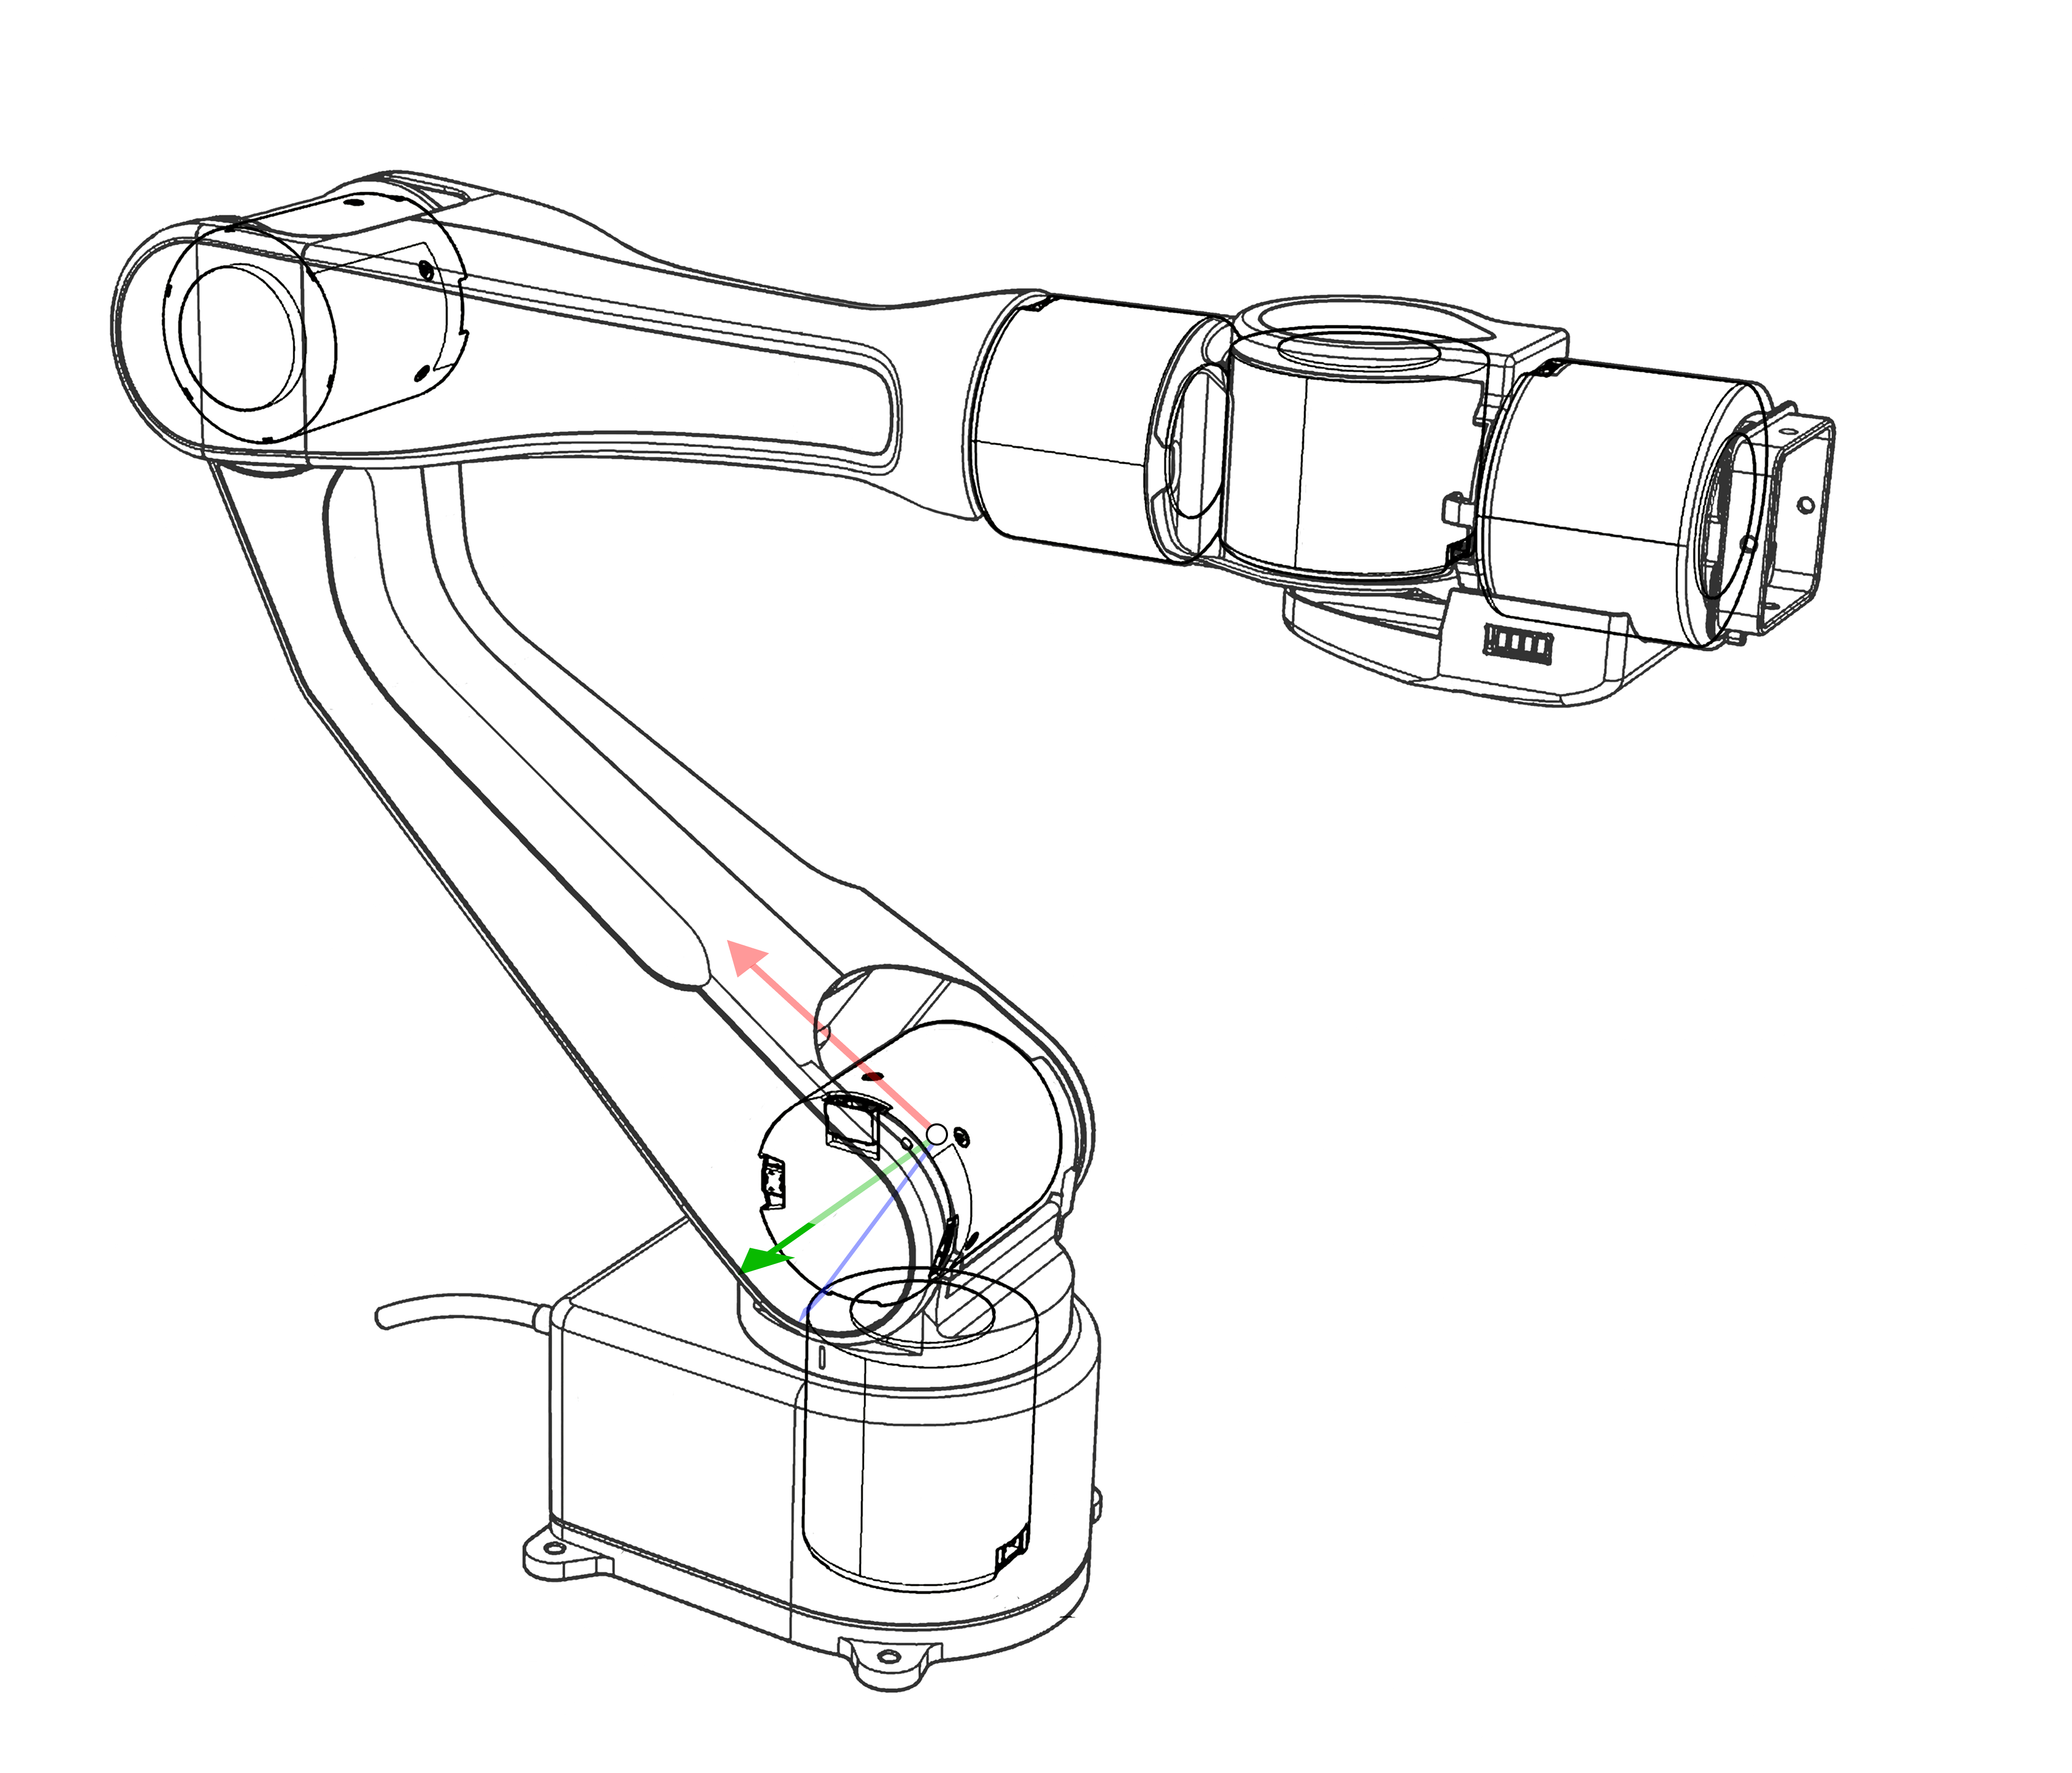
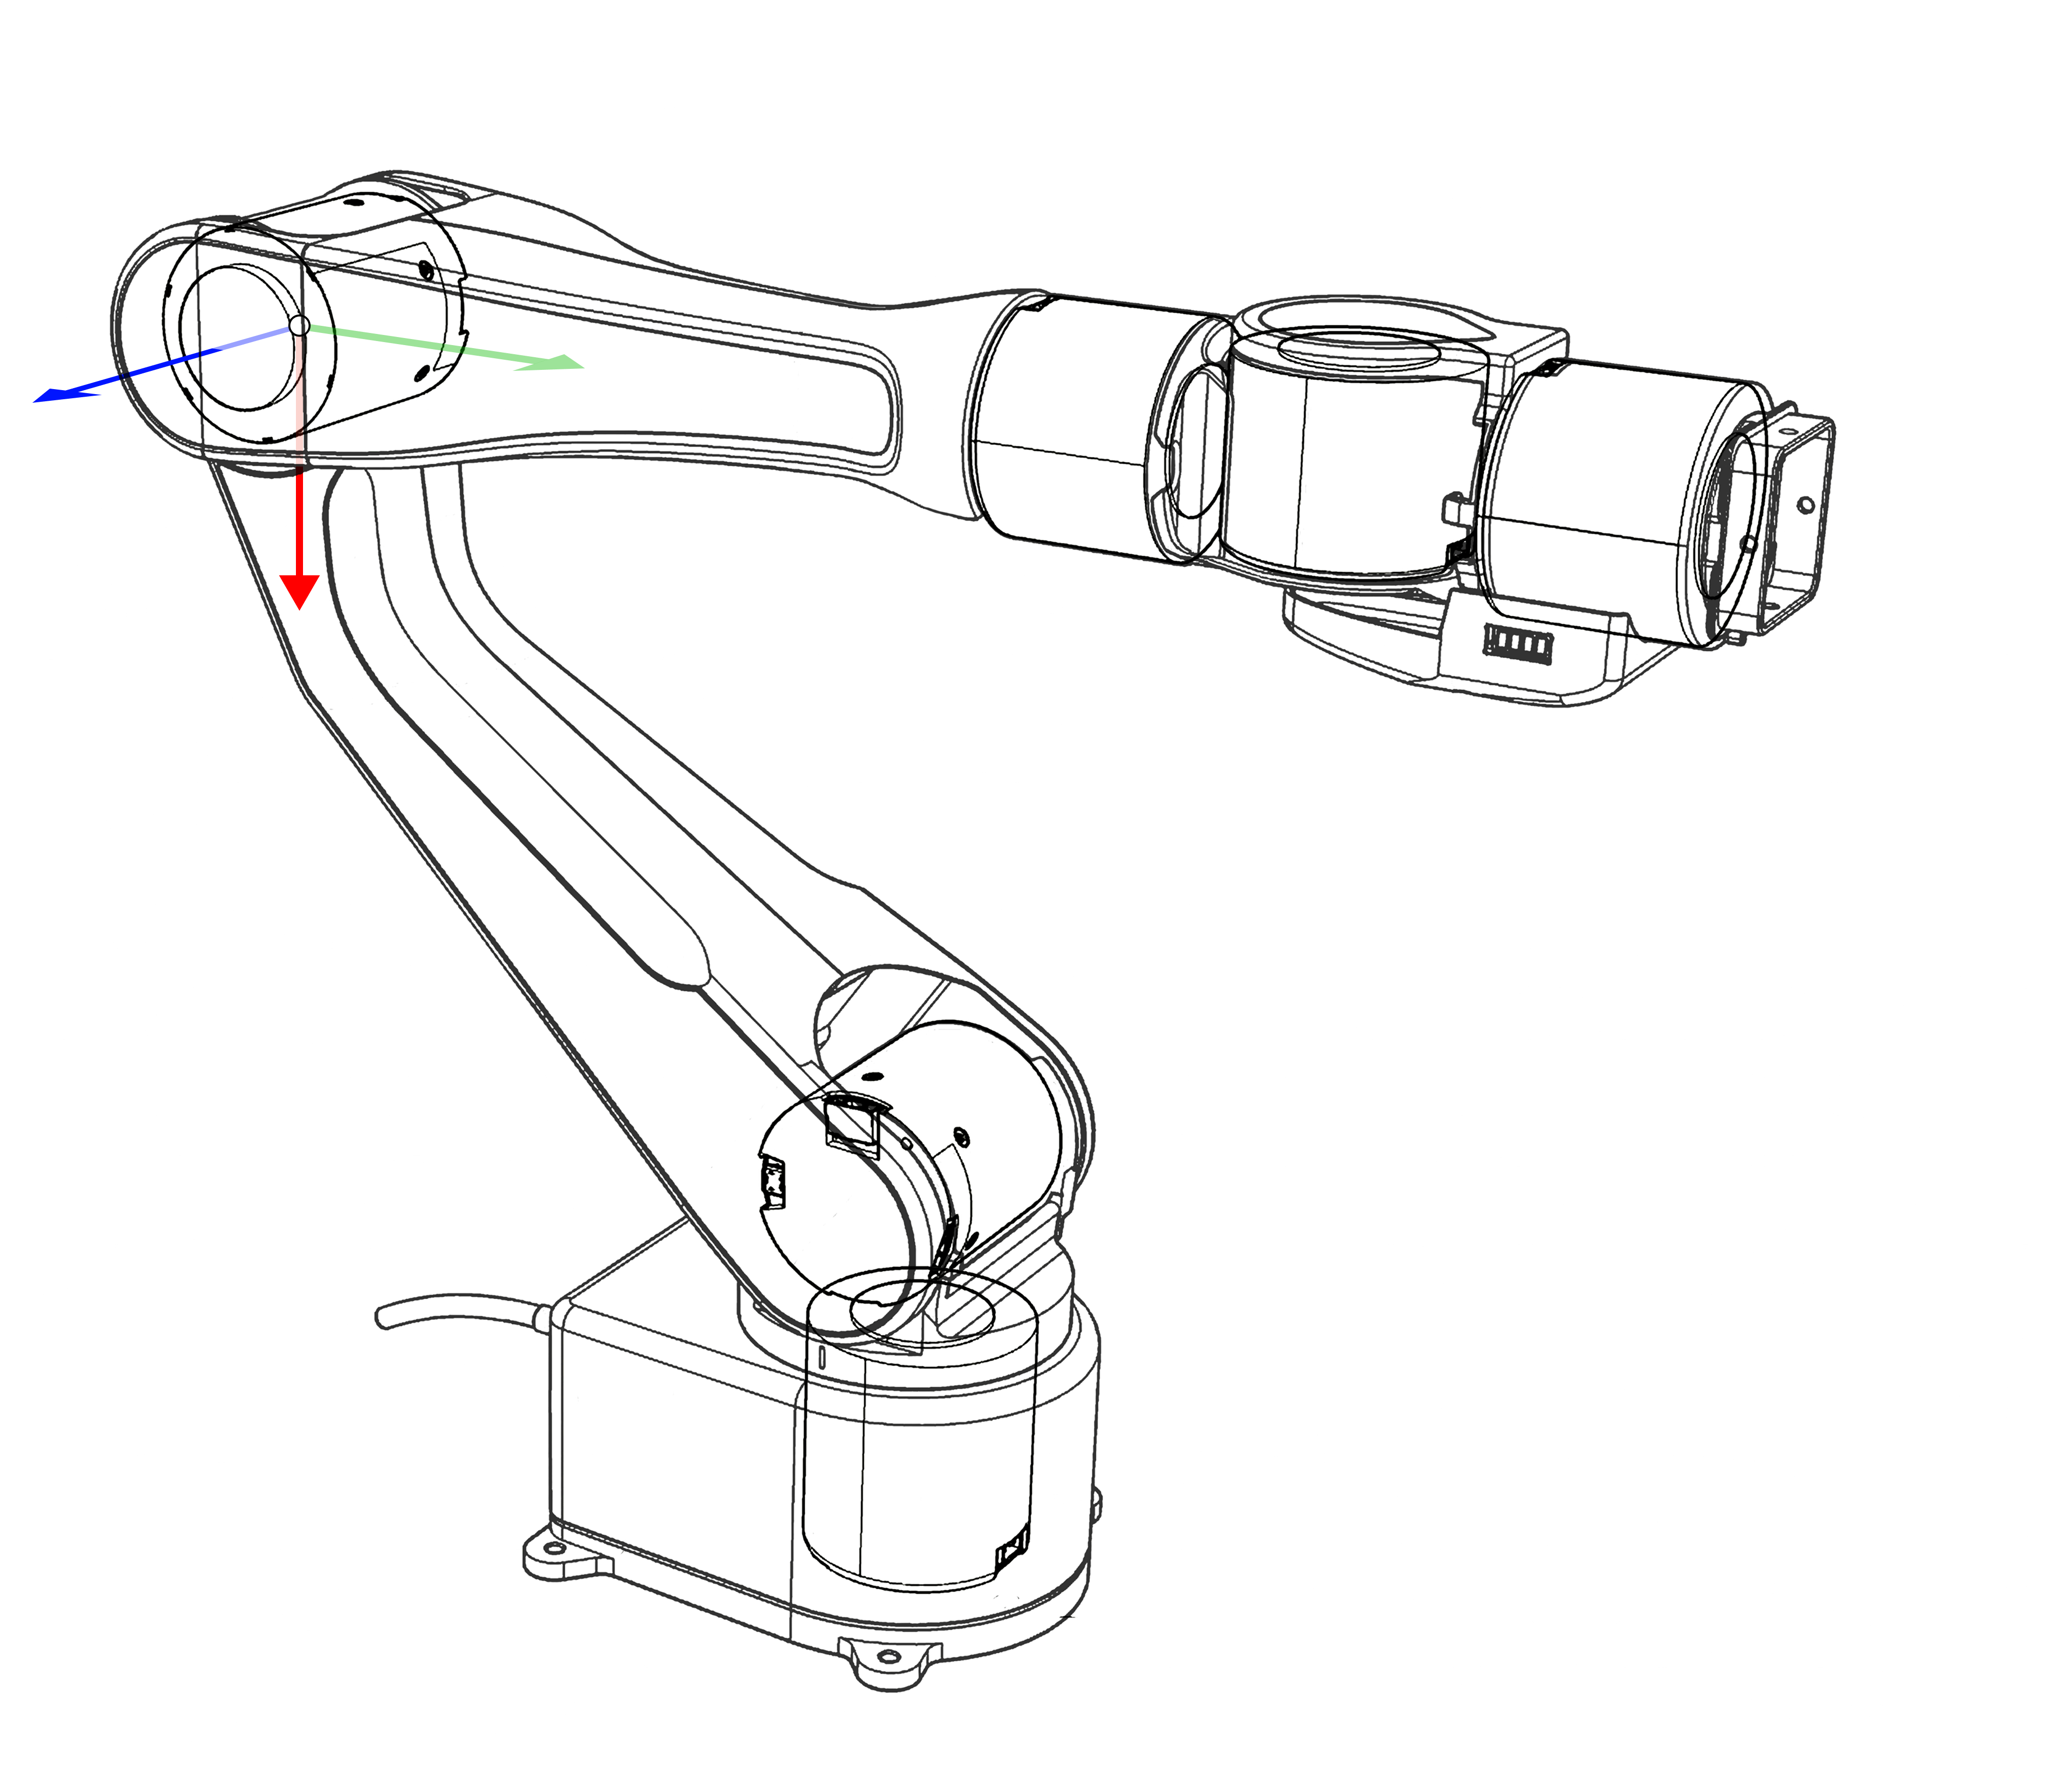
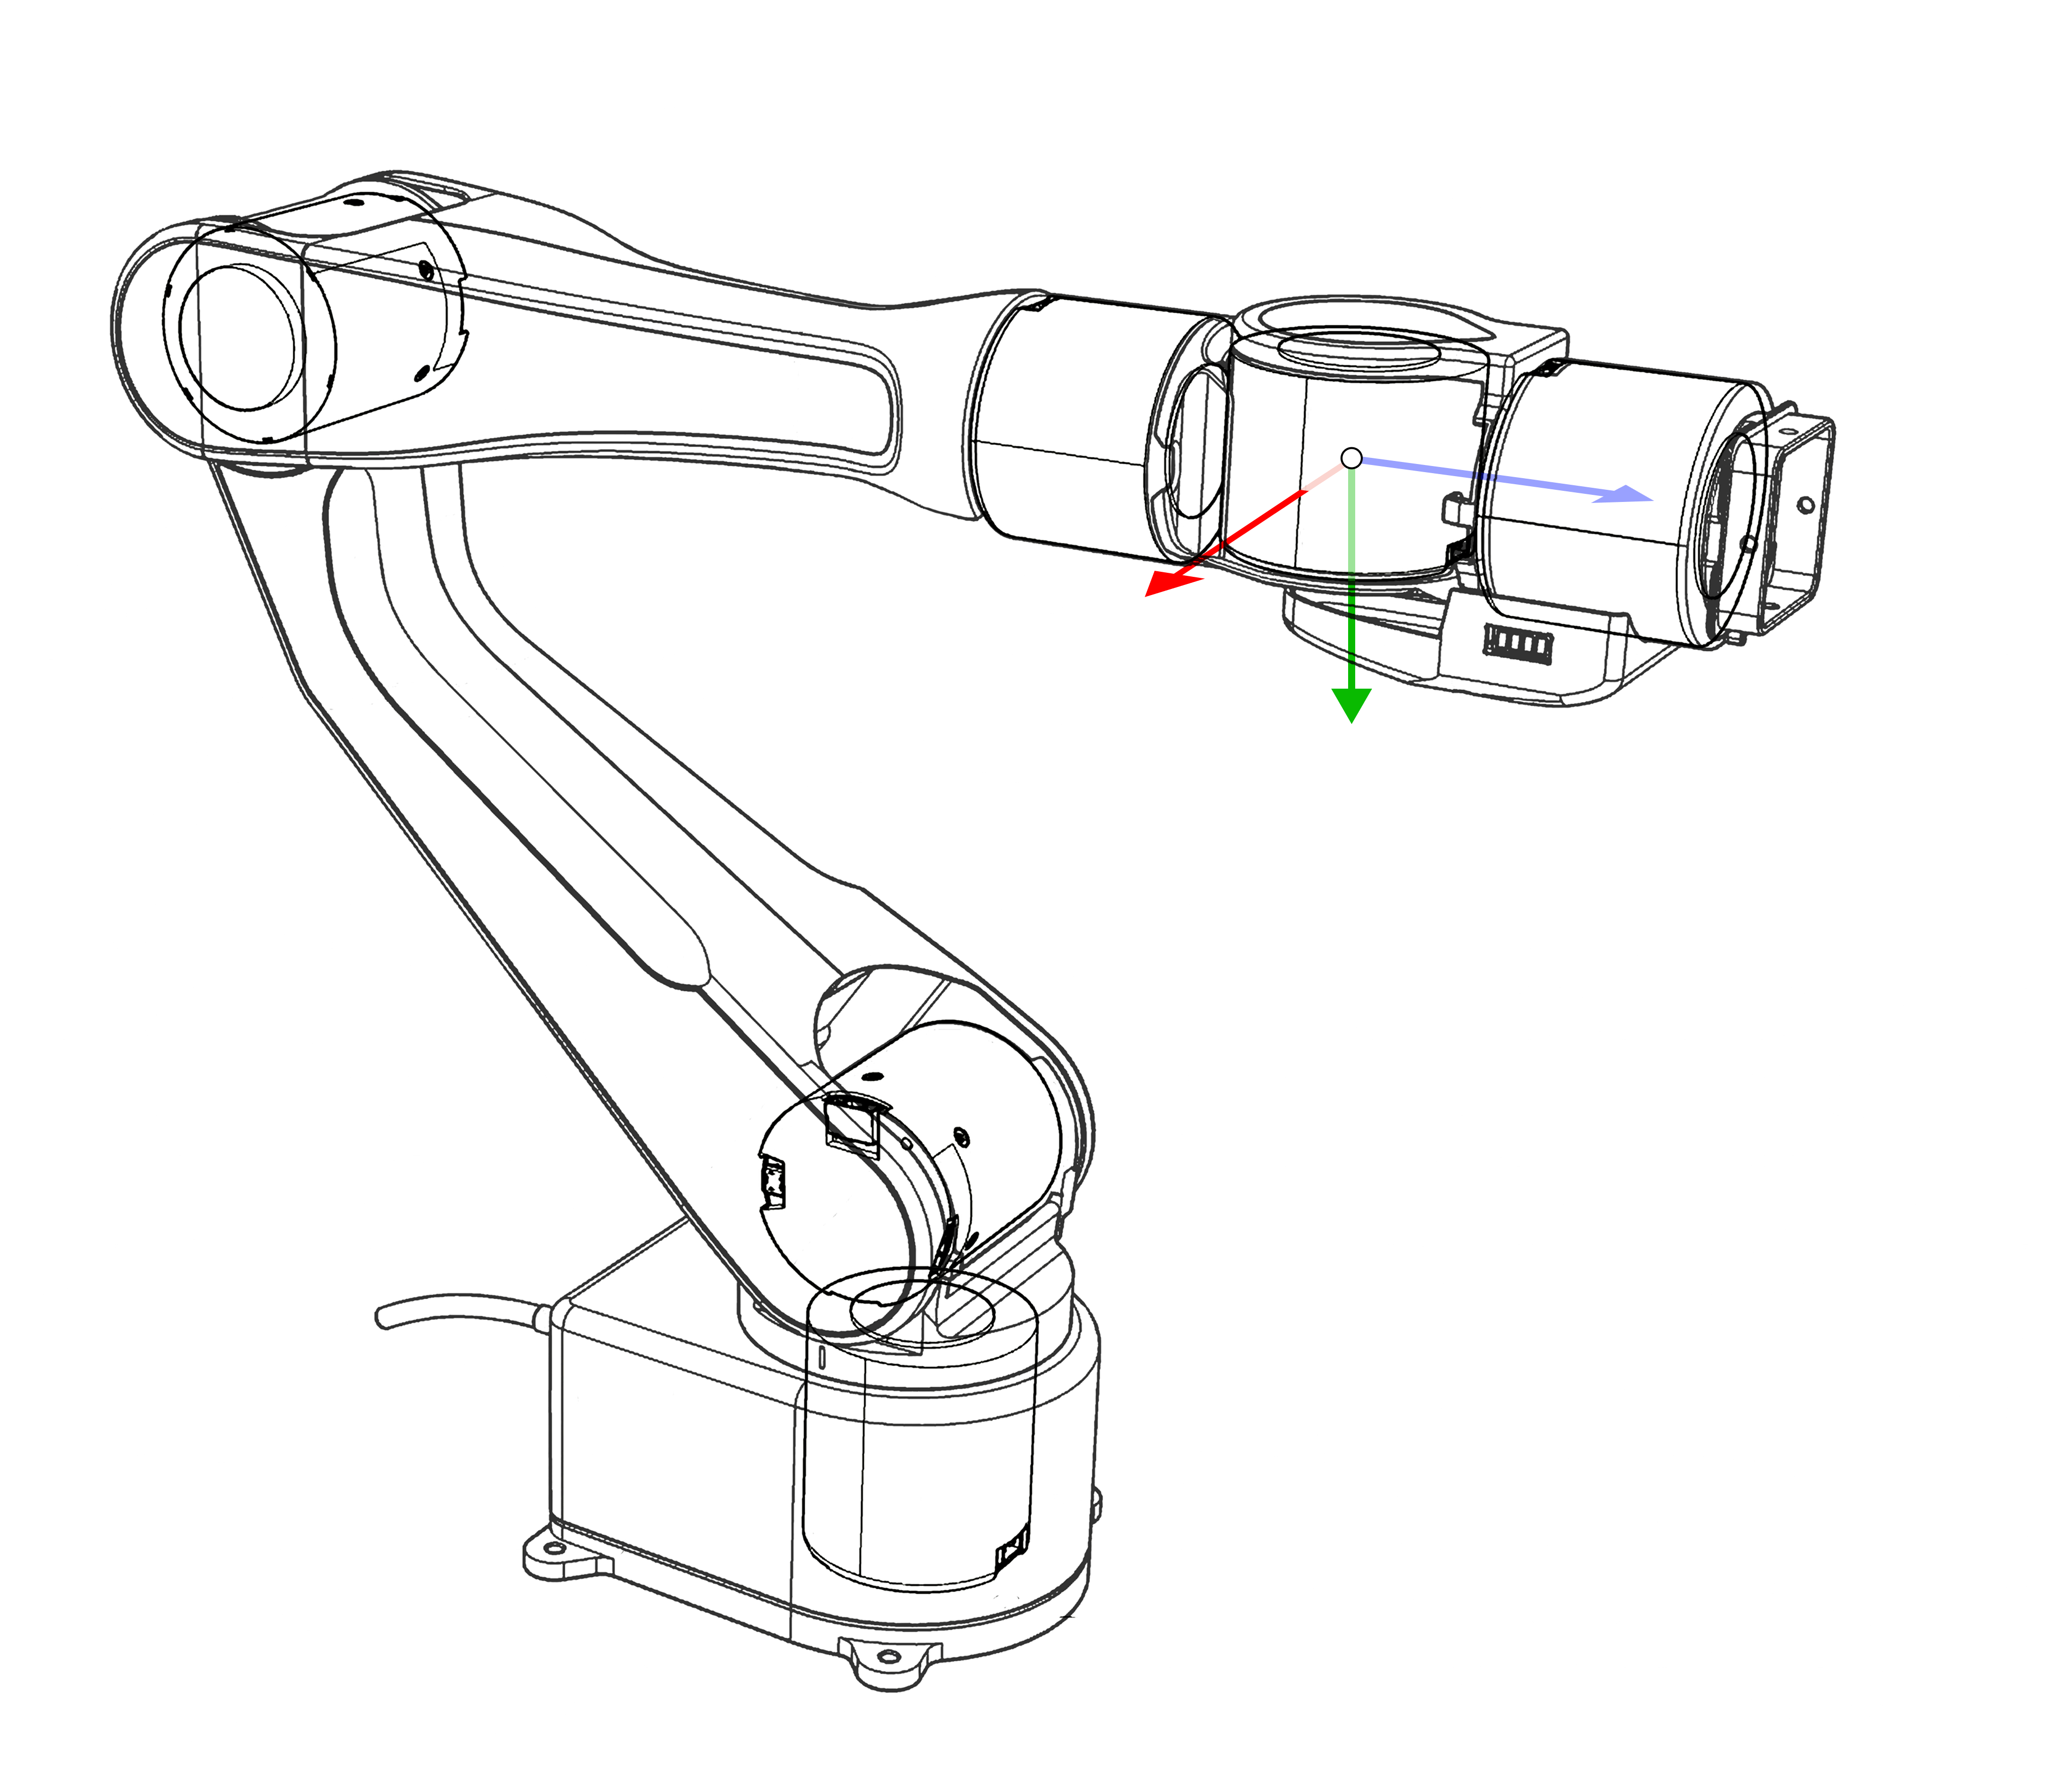
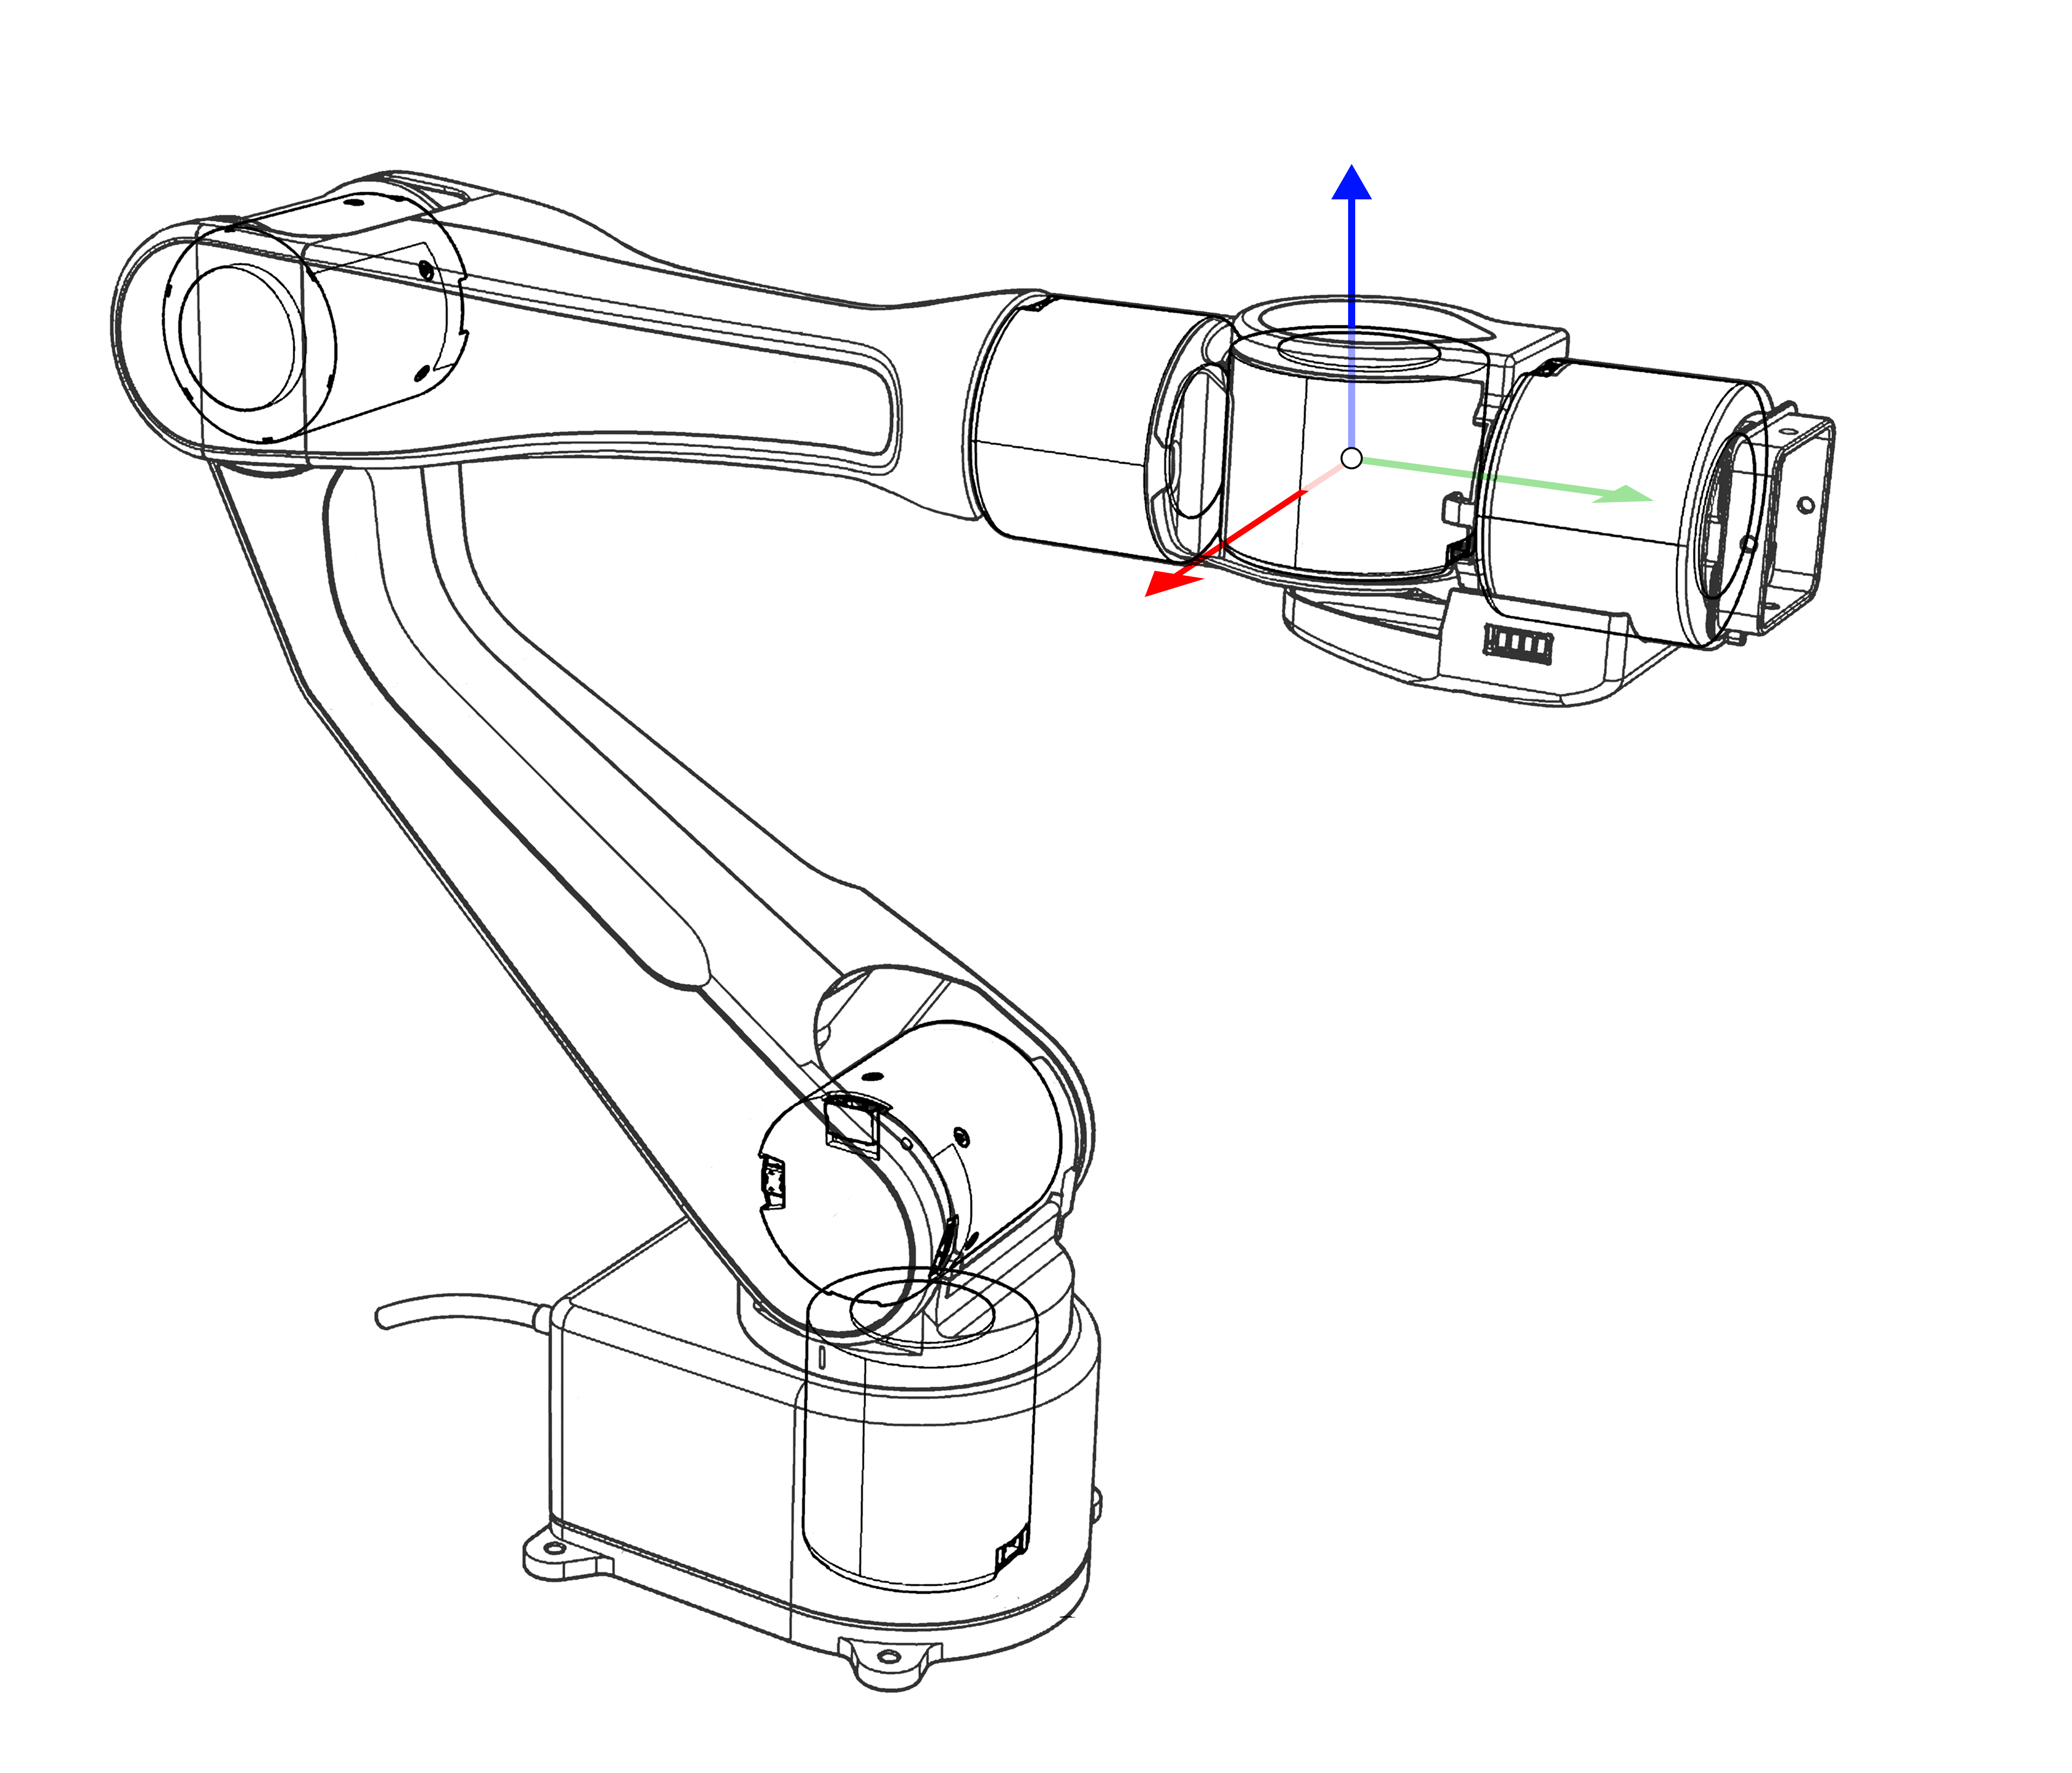
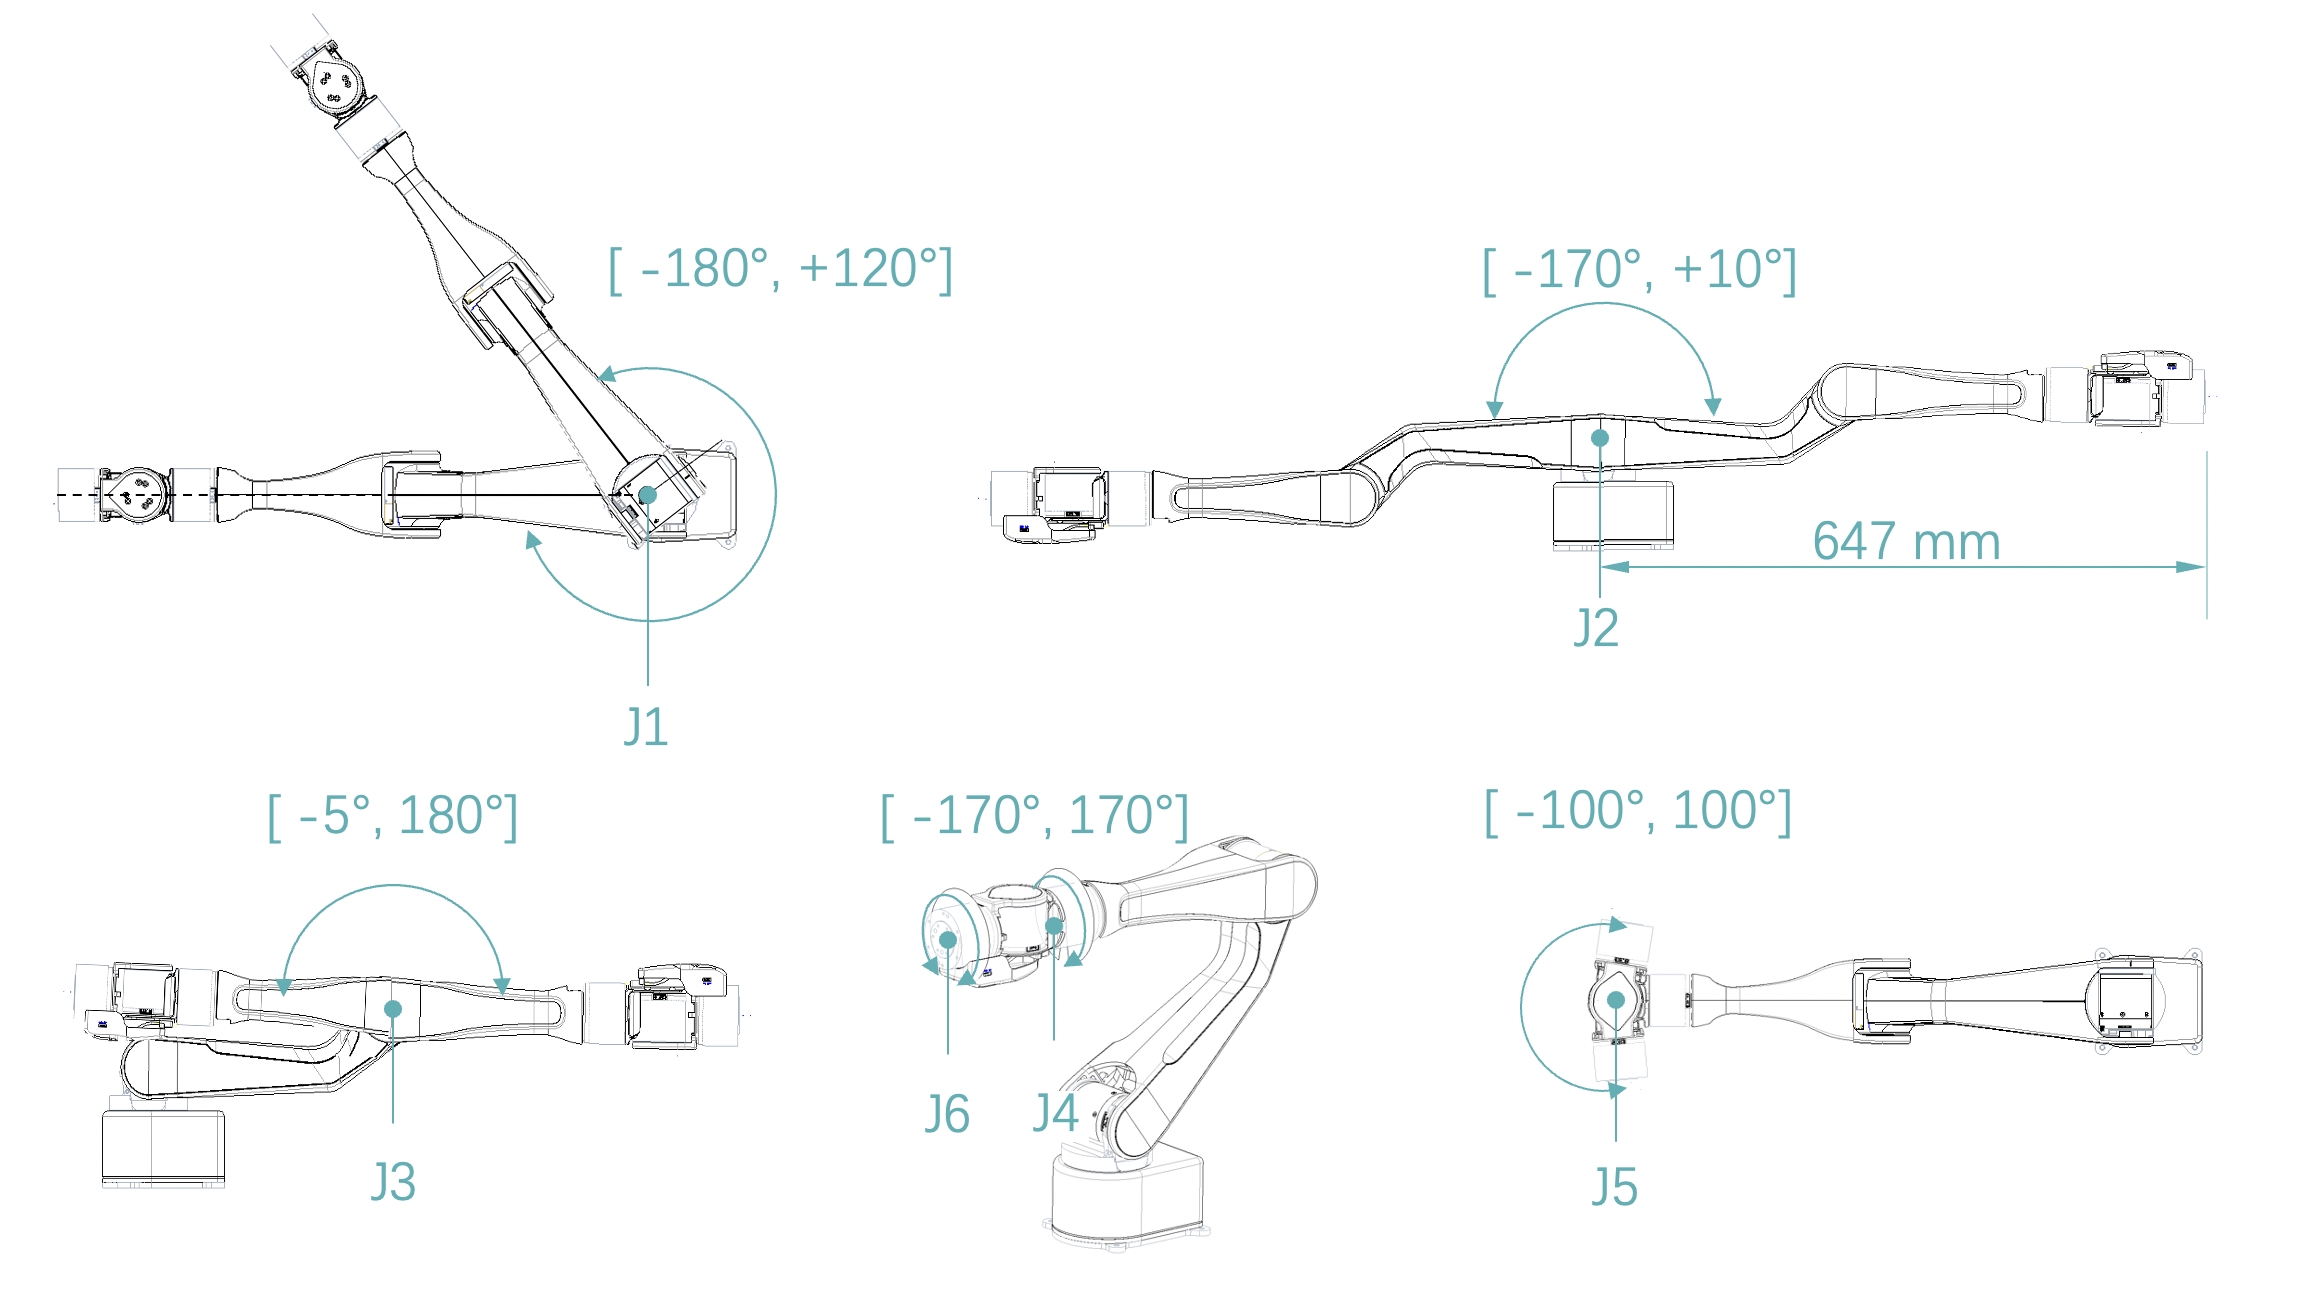
▸ 快速入门 机械结构# 关节示意图# AIRBOT Play 机械臂拥有 6 个自由度,由 J1-J6 六个关节电机构成。 各关节坐标系定义基于右手系。坐标系的 X 轴为红色、Y 轴为绿色、Z 轴为蓝色,颜色朝向表示该坐标轴的正方向。 关节1(J1) 关节2(J2) 关节3(J3) 关节4(J4) 关节5(J5) 关节6(J6) 工作空间# AIRBOT Play 不带末端执行器的最大工作半径为 647 mm,各关节活动空间如下图所示。